굴착 시뮬레이션의 정량적 평가를 위한 물리–가상 지형 동기화 시스템
Copyright ⓒ 2026 The Digital Contents Society
This is an Open Access article distributed under the terms of the Creative Commons Attribution Non-CommercialLicense(http://creativecommons.org/licenses/by-nc/3.0/) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
초록
기존 XR 기반 굴착 시뮬레이터는 기하학적 지형 변형에 의존하므로 실제 토질의 비정형적 거동을 충분히 반영하기 어렵다. 본 연구는 이러한 한계를 정량적으로 검토하기 위해 샌드박스, Intel RealSense D455 및 RC 굴착기를 이용하여 굴착 전후의 실측 지형을 깊이 맵으로 획득하고 가상 지형으로 재구성하며, 굴착 전 지형을 공통 초기 조건으로 한 실측 굴착 후 지형과 기하학적 시뮬레이션 지형을 픽셀 단위의 높이 및 부피 지표로 비교하는 COMSTRUCTION 파이프라인을 제안한다. 실험 결과, 실측 지형의 불규칙한 굴착 경계와 주변부 변형은 시뮬레이션의 균일한 절삭 형상과 차이를 보였으며, 이를 깊이 및 부피 단위로 정량화하였다. 이는 본 실험 조건에서 단순 기하학적 지형 변형만으로 실제 굴착 형상을 충분히 재현하기 어려움을 시사한다. 제안한 파이프라인은 향후 시뮬레이션 평가와 지형 변형 모델의 보정 방향을 검토하기 위한 기초 자료로 활용될 수 있다.
Abstract
Existing XR-based excavation simulators rely on geometric terrain deformation and therefore struggle to accurately represent irregular soil behavior. This study proposes COMSTRUCTION, a pipeline that captures and reconstructs terrain before and after excavation using a sandbox, an Intel RealSense D455, and an RC excavator. The pipeline then compares measured and geometrically simulated post-excavation terrain generated from the same initial conditions using pixel-wise height and volume metrics. The results quantified differences between the irregular excavation boundaries and peripheral deformation observed in the measured terrain and the relatively uniform cutting patterns produced by the simulation. These findings suggest that simple geometric deformation may not fully reproduce actual excavation geometry under the tested conditions, providing a basis for evaluating simulation accuracy and calibrating terrain deformation models.
Keywords:
Physical-Virtual Synchronization, Excavation Simulation, Depth-Map-Based Terrain Deformation, XR-Based Construction Training, Quantitative Terrain Comparison키워드:
물리-가상 지형 동기화, 굴착 시뮬레이션, 깊이 맵 기반 지형 변형, XR 건설 훈련, 정량적 지형 비교Ⅰ. 서 론
최근 건설 분야에서는 실제 장비 운용에 수반되는 비용과 안전상의 위험을 줄이면서 반복 훈련과 작업 계획 검토를 수행할 수 있다는 점에서, XR(Extended Reality) 기반 굴착 시뮬레이터의 활용이 확대되고 있다[1],[2]. 이러한 시뮬레이터는 사용자에게 실제 현장과 유사한 시각·촉각 피드백을 제공함으로써, 굴착 깊이 조절, 버킷 경로 제어, 경사면 대응과 같은 조작 전략을 반복적으로 훈련할 수 있게 하며, 장비 운전 숙련도 향상과 안전 의식을 개선한다[3].
특히 굴착 작업은 버킷의 삽입 깊이, 경사면 형상, 굴착 범위와 같은 지형 변화 정보가 작업자의 깊이 지각과 조작 전략에 직접적인 영향을 미치는 핵심 요소이다. 따라서 시뮬레이터 내에서 지형 변형을 얼마나 현실적으로 재현하는지는 가상훈련의 신뢰도와 효과를 좌우하는 결정적인 요인이 된다[4].
그러나 현재 상용 게임엔진 기반 시뮬레이션 시스템의 대부분은 지형 변형을 높이 맵 갱신이나 메쉬 절삭과 같은 기하학적 연산으로 단순화하여 처리한다. 이러한 방식은 일반적으로 버킷과 충돌한 영역의 높이를 삭감하거나 메쉬를 절단하는 방식으로 구현되므로 지형을 비교적 단순한 계산 구조로 갱신할 수 있지만, 실제 토양의 비정형적인 물리적 거동을 모사하는 데에는 구조적 한계를 가진다. 이는 현장에서 관찰되는 안식각 유지, 국소적 붕괴, 잔류 토사와 같은 불규칙한 형상을 충분히 반영하지 못하며, 실제 굴착 형상과의 정량적 오차를 초래한다[5],[6]. 이러한 한계에도 불구하고, 실측 굴착 데이터를 기준으로 기하학적 알고리즘의 오차 특성을 체계적으로 분석한 연구는 아직 부족하다[7].
이러한 한계를 실측 데이터에 기반하여 정량적으로 검토하기 위해 본 연구는 실제 굴착 과정의 지형 변화를 물리 실험으로 계측하고, 이를 기하학적 시뮬레이션 결과와 비교하는 COMSTRUCTION 파이프라인을 제안한다. 소형 샌드박스와 Intel RealSense D455를 이용하여 굴착 전후의 지형을 깊이 맵으로 획득하고, 좌표계 변환을 거쳐 지형 높이를 나타내는 높이 맵으로 변환한 후 Unity Terrain에 반영한다. 여기서 물리–가상 지형 동기화는 실측 지형을 공통 좌표계의 가상 지형으로 변환·반영하는 과정을 의미하며, 실시간 동기화를 의미하지 않는다.
본 연구의 주요 내용은 다음과 같다. 첫째, 샌드박스, RC 굴착기 및 깊이 센서를 이용하여 굴착 전 평탄화된 초기 지형(Baseline)과 실측 굴착 후 지형(Afterdig)을 획득하고 가상 지형으로 재구성하였다. 둘째, 동일한 Baseline에 기하학적 굴착 알고리즘을 적용하여 시뮬레이션 굴착 후 지형(Aftersim)을 생성하고, Afterdig과 Aftersim을 공통 좌표계에서 비교하는 COMSTRUCTION 파이프라인을 구축하였다. 셋째, 픽셀 단위의 깊이 차이와 부피 지표를 이용하여 두 굴착 후 지형 간의 총 형상 차이를 정량적으로 평가하였다.
본 논문의 구성은 다음과 같다. 2장에서는 관련 연구를 정리하고 기존 연구와의 차별성을 제시한다. 3장에서는 COMSTRUCTION 파이프라인의 전체 구조와 하드웨어 구성을 설명한다. 4장에서는 제안하는 파이프라인의 물리 실험 환경, 깊이 데이터 처리 및 가상 지형 재구성 과정, 그리고 비교 대상으로 사용한 기하학적 굴착 모델과 정량적 평가 지표의 세부 사항을 기술한다. 5장에서는 실측 굴착 지형과 기하학적 시뮬레이션 지형의 비교 결과를 제시하고, 6장에서는 결과에 대한 논의와 연구의 한계를 다룬다. 마지막으로 7장에서 결론을 맺는다.
Ⅱ. 관련 연구
2-1 가상 굴착 시뮬레이션
건설기계 훈련을 위한 가상 시뮬레이터는 실제 장비 운용에 필요한 비용과 위험을 줄이고 반복 훈련을 지원하기 위해 연구 되어왔다[1],[9]. 초기 시스템은 굴착기 버킷과 지형의 충돌 영역에서 높이 맵이나 메쉬의 높이를 삭감하는 기하학적 변형 방식으로 지형 변화를 표현하였다. 이후 실제 토질의 거동을 보다 충실히 재현하기 위해 입자 기반 시뮬레이션과 유한요소해석을 적용하는 연구가 수행되었다[10],[11],[12].
입자 또는 요소 단위의 상호작용을 계산하는 물리 기반 방법은 모델의 규모와 해상도가 증가할수록 연산 부담이 커진다[13]. 게임 물리 엔진을 이용한 입상 토질 연구도 이루어졌으나[10], 주로 토질 거동의 재현에 초점을 두어 실제 굴착 후 지형과 기하학적 변형 결과를 동일한 초기 지형을 기준으로 직접 비교하지는 않았다. 반면 높이 맵 삭감이나 메쉬 절삭과 같은 단순 기하학적 방식은 구현이 용이하지만, 토사 붕괴, 잔류 토사, 주변부 재퇴적과 같은 실제 굴착 형상을 충분히 표현하기 어렵다. 본 연구는 이러한 기하학적 지형 변형 방식과 실측 굴착 결과 사이의 차이를 정량적으로 분석한다.
2-2 지형 재구성을 위한 깊이 센싱
실제 환경을 가상으로 옮기는 3차원 재구성 분야에서는 LiDAR 센서 또는 RGB-D 카메라를 활용한 연구가 주를 이룬다. 특히 RGB-D 카메라는 저렴한 비용으로 3차원 포인트 클라우드를 획득할 수 있어 소규모 지형 스캔에 유리하다. 획득된 포인트 클라우드는 최근접 점 반복 알고리즘[14],[15]을 통해 다중 프레임 간 정합 및 좌표계 변환에 활용된다.
그러나 적외선 기반 깊이 센서는 모래와 같은 난반사 재질이나 급격한 경사면에서 홀 현상과 스파이크 노이즈가 빈번하게 발생한다[16]. 이를 완화하기 위해 양방향 필터와 시간적 평활화와 같은 후처리 기법이 제안되었지만, 굴착과 같이 지형이 연속적으로 변하는 상황에서 깊이 데이터를 안정적으로 보정하고, 이를 높이 맵으로 변환하여 가상 지형에 반영하고, 물리 지형과 가상 지형을 정량적으로 비교하는 통합 파이프라인은 아직 충분히 다뤄지지 않았다[17].
2-3 XR 환경에서의 센서 기반 상호작용
물리적 장비의 상태를 가상 환경에 반영하는 디지털 트윈(Digital Twin) 인터페이스에서는 IMU(Inertial Measurement Unit), 마커 추적 및 관절 센서 등을 이용하여 장비의 위치와 자세 정보를 취득한다[8],[18],[19]. 굴착기는 붐, 암, 버킷이 연속적으로 연결된 다관절 장비이므로, 가상 모델에 장비 상태를 반영하려면 차체 방향과 각 관절의 상태를 함께 취득해야 한다[20]. 이를 위해 비전 기반 자세 추정과 기구학 모델을 이용한 관절각 추정 방법 등이 연구되어 왔다[20],[21].
본 연구에서는 RC 굴착기에 부착한 IMU와 관절부에 가변저항을 이용하여 차체 방향과 붐, 암, 버킷의 움직임을 Unity 모델에 반영하였다. 다만 장비 자세 추정의 정확도, 센서 드리프트 보정 성능 및 버킷 토크는 본 연구의 평가 대상에 포함하지 않았으며, 정량 비교의 범위는 굴착 전후의 지형 변화로 한정하였다.
2-4 기존 연구와의 차별성
선행 연구를 종합하면, 입자 또는 요소 기반의 물리 시뮬레이션은 토질 거동을 세부적으로 표현할 수 있지만 계산 부담이 크며, 높이 맵 삭감이나 메쉬 절삭과 같은 단순 기하학적 방식은 실제 굴착에서 나타나는 불규칙한 경계, 잔류 토사 및 주변부 토사 이동을 충분히 반영하기 어렵다. 한편 깊이 센싱을 이용한 지형 재구성 연구는 주로 정적인 지면이나 소규모 환경의 3차원 복원에 초점을 두어 왔다. 따라서 굴착 전후로 변화하는 실제 지형을 반복적으로 취득하고, 이를 가상 지형으로 재구성한 뒤 동일한 초기 조건에서 생성한 기하학적 굴착 시뮬레이션 결과와 비교하는 통합 절차는 충분히 다뤄지지 않았다.
이러한 한계를 보완하기 위해 본 연구는 깊이 센서로 실제 굴착 전후의 지형을 측정하고 동일한 초기 조건에서 생성한 기하학적 굴착 시뮬레이션 결과와 공통 좌표계에서 비교하는 통합 절차를 제시한다. 본 연구의 차별성은 특정 지형 변형 알고리즘의 정확도를 검증하는 데 있지 않으며, 실측 지형과 기하학적 시뮬레이션 결과 사이의 총 형상 차이를 깊이 및 부피 지표로 정량화할 수 있는 비교 체계를 마련한 데 있다.
Ⅲ. COMSTRUCTION 파이프라인 개요
3-1 파이프라인 전체 구조
제안하는 COMSTRUCTION 파이프라인은 지형 데이터의 취득·재구성·비교를 수행하는 지형 처리 경로와 가상 굴착기의 동작을 반영하는 장비 상태 갱신 경로로 구성된다. 그림 1은 Intel RealSense D455를 이용한 깊이 데이터 취득부터 노이즈 필터링, 포인트 클라우드 생성, 좌표계 변환, 높이 맵 재구성, 기하학적 시뮬레이션 지형 생성 및 정량 비교까지의 과정을 보여준다.
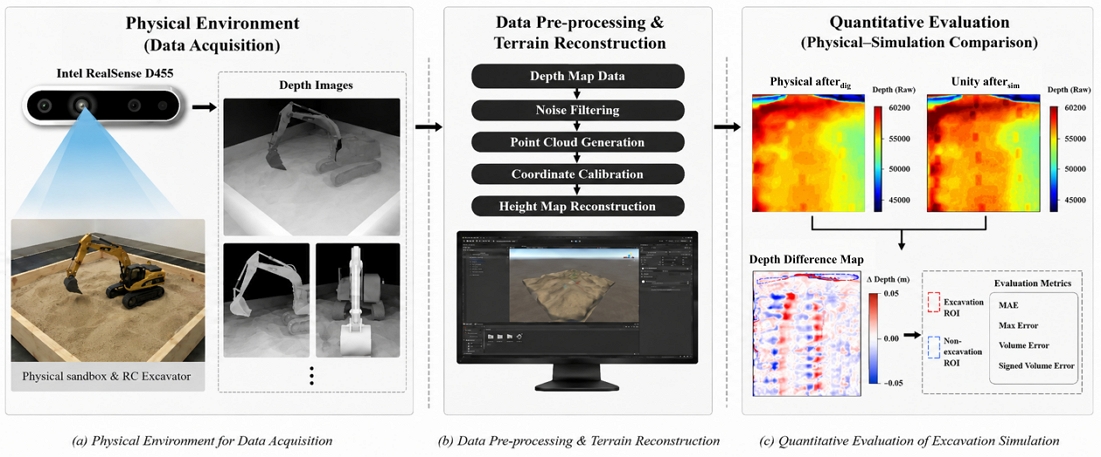
Overall pipeline of the COMSTRUCTION
지형 처리 경로에서는 각 반복 실험(Phase)에서 획득한 Baseline과 이에 대응하는 Afterdig의 깊이 데이터를 동일한 전처리 및 좌표계 변환 과정을 거쳐 Unity Terrain용 높이 맵으로 재구성한다. 이후 Baseline 높이 맵에 기하학적 굴착 알고리즘을 적용하여 Aftersim을 생성하고, Afterdig과 Aftersim을 공통 좌표계에서 깊이 및 부피 지표로 비교한다. 장비 센서 데이터는 지형 비교 과정과 별도로 가상 굴착기 모델의 상태를 갱신하는 데 사용한다.
3-2 하드웨어 구성
그림 2는 본 연구에서 사용한 RC 굴착기 기반 실험 장치와 센서 회로 구성을 보여준다. 제안하는 테스트베드는 가로 90cm, 세로 90cm 규모의 샌드박스 상부에 Intel RealSense D455 깊이 카메라를 고정하고, 내부에 소형 RC 굴착기를 배치한 형태로 구성된다. 깊이 카메라는 샌드박스 상부에서 지형 변화를 관측하며, 실험의 일관성을 확보하기 위해 RC 굴착기는 사전에 정의된 알고리즘을 통해 제어하였다.
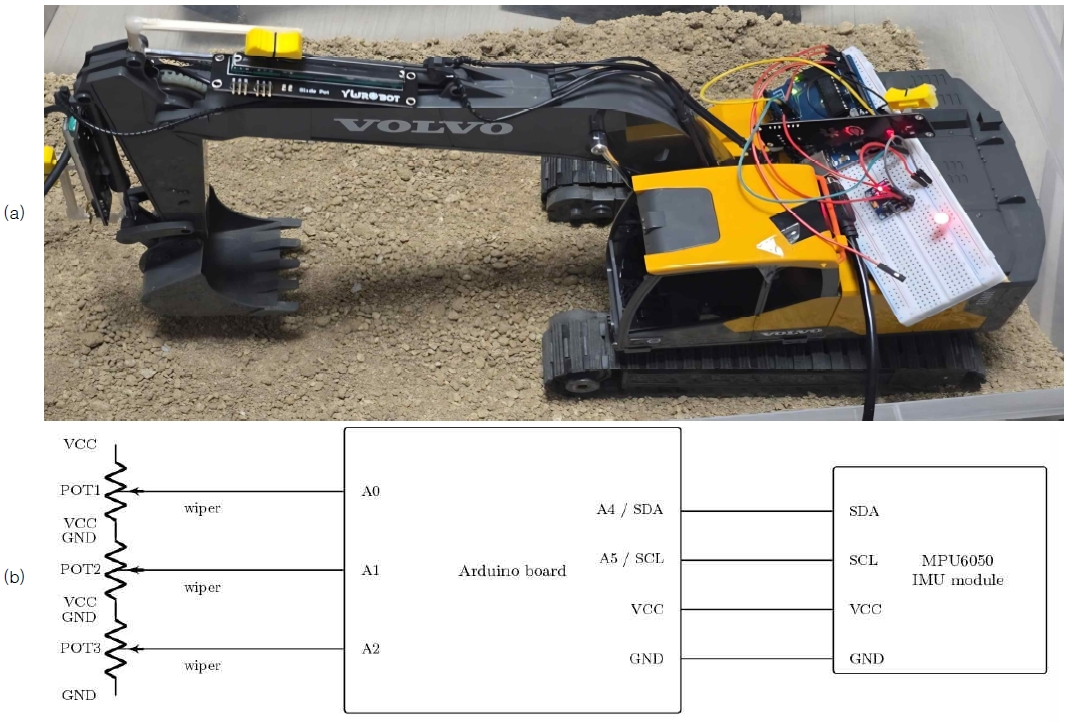
RC excavator with IMU sensors and sensor circuit configuration
버튼 입력 시 사전에 정의된 굴착–회전–배토–복귀 동작을 1회 수행하도록 설정하였다. 샌드박스의 모서리와 굴착기 차체 상단에는 ArUco 마커를 부착하여 카메라 좌표계와 물리 월드 좌표계를 정합하고, PC에서는 수집된 깊이 데이터와 IMU 데이터를 유니티 3D 엔진으로 전송하여 가상 지형과 장비의 상태를 갱신한다.
Ⅳ. 실험 환경 및 평가 방법
4-1 물리 실험 환경 구성
본 연구에서 활용한 축소형 물리 실험 환경은 그림 3과 같이 가로 90cm×세로 90cm 크기의 샌드박스로 구성하였으며, 내부는 입자 크기가 균일한 표준사(standard sand)로 채웠다. 전체 실험 환경은 그림 3과 같다.
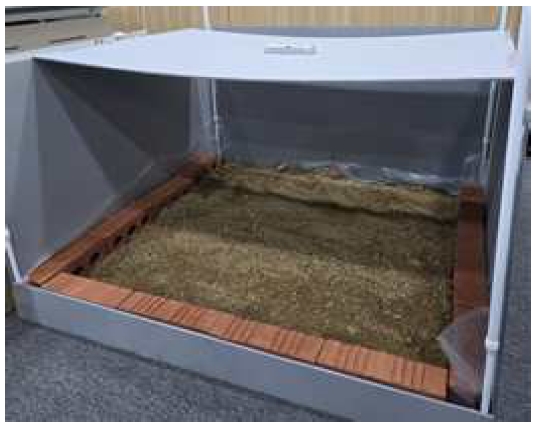
Scaled sandbox environment for depth-sensing-based excavation experiments
샌드박스는 변형 관측의 안정성을 유지하기 위해 외곽 프레임을 강화 구조로 제작하였다. 지형 변화를 관측하기 위한 깊이 센서로는 Intel RealSense D455를 사용하였으며[22],[23], 샌드박스 중심 상단 80cm 높이에 수직으로 고정하여 음영 영역을 최소화하였다. RealSense 계열 센서는 안정적인 깊이 스트림 획득과 센서 동기화에 유리하여, 반복적인 3차원 지형 재구성에 적합하다[22]. 굴착 작업은 소형 RC 굴착기를 활용하였으며, 차체 상단 및 샌드박스 모서리에 ArUco 마커를 배치하여 카메라 좌표계와 물리적 월드 좌표계 간 정합을 수행할 수 있도록 하였다.
Intel RealSense D455는 USB를 통해 PC에 연결하였다. MPU6050과 세 개의 가변저항은 Arduino에 각각 I2C와 A0–A2 단자로 연결하였으며, 센서값은 115200 baud의 직렬통신으로 PC에 수집하여 Unity의 가상 굴착기 모델을 갱신하는 데 사용하였다. 한 Phase에서는 15cm 간격으로 설정한 3개의 평행한 굴착 라인을 따라 각 라인의 전후 30cm 범위에서 6회씩, 총 18회의 굴착을 수행하였다.
모든 데이터 처리는 Intel Core i7 CPU와 NVIDIA GeForce GTX 1660 SUPER GPU가 탑재된 PC에서 수행하였다. 게임엔진은 지형 높이 데이터를 3차원 공간에 시각화하고 상호작용 가능한 환경으로 구성하는 데 활용되었다[24],[25]. 본 연구에서는 전처리 및 좌표계 변환을 거쳐 생성한 513×513 높이 맵을 Unity Terrain에 적용하여 가상 지형을 재구성하였다.
4-2 센서 보정 및 좌표계 정합
깊이 센서에서 취득된 원시 포인트는 D455 SDK에서 제공하는 카메라 내부 파라미터를 이용하여 보정 하였다. 이후 샌드박스에 배치된 ArUco 마커를 검출하고, 마커의 기준점을 이용하여 카메라 좌표계와 물리 월드 좌표계 사이의 외부 변환 행렬을 산출하였다[26]. 카메라 좌표계에서 획득된 포인트 클라우드는 해당 외부 변환 행렬을 적용하여 Unity 월드 좌표계로 변환하였다. 본 실험에서는 ArUco 마커 기반 외부 변환 행렬을 사용하였으며, 별도의 ICP 기반 추가 보정은 수행하지 않았다. 두 좌표계 사이의 변환 관계는 식 (1)과 같이 정의된다.
| (1) |
카메라와 샌드박스의 위치를 고정한 후 산출된 외부 변환 행렬은 각 Baseline과 이에 대응하는 Afterdig 데이터에 동일하게 적용하였다. ROI는 샌드박스 외곽 프레임과 경계 영역을 제외한 내부 유효 지형 영역으로 설정하였다.
4-3 깊이 데이터 획득 및 전처리
굴착 전후의 모래 표면 형상을 비접촉 방식으로 반복 취득하고, 이를 픽셀 단위의 높이 맵으로 변환하기 위해 Intel RealSense D455 RGB-D 카메라를 사용하였다. D455는 좌우 적외선 영상의 시차를 이용하는 능동 스테레오 방식으로 깊이 맵을 생성하므로, 고정된 상부 시점에서 지표면의 공간적 깊이 분포를 취득하고 이를 포인트 클라우드로 변환하는 데 적합하다[27]. 다만 스테레오 기반 깊이 데이터에는 표면의 질감, 관측 각도 및 측정 거리에 따라 결손 화소와 국소적인 깊이 오차가 포함될 수 있다[16],[27]. 이에 본 연구에서는 취득한 깊이 데이터를 높이 맵으로 변환하기 전에 다음의 필터링 절차를 적용하였다.
깊이 데이터의 전처리는 Decimation Filter, Spatial Filter, Temporal Filter 및 Hole-Filling Filter 순서로 수행하였다. 먼저 Decimation Filter는 magnitude를 2로 설정하여 2×2 화소 영역의 대표 깊이값을 산출함으로써 데이터 크기와 국소적인 깊이 편차를 줄였다. Spatial Filter는 magnitude 2, smooth alpha 0.5 및 smooth delta 20을 적용하여 인접 화소 사이의 미세한 깊이 변화를 완화하면서 상대적으로 큰 깊이 경계는 유지하도록 하였다. Temporal Filter에는 smooth alpha 0.4와 smooth delta 20을 적용하여 연속 프레임 사이에서 발생하는 깊이값의 미세한 변동을 완화하였다. 마지막으로 Hole-Filling Filter mode 2를 적용하여 잔여 결손 화소를 주변의 유효 깊이값으로 보완하였다.
Decimation, Spatial 및 Temporal Filter의 파라미터는 RealSense SDK에서 제공하는 기본 설정값을 사용하였으며[28], 특정 Phase의 결과에 맞추어 개별적으로 조정하지 않았다. 동일한 필터 구성과 파라미터는 모든 Baseline 및 Afterdig 데이터에 일관되게 적용하였다. 다만 본 연구에서는 파라미터 변화에 따른 별도의 민감도 분석을 수행하지 않았으므로, 해당 설정을 최적값으로 간주하지 않고 반복 실험에 동일한 전처리 조건을 부여하기 위한 고정 설정으로 사용하였다.
4-4 높이 맵 변환 및 가상 지형 재구성
전처리된 깊이 데이터는 16-bit 원시 깊이값으로 저장하였으며, D455 SDK에서 제공하는 depth scale을 적용하여 실제 거리 단위로 변환하였다. 0–255 범위의 이미지는 깊이 분포를 확인하기 위한 시각화 용도로만 사용하였다. Unity Terrain에 적용하기 위한 높이 맵은 513×513 픽셀의 16-bit 데이터로 생성하였으며, 깊이값과 Unity 지형 높이 사이의 변환 관계는 식 (2)와 같이 정의하였다.
| (2) |
식 (2)에서 Hfloor는 샌드박스 바닥면의 기준 높이이며, Sscale은 실제 거리 단위(mm)를 Unity 유닛으로 변환하는 스케일 상수이다. 동일한 변환 설정은 모든 Baseline 및 Afterdig 데이터에 일관되게 적용하였다. 정량적 오차 분석에는 0–255 시각화 이미지가 아닌 실제 거리 단위로 변환된 깊이값을 사용하였다. 변환된 높이 맵은 Unity Terrain에 입력되어 가상 지형 메쉬의 높이 정보에 반영된다.
4-5 기하학적 굴착 시뮬레이션 구현

Geometric excavation procedure
본 연구에서는 실측 굴착 후 지형과 기하학적 시뮬레이션 지형의 차이를 비교하기 위해 Unity 엔진에서 단순 기하학적 굴착 모델을 구현하고 이를 비교 대상으로 설정하였다. 구체적인 지형 갱신 절차는 알고리즘 1과 같다. 비교 대상으로 사용한 기하학적 굴착 모델은 지형의 물리적 특성(안식각, 응집력 등)을 고려하지 않고, 버킷의 충돌 영역에 해당하는 지형의 높이를 삭감하는 방식으로 구현하였다. 지형의 높이 맵을 H(x,z), 굴착 시점에서의 버킷 바닥면의 높이를 hbucket이라 할 때, 굴착 영역 Ω 내의 지형 높이 갱신 로직은 식 (3)와 같이 정의된다.
| (3) |
식 (3)에서 Hold (x,z)는 굴착 전 지형 높이, Hnew (x,z)는 갱신된 지형 높이, hbucket은 굴착 시점의 버킷 바닥면 높이, Ω는 버킷과 겹치는 굴착 영역을 의미한다. 해당 방식은 지형 높이가 버킷 바닥면보다 높은 경우에만 높이를 삭감하며, 굴착된 토사가 주변으로 이동하거나 쌓이는 현상은 반영하지 않는다. 본 실험에서는 실제 RC 굴착기의 버킷 폭 4cm를 적용하여 총 18회의 기하학적 굴착을 수행하였다.
절단면에 나타나는 급격한 단차를 완화하기 위해 굴착 영역에 Gaussian Smoothing(σ=3)을 적용하였다. σ=3은 예비 확인을 통해 정한 고정값으로, 모든 Phase에 동일하게 사용하였다. 별도의 민감도 분석은 수행하지 않았으며, 이 보정은 토사의 이동이나 붕괴를 모사하기 위한 것이 아니다. 생성된 Aftersim 데이터는 4-6절에서 제시한 지표를 이용하여 Afterdig 과 비교하였다.
4-6 분석 영역 및 정량 평가 지표
본 절에서는 물리 굴착에 따른 지형 변화와 실측 굴착 지형 및 기하학적 시뮬레이션 지형 간의 형상 차이를 분석하기 위한 영역과 정량 평가 지표를 정의한다. 모든 높이 맵은 동일한 좌표 변환과 높이 변환 설정을 적용하여 공통 좌표계와 해상도로 정렬하였다. 분석 영역은 사전에 설정한 굴착 ROI와 굴착 ROI를 제외한 유효 지형 영역인 비굴착 ROI로 구분하였다.
각 Phase의 물리 지형 변화는 굴착 전 Baseline 높이 맵과 굴착 후 Afterdig 높이 맵의 차이를 이용하여 분석하였다. 굴착 ROI 또는 비굴착 ROI를 R, 해당 영역에 포함된 화소 수를 NR 이라 할 때, 영역별 평균 높이 변화량은 식 (4)와 같이 계산하였다.
| (4) |
식 (4)에서 Hbase (x,z)는 굴착 전 높이 맵, Hafterdig (x,z)는 굴착 후 높이 맵을 의미한다. 평균 높이 변화량이 양수이면 굴착 이후 지형의 높이가 감소했음을 나타내며, 음수이면 해당 영역의 높이가 증가했음을 의미한다. 또한 각 ROI 내부에서 나타나는 높이 변화의 분포를 확인하기 위해 평균 높이 변화량과 함께 표준편차를 산출하였다.
굴착에 따른 변화가 발생한 위치를 시각화하기 위해 유효 분석 영역에서 5mm 이상의 깊이 감소가 나타난 화소를 이진화하고, 인접한 화소의 연결 성분을 excavation mask로 추출하였다. 동일한 임계값과 분석 영역은 모든 Phase에 적용하였다. 여기서 excavation mask는 높이 감소가 검출된 위치를 시각화하기 위한 것으로, 정량 지표 계산에 사용한 사전 정의 굴착 ROI와는 구분된다.
다음으로, 물리 실험에서 획득한 Afterdig과 4-5절의 기하학적 굴착 알고리즘으로 생성한 Aftersim 사이의 형상 차이를 정량화하였다. 각 Phase에서 두 높이 맵의 픽셀 단위 차이 E(x,z)는 식 (5)와 같이 계산하였다.
| (5) |
식 (5)에서 Hafterdig (x,z)는 RealSense D455 기반으로 재구성한 실측 굴착 후 높이 맵이며, Haftersim (x,z)는 기하학적 굴착 알고리즘으로 생성한 시뮬레이션 굴착 후의 높이 맵을 의미한다. E(x,z)가 양수이면 해당 위치에서 실측 지형이 시뮬레이션 지형보다 높다는 것을 의미하며, 음수이면 실측 지형이 시뮬레이션 지형보다 낮다는 것을 의미한다.
두 굴착 후 지형 사이의 국소적인 차이 크기를 평가하기 위해 굴착 ROI와 비굴착 ROI에서 각각 평균 절대 오차와 최대 절대 오차를 산출하였다. 또한 각 지표를 Phase별로 계산하여 반복 실험에서 나타난 오차의 변동 양상을 확인하였다. 다만 비굴착 ROI에서 나타난 차이에는 실제 토사의 이동뿐 아니라 센서 노이즈, 좌표계 정합 및 보간 과정의 영향도 포함될 수 있으므로, 이를 시뮬레이션이나 지형 재구성 과정의 안정성을 직접 나타내는 결과로 해석하지 않았다.
한편, 픽셀 단위 오차만으로는 두 지형 사이의 누적 형상 차이를 물리적인 크기로 해석하기 어렵다. 이에 본 연구에서는 픽셀 단위 높이 차이를 부피 단위로 적분한 절대 부피 오차와 부호 있는 부피 오차를 추가로 정의하였다. 샌드박스의 물리적 크기를 Lx, Lz, 높이 맵의 해상도를 Nx, Nz라 할 때, 픽셀 간 실제 간격은 식 (6)과 같이 계산하였다.
| (6) |
굴착 ROI 또는 비굴착 ROI를 R이라 할 때, 두 지형 사이의 전체적인 차이 크기를 나타내는 절대 부피 오차는 식 (7)과 같이 정의하였다.
| (7) |
또한 두 지형 간 차이의 방향을 확인하기 위해 부호 있는 부피 오차를 식 (8)과 같이 정의하였다.
| (8) |
절대 부피 오차는 두 지형 사이에서 발생한 누적 형상 차이의 크기를 나타낸다. 식 (5)의 차이 방향을 기준으로 부호 있는 부피 오차가 양수이면 시뮬레이션 지형이 실측 지형보다 전반적으로 낮아 시뮬레이션에서 더 많이 굴착된 경향을 의미한다. 반대로 음수이면 실측 지형이 시뮬레이션 지형보다 전반적으로 낮아 물리 실험에서 더 많이 굴착된 경향을 의미한다. 본 연구에서는 굴착 ROI와 비굴착 ROI에 대해 두 부피 지표를 각각 산출하여, 굴착이 직접 수행된 영역과 주변 영역에서 나타난 누적 형상 차이를 구분하여 분석하였다.
Ⅴ. 실험 결과
본 장에서는 4장에서 제시한 지형 재구성 방법과 정량 평가 지표를 적용한 실험 결과를 세 절로 나누어 제시한다. 5-1절에서는 반복 물리 굴착 Phase에서 획득한 Baseline과 Afterdig 높이 맵의 재구성 결과를 제시한다. 5-2절에서는 깊이 차이 지도와 excavation mask 및 영역별 높이 변화량을 이용하여 물리 굴착에 따른 Phase별 지형 변화의 분포를 분석한다. 마지막으로 5-3절에서는 Afterdig과 Aftersim 사이의 픽셀 단위 높이 차이와 부피 오차를 이용하여 실측 굴착 지형과 기하학적 시뮬레이션 지형의 차이를 분석한다.
5-1 높이 맵 변환 및 재구성 결과
그림 4는 세 번의 반복 물리 굴착 Phase에 대해 굴착 전 Baseline 상태와 18회 굴착 이후 Afterdig 상태의 샌드박스 지형을 비교한 결과를 나타낸다. 각 열은 Phase 1~3의 반복 실험을 의미하며, 각 행은 동일 Phase에서 획득한 Baseline과 Afterdig 높이 맵을 각각 보여준다.
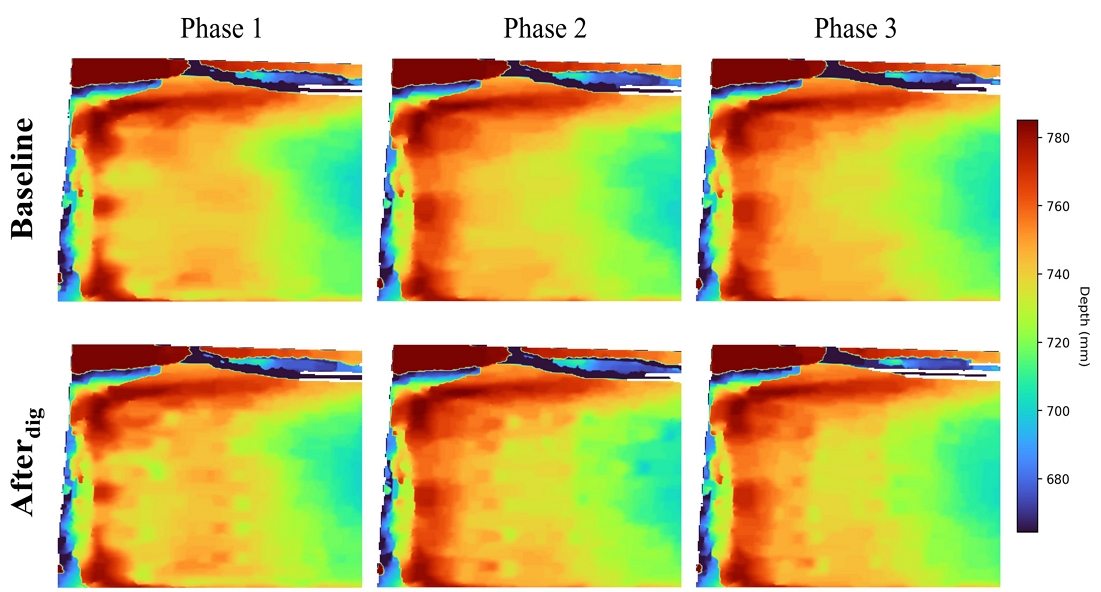
Comparison of baseline and Afterdig depth maps obtained from three repeated physical excavation phases
모든 Phase에서 Baseline 영상은 샌드박스 중앙부가 비교적 완만하고 연속적인 깊이 분포를 유지하며, 상단 및 좌측 프레임 경계 패턴도 유사하게 재현된다. 이는 RealSense D455 기반 깊이 취득, ArUco 기반 정렬, ROI 설정 및 높이 맵 변환 과정이 반복 실험 전반에서 안정적으로 동작했음을 시사한다.
Afterdig 높이 맵에서는 세 Phase 모두 사전에 설정한 굴착 라인을 따라 국소적인 깊이 변화가 나타났다. 이는 동일한 장비 제어 절차에 따라 굴착이 유사한 공간적 위치에서 반복되었음을 보여준다. 그러나 굴착 흔적의 면적, 깊이 및 연결 형태는 Phase마다 서로 다르게 나타났다. 이는 동일한 장비 제어 절차가 굴착 위치의 공간적 반복성은 확보했지만 물리적인 굴착 이후 지형의 세부 형상까지 일관되게 재현하기에는 한계가 있음을 시사한다.
5-2 물리 굴착 Phase별 지형 변화 분석
그림 5의 상단 행은 Phase별 깊이 차이 지도를, 하단 행은 동일한 기준으로 추출한 excavation mask를 보여준다. 세 Phase 모두 사전에 설정한 굴착 라인 주변에서 깊이 감소 영역이 나타났으나, 변화 영역의 크기와 연결 형태는 Phase별로 다르게 나타났다. Phase 1에서는 비교적 넓은 굴착 흔적이 형성되었으며, Phase 2와 Phase 3에서는 보다 분절된 형태의 변화 영역이 관찰되었다.
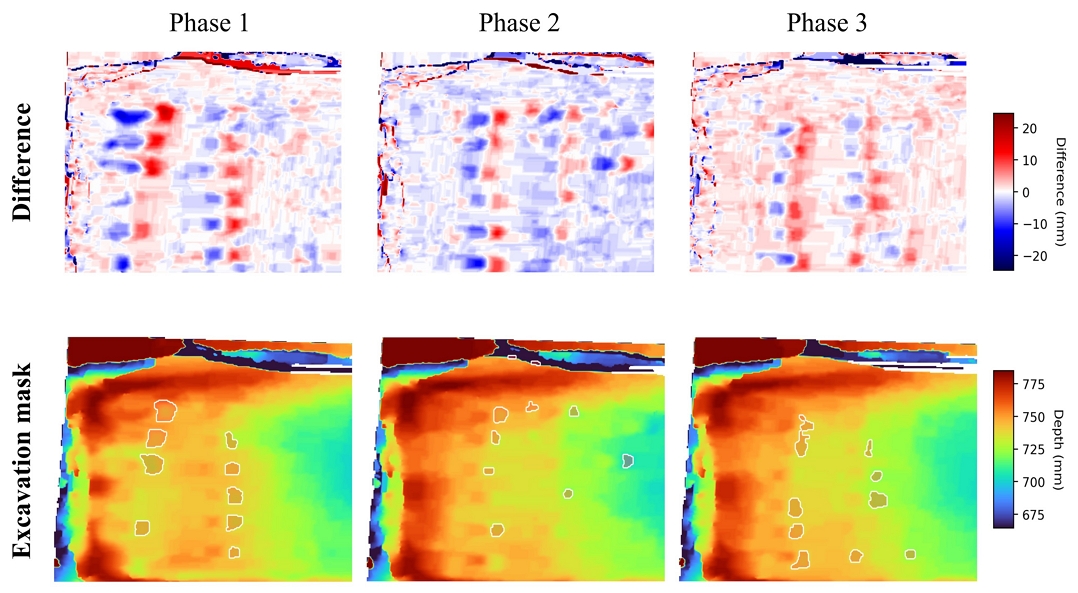
Depth difference maps and excavation masks for repeated excavation phases
표 1에서 굴착 ROI의 평균 높이 변화는 Phase 1, 2, 3에서 각각 18.16mm, 10.32mm, 4.57mm로 나타나 반복 실험 사이에 굴착 깊이의 차이가 확인되었다. 비굴착 ROI의 평균 높이 변화는 각각 3.84mm, 13.86mm, 4.41mm였으며, 특히 Phase 2에서는 비굴착 ROI의 평균 변화가 굴착 ROI보다 크게 나타났다. 따라서 동일한 제어 명령과 작업 순서를 적용하더라도 굴착 결과의 크기와 공간적 분포가 동일하게 재현되지는 않았으며, 비굴착 영역의 변화도 무시할 수 없었다. 이러한 차이에는 실제 토사의 이동뿐 아니라 센서 노이즈, 좌표계 정합 및 보간 과정의 영향이 함께 포함될 수 있으므로, 본 결과만으로 개별 원인의 영향을 분리하여 판단하기는 어렵다는 것을 시사한다.
Mean height change and standard deviation in excavation and non-excavation ROIs by phase
5-3 실측 굴착 지형과 기하학적 시뮬레이션 지형의 비교 결과
세 Phase에 대해 계산된 부피 오차를 합산한 결과, 굴착 ROI의 최대 국소 오차는 31mm였고, 절대 부피 오차와 부호 있는 부피 오차는 각각 85.34cm3와 −12.45cm3로 나타났다. 비굴착 ROI에서는 각각 142.12cm3와 −138.89cm3가 측정되었다.
대표적인 Phase에 대해서는 물리 굴착 결과와 유니티 기하학적 굴착 시뮬레이션 결과를 깊이 맵 형태로 시각화하여, 굴착 경계, 바닥 형상, 주변부 노이즈의 차이를 직관적으로 비교하였다. 그림 6에서 물리 기반 깊이 맵은 굴착 영역의 불규칙한 경계와 주변부의 잔류 변형을 포함하는 반면, 유니티 기반 기하학적 시뮬레이션 결과는 비교적 균일하고 매끄러운 절삭 패턴을 보인다. 이러한 시각적 비교는 단순 기하학적 굴착 모델이 실제 모래의 붕괴, 잔류 토사, 경계부 변형을 충분히 반영하지 못함을 보여준다.
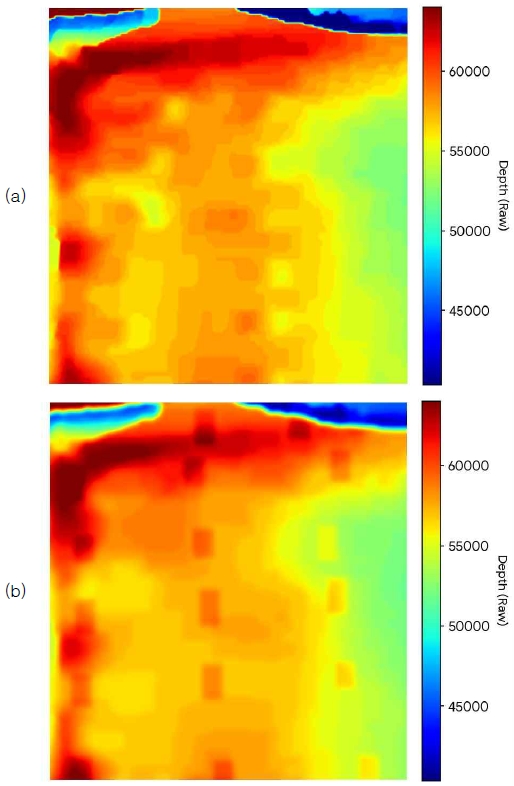
Comparison of 16-bit depth maps between physical excavation(Afterdig) and Unity simulation results (Aftersim)
Ⅵ. 논의 및 한계점
본 연구는 실제 굴착 지형과 본 연구에서 구현한 기하학적 굴착 모델을 동일한 초기 조건에서 비교함으로써, 두 지형 사이의 총 형상 차이를 깊이 및 부피 지표로 정량화하고 그 발생 양상을 비교하였다. 실측 지형에서는 경사면 붕괴, 잔류 토사 및 주변부 토사 이동과 같은 비정형적 변화가 관찰된 반면, 비교 대상으로 구현한 기하학적 굴착 모델은 굴착 영역의 높이를 일정 기준까지 삭감한 후 가우시안 스무딩을 적용하므로 상대적으로 균일한 형상을 생성하였다. 이러한 결과는 게임엔진 기반 지형 변형 방식 전체의 한계를 의미하는 것이 아니라, 본 연구에서 구현한 단순 기하학적 굴착 모델과 실제 굴착 결과 사이에서 관찰된 차이를 나타낸다. 이러한 차이는 지형 변형 알고리즘뿐 아니라 센서 노이즈, 좌표계 정합 오차 및 보간 과정 등의 영향을 함께 포함한다. 따라서 본 연구의 결과는 특정 알고리즘의 오차를 평가한 결과라기보다 실제 지형과 가상 지형 사이의 차이를 분석하기 위한 기초 결과로 해석할 수 있다.
그러나 본 연구에는 다음과 같은 한계가 존재한다. 첫째, 본 연구는 동일한 조건에서 수행한 세 차례의 반복 실험과 하나의 표준 굴착 동작만을 대상으로 수행되었으므로, 연구 결과를 일반화하는 데에는 한계가 있다. 또한 MAE, Max Error 및 Volume Error는 물리-가상 지형 간의 차이를 정량적으로 평가하기 위한 지표로 활용하였으나, 표본 수가 제한적이므로 통계적 유의성 검정은 수행하지 않았다. 따라서 향후에는 반복 실험 횟수를 확대하여 충분한 표본을 확보하고, 각 Phase에서 획득된 raw 데이터를 면밀히 분석함으로써 결과의 통계적 유의성과 재현성을 검증할 필요가 있다.
둘째, 본 연구에서는 기하학적 굴착 모델의 절단면에 Gaussian smoothing(σ=3)을 적용하였으나, 서로 다른 σ 값에 따른 오차 변화를 비교하는 민감도 분석은 수행하지 못하였다. 따라서 σ 값의 선택이 결과에 미치는 영향을 배제하기 어려우므로, 향후 다양한 σ 값에 대한 정량적 비교가 필요하다.
셋째, 각 굴착 과정의 반복 실험은 동일한 제어 명령과 동작 순서를 적용하여 수행하였다. 그러나 굴착 과정에서 발생하는 버킷의 토크를 측정하지 않았으므로, 동일한 제어 입력에 대한 물리적 응답의 일관성을 정량적으로 평가하지 못하였다. 향후 연구에서는 이를 보완하기 위해 버킷의 자세와 토크 정보를 함께 기록하여 지형 변화와 장비 동작 간의 관계를 보다 정밀하게 분석할 예정이다.
넷째, ArUco 마커를 이용한 좌표계 정합 과정에서도 기준점의 변환 오차를 정량적으로 평가하지 못하였다. 따라서 향후 연구에서는 반복 실험 횟수와 토질 조건을 확대하는 동시에, 처리 지연 시간과 좌표계 정합 오차를 함께 측정하여 제안한 방법의 성능을 보다 종합적으로 검증할 필요가 있다.
Ⅶ. 결 론
본 연구에서는 Intel RealSense D455를 이용하여 실제 굴착 전후의 지형을 깊이 맵으로 획득하고, 이를 가상 지형에 반영하는 COMSTRUCTION 파이프라인을 구축하였다. 또한 동일한 초기 지형을 기준으로 실측 굴착 결과와 본 연구에서 구현한 기하학적 굴착 모델을 비교하고, 깊이 및 부피지표를 이용하여 두 지형의 차이를 정량화하였다.
실험 결과, 굴착 영역의 최대 국소 오차는 31mm였으며, 절대 부피 오차와 부호 있는 부피 오차는 각각 85.34cm3와 −12.45cm3로 나타났다. 비굴착 영역에서는 각각 142.12cm3와 −138.89cm3의 부피 오차가 확인되었다. 이러한 깊이 및 부피 지표에는 기하학적 굴착 모델의 한계뿐 아니라 깊이 센서 노이즈, ArUco 기반 좌표계 정합 오차, 높이맵 보간, excavation mask 설정 및 굴착 과정에서 발생한 주변 토사 이동 등의 영향이 함께 반영된 것으로 해석할 수 있다. 따라서 본 연구의 결과는 실제 지형과 가상 지형 사이의 차이를 정량적으로 분석하고 향후 보정 가능성을 검토하기 위한 기초 자료로 활용될 수 있다.
그러나, 본 연구는 통제된 축소 환경에서 하나의 표준사와 제한된 굴착 동작을 대상으로 세 차례의 반복 실험만 수행하였으므로, 결과를 일반화하거나 통계적 유의성을 검증하는 데 한계가 있다. 특히 Phase 2에서는 비굴착 ROI의 평균 높이 변화가 13.86mm로 굴착 ROI의 10.32mm보다 크게 나타났으나, 제한된 표본만으로는 이러한 차이가 실제 토사의 이동에 의한 것인지, 센서 노이즈와 좌표계 정합 및 보간 과정에서 발생한 것인지를 구분하기 어렵다. 또한 기하학적 굴착 모델에 적용한 Gaussian smoothing의 매개변수에 대한 민감도 분석과 프레임 처리율, 처리 지연시간, 좌표계 정합 오차 및 버킷의 자세와 힘에 대한 정량적 측정은 수행하지 못하였다. 향후 연구에서는 반복 실험 횟수와 토질 및 굴착 조건을 확대하여 결과의 통계적 유의성을 검증하고, 매개변수 민감도 분석과 처리 성능 및 장비 동작에 대한 정량적 측정을 통해 물리 지형과 가상 지형 사이에서 발생한 차이의 원인을 보다 구체적으로 분석할 예정이다.
Acknowledgments
이 논문은 정부(과학기술정보통신부)의 재원으로 정보통신기획평가원-정보통신방송혁신인재양성사업의지원(IITP-2026-RS-2023-00266605, 50%)과 정부(과학기술정보통신부)의 재원으로 한국연구재단의 지원을 받아 수행된 연구임(No. RS-2026-25479055, 50%).
References
-
F. Vahdatikhaki, K. El Ammari, A. Kassemi Langroodi, S. Miller, A. Hammad, and A. Doree, “Beyond Data Visualization: A Context-Realistic Construction Equipment Training Simulators,” Automation in Construction, Vol. 106, 102853, October 2019.
[https://doi.org/10.1016/j.autcon.2019.102853]

-
S. Doolani, C. Wessels, V. Kanal, C. Sevastopoulos, A. Jaiswal, H. Nambiappan, and F. Makedon, “A Review of Extended Reality (XR) Technologies for Manufacturing Training,” Technologies, Vol. 8, No. 4, 77, 2020.
[https://doi.org/10.3390/technologies8040077]
-
M. Vasarainen, S. Paavola, and L. Vetoshkina, “A Systematic Literature Review on Extended Reality: Virtual, Augmented and Mixed Reality in Working Life,” International Journal of Virtual Reality, Vol. 21, No. 2, pp. 1-28, 2021.
[https://doi.org/10.20870/IJVR.2021.21.2.4620]
-
R. Sekizuka, M. Ito, S. Saiki, Y. Yamazaki, and Y. Kurita, “System to Evaluate the Skill of Operating Hydraulic Excavators Using a Remote Controlled Excavator and Virtual Reality,” Frontiers in Robotics and AI, Vol. 6, 142, 2020.
[https://doi.org/10.3389/frobt.2019.00142]
-
H. M. B. Al-Hashemi and O. S. Baghabra Al-Amoudi, “A Review on the Angle of Repose of Granular Materials,” Powder Technology, Vol. 330, pp. 397-417, 2018.
[https://doi.org/10.1016/j.powtec.2018.02.003]
-
Q. Yang, L. Shi, A. Shi, M. He, X. Zhao, L. Zhang, and M. Addy, “Determination of Key Soil Characteristic Parameters Using Angle of Repose and Direct Shear Stress Test,” International Journal of Agricultural and Biological Engineering, Vol. 16, No. 3, pp. 143-150, 2023.
[https://doi.org/10.25165/j.ijabe.20231603.6293]
- J. Kim, J. Seo, D. Um, and D. Lee, “2D Soil-Bucket Simulation Using Material Point Method for Efficient Earthwork Modeling,” International Journal of Sustainable Building Technology and Urban Development, Vol. 12, No. 3, pp. 251-259, 2021.
-
V. V. Tuhaise, J. H. M. Tah, and F. H. Abanda, “Technologies for Digital Twin Applications in Construction,” Automation in Construction, Vol. 152, 104931, 2023.
[https://doi.org/10.1016/j.autcon.2023.104931]
-
A. D. Warren, R. W. Proctor, and P. S. Dunston, “Effect of Motion Feedback on Skill Acquisition: Training Performance Using an Excavator Simulator,” Proceedings of the Human Factors and Ergonomics Society Annual Meeting, Vol. 67, No. 1, pp. 1329-1330, 2023.
[https://doi.org/10.1177/21695067231192701]
-
M. Pytlos, M. Gilbert, and C. C. Smith, “Modelling Granular Soil Behaviour Using a Physics Engine,” Géotechnique Letters, Vol. 5, No. 4, pp. 243-249, 2015.
[https://doi.org/10.1680/jgele.15.00067]
-
C. Peng, X. Guo, W. Wu, and Y. Wang, “Unified Modelling of Granular Media with Smoothed Particle Hydrodynamics,” Acta Geotechnica, Vol. 11, No. 6, pp. 1231-1247, 2016.
[https://doi.org/10.1007/s11440-016-0496-y]
-
C. Wang, Y. Wang, C. Peng, and X. Meng, “Smoothed Particle Hydrodynamics Simulation of Water-Soil Mixture Flows,” Journal of Hydraulic Engineering, Vol. 142, No. 10, 2016.
[https://doi.org/10.1061/(ASCE)HY.1943-7900.0001163]
-
C. O’Sullivan, “Particle-Based Discrete Element Modeling: Geomechanics Perspective,” International Journal of Geomechanics, Vol. 11, No. 6, pp. 449-464, 2011.
[https://doi.org/10.1061/(ASCE)GM.1943-5622.0000024]
-
P. J. Besl and N. D. McKay, “A Method for Registration of 3-D Shapes,” IEEE Transactiona on Pattern Analysis and Michine Interlligence, Vol. 14, No. 2, pp. 239-256, 1992.
[https://doi.org/10.1109/34.121791]
-
P. Li, R. Wang, Y. Wang, and W. Tao, “Evaluation of the ICP Algorithm in 3D Point Cloud Registration,” IEEE Access, Vol. 8, pp. 68030-68048, 2020.
[https://doi.org/10.1109/ACCESS.2020.2986470]
-
M. S. Ahn, H. Chae, D. Noh, H. Nam, and D. Hong, “Analysis and Noise Modeling of the Intel RealSense D435 for Mobile Robots,” in Proceedings of the 16th International Conference on Ubiquitous Robots, Jeju, pp. 707-711, 2019.
[https://doi.org/10.1109/URAI.2019.8768489]
- D. Chan, H. Buisman, C. Theobalt, and S. Thrun, “A Noise-Aware Filter for Real-Time Depth Upsampling,” in Proceedings of the Workshop on Multi-camera and Multi-modal Sensor Fusion Algorithms and Applications, Marseille, France, 2008.
-
A. Rasheed, O. San, and T. Kvamsdal, “Digital Twin: Values, Challenges and Enablers from a Modeling Perspective,” IEEE Access, Vol. 8, pp. 21980-22012, 2020.
[https://doi.org/10.1109/ACCESS.2020.2970143]
-
O. C. Madubuike, C. J. Anumba, and R. Khallaf, “A Review of Digital Twin Applications in Construction,” Journal of Information Technology in Construction, Vol. 27, pp. 145-172, 2022.
[https://doi.org/10.36680/j.itcon.2022.008]
-
C. Feng, S. Dong, K. M. Lundeen, Y. Xiao, and V. R. Kamat, “Vision-Based Articulated Machine Pose Estimation for Excavation Monitoring and Guidance,” in Proceedings of the 32nd International Symposium on Automation and Robotics in Construction, Oulu, Finland, pp. 1-9, 2015.
[https://doi.org/10.22260/ISARC2015/0029]
-
J. Vihonen, J. Mattila, and A. Visa, “Joint-Space Kinematic Model for Gravity-Referenced Joint Angle Estimation of Heavy-Duty Manipulators,” IEEE Transactions on Instrumentation and Measurement, Vol. 66, No. 12, pp. 3280-3288, 2017.
[https://doi.org/10.1109/TIM.2017.2749918]
-
J. S. Yoon, M. Jang, J. Huh, J. Kang, and S. Lee, “Multiple Sensor Synchronization with the RealSense RGB-D Camera,” Sensors, Vol. 21, No. 18, 6276, 2021.
[https://doi.org/10.3390/s21186276]
-
M. Carfagni, R. Furferi, L. Governi, C. Santarelli, M. Servi, F. Uccheddu, and Y. Volpe, “Metrological and Critical Characterization of the Intel D415 Stereo Depth Camera,” Sensors, Vol. 19, No. 3, 489, 2019.
[https://doi.org/10.3390/s19030489]
-
J. Keil, D. Edler, T. Schmitt, and F. Dickmann, “Creating Immersive Virtual Environments Based on Open Geospatial Data and Game Engines,” KN-Journal of Cartography and Geographic Information, Vol. 71, pp. 53-65, 2021.
[https://doi.org/10.1007/s42489-020-00069-6]
-
D. Laksono and T. Aditya, “Utilizing a Game Engine for Interactive 3D Topographic Data Visualization,” ISPRS International Journal of Geo-Infornmation, Vol. 8, No. 8, 361, 2019.
[https://doi.org/10.3390/ijgi8080361]
-
A. Aalerud, J. Dybedal, and G. Hovland, “Automatic Calibration of an Industrial RGB-D Camera Network Using ArUco Markers and ICP,” Sensors, Vol. 19, No. 7, 1561, 2019.
[https://doi.org/10.3390/s19071561]
-
M. Servi, E. Mussi, A. Profili, R. Furferi, Y. Volpe, L. Governi, and F. Buonamici, “Metrological Characterization and Comparison of D415, D455, L515 RealSense Devices in the Close Range,” Sensors, Vol. 21, No. 22, 7770, 2021.
[https://doi.org/10.3390/s21227770]
- RealSense. Depth Post-Processing for RealSense Depth Camera D400 Series [Internet]. Available: https://dev.realsenseai.com/docs/depth-post-processing-for-intel-realsense-depth-camera-d400-series/, .
저자소개
2026년:중앙대학교 (공학학사-컴퓨터예술학부)
2020년~현 재: 중앙대학교 예술공학대학 컴퓨터예술학부 학사과정
※관심분야:확장현실(XR), 인간-컴퓨터 상호작용(HCI)
2026년:중앙대학교 (공학학사-컴퓨터예술학부)
2020년~현 재: 중앙대학교 예술공학대학 컴퓨터예술학부 학사과정
※관심분야:멀티모달 AI(Multimodal AI), 가상 환경 시뮬레이션(Virtual environment simulation)
2022년:성결대학교 (공학학사-컴퓨터공학과)
2024년:중앙대학교 (공학석사-영상공학과)
2024년~현 재: 중앙대학교 예술공학대학 예술공학부 박사과정
※관심분야:컴퓨터 그래픽스(Computer Graphics), 합성데이터(Synthetic Data), 생성형 AI(Generative AI)
2023년:성결대학교 (공학학사-컴퓨터공학과)
2025년:중앙대학교 (공학석사-영상공학과)
2025년~현 재: 중앙대학교 예술공학대학 예술공학부 박사과정
※관심분야:컴퓨터 그래픽스(Computer Graphics), 합성데이터(Synthetic Data), 생성형 AI(Generative AI)
1998년:중앙대학교 (공학학사-컴퓨터공학과)
2000년:중앙대학교 (공학석사-영상공학과)
2010년:중앙대학교 (공학박사-영상공학과)
2013년~2016년: 한국전자통신연구원, 선임연구원
2016년~2019년: 성결대학교 미디어소프트웨어학부 조교수
2019년~현 재: 중앙대학교 예술공학대학 정교수
※관심분야:컴퓨터 그래픽스(Computer Graphics), 비사실적 렌더링(NPR), 확장 현실(eXtended Reality) 등