표준화된 발달 지표 기반 로봇-모바일 통합 영유아 발달 관찰 지원 서비스 설계 연구
Copyright ⓒ 2026 The Digital Contents Society
This is an Open Access article distributed under the terms of the Creative Commons Attribution Non-CommercialLicense(http://creativecommons.org/licenses/by-nc/3.0/) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
초록
영유아기는 발달 지연의 조기 발견과 개입이 중요하나, 가정 내 발달 관찰과 기존의 발달 선별검사는 보호자의 주관적 판단에 의존하여 연속적 근거 확보에 한계가 있다. 본 연구는 이론적 고찰을 통해 도출한 발달 관찰 지원에 필요한 다섯 가지 핵심 서비스 요소(발달 관찰, 놀이 기반 상호작용, 발달 관찰 데이터 기록, 보호자 피드백 제공, 전문 기관 연계)와 설문조사 및 심층 인터뷰를 기반으로 한 보호자의 요구 사항을 바탕으로 로봇-모바일 통합 발달 관찰 지원 서비스를 설계하였다. 로봇은 표준화된 발달 지표 기준을 참고한 놀이 상호작용을 통해 발달 행동을 관찰 및 기록하고, 수집된 데이터는 모바일 앱 리포트로 시각화되어 발달 변화 추이를 제공한다. 이후 프로토타입 사용성 평가와 전문가 인터뷰를 통해 서비스의 적용 가능성과 타당성을 검토하였다. 본 연구는 단발성 발달선별검사 중심의 기존 체계를 넘어, 일상에서의 지속적인 발달 관찰부터 전문 기관 연계까지 연결되는 통합 발달 지원 구조를 제안하였다는 점에서 의의가 있다.
Abstract
Early childhood is a critical period for the early detection and intervention of developmental delays; however, home-based observation and existing developmental screening tools rely on caregivers’ subjective judgement, thereby limiting continuous developmental tracking. This study aimed to design an integrated developmental observation service using a social robot and a mobile application, thereby linking continuous home-based observation with professional referral beyond single-point developmental screening. The system design was based on five core service elements derived from theoretical review and user requirements identified through surveys and in-depth interviews. The robot observes and records developmental behaviors through play-based interactions designed with reference to standardized developmental criteria, and the data are visualized in mobile app reports to show developmental changes over time. A prototype usability test and expert interviews were used to validate the system applicability and feasibility.
Keywords:
Caregiver Support, Developmental Screening, Developmental Observation, Robot-Mobile Integrated Service, Social Robot키워드:
보호자 지원, 발달선별검사, 영유아 발달 관찰, 로봇-모바일 통합 서비스, 소셜 로봇Ⅰ. 서 론
1-1 연구 배경 및 목적
영유아기는 인지, 언어, 사회성, 정서 등 다양한 발달 영역에 걸쳐 급격한 변화가 일어나는 시기로, 이 시기에 발생하는 발달 지연을 조기에 발견하고 개입하는 것은 이후 발달 경과와 장기적 사회적 적응에 중요한 영향을 미친다. 특히 조기 개입은 발달 격차를 완화하고 치료 효과를 극대화하는 핵심 요인으로 보고된다[1]. 그러나 실제 가정 환경에서 발달 지연을 조기에 발견하고 적절한 조치를 취하는 과정에는 구조적 한계가 존재한다. 보호자는 영유아의 발달 상태를 가장 가까이에서 판단하는 핵심 관찰자임에도 불구하고, 발달 이상 징후를 객관적으로 판단하기 어렵다. 초기 평가는 보호자의 주관적 관찰에 의존하는 경우가 많으며, 이는 이상 행동을 명확히 인지하지 못하거나 판단을 지연시키는 요인으로 작용한다. 또한 진단 이후에도 치료기관 선택, 전문 기관 연계 시 필요한 자료 수집과 후속 단계에 대한 정보가 분산되어 있고, 그 신뢰성도 보장되어 있지 않다. 이러한 정보 단절 구조는 보호자의 의사결정 부담을 가중시키고, 결과적으로 조기 개입의 시점을 지연시키는 요인으로 작용한다[2].
최근에는 모바일 앱 기반 발달 체크리스트나 영유아 발달 관련 게임 등 디지털 기술을 활용한 서비스가 등장하고 있다. 그러나 기존 서비스는 가정 내 일상 맥락에서 나타나는 발달 행동을 충분히 반영하지 못해, 장기적이고 연속적인 발달 행동 관찰에 한계를 지닌다. 영유아의 발달 양상은 주로 일상의 놀이 과정에서 자연스럽게 드러난다는 점에서[3], 가정 환경에서의 지속적인 맥락 기반의 관찰이 중요하다. 이러한 점에서 소셜 로봇은 아동과의 반복적이고 자연스러운 상호작용을 통해 영유아의 발달 행동을 지속적으로 관찰할 수 있는 매개체가 될 수 있다[4]. 실제로 로봇과의 상호작용을 통해 아동의 행동 데이터를 수집한 선행 연구들은 로봇이 아동의 반응을 관찰하는 데 활용 가능함을 보여준다[5]-[7]. 그러나 기존 연구는 주로 단기적 행동 관찰과 상호작용에 집중되어 있어, 시간의 흐름에 따른 발달 변화를 추적하고 축적된 데이터를 활용하는 데에는 한계를 보인다. 특히 표준화된 발달 지표와 연계된 발달 행동 데이터를 기록·시각화하고, 이를 보호자에게 제공하며, 나아가 전문 기관 연계까지 아우르는 통합적인 서비스 설계 연구는 아직 부족한 실정이다.
이에 본 연구는 가정 환경에서 영유아와 지속적으로 상호작용하여 발달 행동을 관찰할 수 있는 소셜 로봇과, 수집된 데이터를 표준화된 발달 지표를 참고하여 기록 및 시각화하고 보호자의 이해를 지원하는 모바일 앱을 결합한 로봇-모바일 통합 발달 지원 서비스를 제안한다. 본 서비스는 놀이 기반 상호작용을 통해 발달 데이터를 자연스럽게 축적하고, 이를 이해하기 쉬운 직관적인 정보로 제공함으로써 보호자의 관찰 부담을 완화하며, 필요한 경우 조기 지원 및 전문 기관 연계로 이어질 수 있도록 돕는 것을 목표로 한다. 따라서 본 연구는 제안한 서비스가 가정 내 발달 관찰 과정에서의 보호자 주관적 관찰과 기존 발달선별검사의 한계를 보완하는 발달 관찰 지원 구조로 활용 가능한지를 핵심 연구 질문으로 설정한다. 본 연구는 가정 내 지속적인 발달 관찰부터 전문 기관 연계까지 하나의 서비스 흐름으로 통합한 발달 관찰 지원 구조를 제안함으로써, 기존 연구와 차별화된 접근을 제시한다.
1-2 연구 범위와 방법
본 서비스의 연구 대상은 생후 6개월부터 한국 영유아 발달선별검사(K-DST; Korean Developmental Screening Test for Infants & Children)의 상한 월령인 71개월까지의 영유아와 그 보호자로 설정한다. 이는 독립 앉기를 통해 환경과 능동적 상호작용이 본격화되는 생후 6개월 발달 현황에 근거하며[8], 동시에 국내 영유아 발달 관리 체계의 표준적 기준을 반영한 것이다. 연구 범위는 가정 내 발달 관찰을 지원하는 로봇-모바일 연동 서비스의 사용자 경험 및 인터페이스 설계로 한정한다. 본 연구에서 제안하는 로봇은 실제 하드웨어 구현이 아닌, 소셜 로봇에 대한 이론적 고찰을 기반으로 한 가상 목업 형태로 정의된다. 이에 따라 연구의 중점은 로봇과 모바일 애플리케이션 간의 상호작용 시나리오 및 콘텐츠를 개발하고, 수집된 정보를 보호자에게 효과적으로 전달하는 인터페이스를 설계하는 데 있다.
본 연구는 문제 탐색, 요구사항 도출, 해결안 설계 및 검증 과정까지의 전 과정을 체계적으로 수행하기 위해, 발산과 수렴 과정을 반복하며 문제를 정의하고 해결안을 도출하는 서비스 디자인 방법론인 더블 다이아몬드(Double Diamond) 모델을 적용하였다[9]. 첫째, 이론적 고찰과 국내외 발달 지원 서비스 사례 분석을 통해 영유아 발달 지원에 유효한 다섯 가지 핵심 요소를 도출한다. 둘째, 보호자 대상 설문조사를 실시하여 자녀의 발달을 관찰하고 판단하는 과정에서 겪는 어려움과 서비스 요구사항을 파악하고, 통합어린이집 종사자 6인과의 심층 인터뷰를 통해 현장의 발달 관찰 체계와 가정-전문 기관 간 연계 과정의 실제적 한계를 파악한다. 셋째, 도출된 요구사항과 분석 결과를 바탕으로 로봇 기반의 상호작용 구조와 시나리오를 설계하고, 이를 효과적으로 시각화하는 보호자용 모바일 인터페이스 프로토타입을 제작한다. 마지막으로, 개발된 프로토타입을 대상으로 다각적 평가를 진행한다. 일반 보호자를 대상으로 사용성 평가를 실시하여 서비스의 이해도와 사용성을 검증하고, 보육 및 발달 전문가와 로봇 UX 전문가를 대상으로 각각 심층 인터뷰를 진행하여 현장 적용 가능성과 설계 타당성을 평가한다. 이러한 다면적 검증 결과를 종합하여 서비스가 보호자의 관찰 부담을 완화하고, 발달 판단 과정에서 실질적으로 기여할 수 있는지에 대한 적용 적합성을 평가하고 개선 방향을 도출한다.
Ⅱ. 이론적 배경
2-1 영유아 발달 선별 도구의 현황과 구조적 한계
K-DST는 국내에서 영유아 발달 상태를 간편하게 확인하기 위해 널리 활용되는 발달선별검사이다. 생후 4~71개월 영유아를 대상으로 하며, 6개 발달 영역(대근육, 소근육, 인지, 사회성, 언어, 자조)에 대해 보호자가 월령별 문항에 응답하는 방식으로 구성된다. 선행 연구에서 민감도 0.833, 특이도 0.979로 보고되어 선별 도구로서의 유효성이 확인되었다[10]. 그러나 전문가의 직접 관찰에 기반하지 않는 보호자 보고형 평가 방식은 주관적 기억과 해석에 의존한다는 구조적 한계를 지닌다[11]. 보호자 보고형 도구 전반에서 발달 지연 감지 민감도가 중간 수준에 머문다는 점은 이러한 한계가 특정 도구에 국한되지 않음을 시사한다[12]. 또한 K-DST와 같은 단회적 검사 방식은 발달 변화 과정을 충분히 반영하기 어렵다. 한 종단 연구에서는 초기 발달 지연 판정을 받은 영유아 중 상당수가 추적 검사에서 정상 범주로 변화한 사례가 보고되었으며[13], 이는 발달을 단일 시점이 아닌 연속적인 변화 과정으로 이해할 필요가 있음을 보여준다. 따라서 기존 발달선별 도구를 보완하기 위해, K-DST 평가 항목과 연계된 놀이 기반 상호작용을 통해 발달 행동을 지속적으로 관찰하고, 이를 기록·시각화하여 변화 추이를 확인할 수 있는 통합적 접근이 필요하다.
2-2 영유아 발달 관찰 및 데이터 기반 분석을 위한 기술 동향
가정 환경에서 영유아의 발달 행동을 지속적으로 관찰하고 이를 보호자에게 의미 있는 정보로 제공하기 위해서는 다음과 같은 기술의 통합이 요구된다.
첫째, 영유아 행동 인식 기술은 영유아의 행동을 방해하지 않으면서 놀이 및 일상 상호작용 맥락에서 발달 관련 반응을 포착한다. 컴퓨터 비전 기반의 표정 인식, 시선 추적, 신체 움직임 분석 기술은 로봇이 비언어적 단서를 실시간으로 인식할 수 있게 하고[14],[15], 음성 인식 및 자연어 처리 기술은 발화 내용과 언어적 반응을 인식하고 대화를 생성하는 데 활용된다. 이 중 대규모 언어 모델(LLM; Large Language Model) 기반 대화형 AI는 영유아 특유의 불완전한 문장 구조나 발음 오류를 고려하여 발화 의도를 파악하고, 맥락에 맞는 자연스러운 대화를 이끌어낸다. 이를 통해 로봇이 단순한 관찰 및 기록 장치를 넘어 영유아와 능동적으로 상호작용 하는 매개체로 기능하도록 한다[16],[17]. 둘째, 발달 행동 분석 기술은 수집된 행동 데이터를 발달 지표와 연결하여 의미 있는 정보로 변환한다. 머신러닝 기반 분석은 표정, 시선, 움직임, 발화 데이터를 월령별 발달 기준과 비교하고, 관찰 기간에 따른 변화 추이를 도출함으로써 발달 행동의 변화를 이해하는 데 활용될 수 있다[18]. 셋째, 데이터 시각화 및 연계 기술은 분석된 결과를 보호자가 이해하기 쉬운 형태로 제공하고, 축적된 발달 데이터를 전문 기관에 전달하는 연계 기능을 수행한다. 로봇과 모바일 앱을 실시간으로 연동하는 사물인터넷(IoT; Internet of Things) 기반 구조와, 수집된 발달 데이터를 시각화된 리포트로 제공하는 인터페이스 기술이 이에 해당한다[19]. 이와 함께, 소셜 로봇이 수집한 데이터를 기반으로 대상자를 프로파일링하고, 그 결과를 전문가의 발달 이해와 상담 과정 지원에 활용하는 기술적 가능성이 제시되고 있다[20]. 넷째, 사람 인식 기반 추적 주행 기술은 로봇이 영유아를 인식하고 실내 환경에서 지속적으로 추적할 수 있도록 지원한다[21]. 이와 같은 기술 통합은 가정에서 지속적 관찰을 가능하게 하며, 축적된 데이터가 단순 기록에 머물지 않고 보호자의 이해를 도와 의사결정을 지원하는 근거 자료로 기능하도록 한다.
2-3 영유아-소셜 로봇 상호작용 특성과 가정 환경에서의 적용 가능성
선행 연구에 따르면 유아는 교육용 로봇에 대해 정서적 유대감을 형성하며 이를 단순한 기기가 아닌 사회적 상호작용의 대상으로 인식하는 경향이 있다[22],[23]. 교사의 직접적 지시 없이도 로봇의 기능을 자발적으로 사용하거나 로봇의 음성에 반응하는 등 놀이 맥락에서 능동적인 상호작용이 관찰된다[24]. 이는 로봇이 물리적 도구를 넘어 사회적 존재감을 형성할 수 있음을 시사한다.
로봇이 상호작용을 유도하는 단서는 크게 세 가지로 구분된다. 첫째, 표정 변화와 시각적 반응과 같은 비언어적 단서로, 이는 영유아의 정서적 반응을 유도하는 중요한 매개로 작동할 수 있다[25]. 특히 얼굴 기반 인터페이스는 긍정 정서 인식과 반응 행동을 유도하는 데 효과적이다. 둘째, 대화 기능 등의 언어적 단서는 영유아가 로봇을 정서적 교감이 가능한 상호작용 주체로 인식하도록 하며[26], 대화가 매끄럽지 않은 상황에서도 상호작용을 지속하려는 행동이 보고된다[27]. 셋째, 친숙한 외형과 아동 눈높이에 적합한 크기 등 로봇의 물리적 특성에 해당하는 비언어적 단서는 아동의 선호도를 증가시킨다[28]. 이는 로봇에 대한 접근성을 높여 초기 상호작용 진입 장벽을 낮추는 요소로 작동할 수 있다.
이러한 특성은 소셜 로봇이 가정의 일상 놀이 맥락에서도 영유아의 자발적 참여를 이끌어 낼 수 있음을 시사한다. 특히 비언어적, 언어적 상호작용은 발달 행동을 자연스럽게 촉진하는 자극으로 기능하며, 인위적 과제 제시 없이도 발달 관련 반응을 유도하고 관찰할 수 있는 조건을 형성한다. 따라서 소셜 로봇 기반 놀이 상호작용은 가정 환경에서 발달 행동을 지속적, 맥락적으로 관찰하기 위한 유효한 매개 구조로 활용될 수 있다. 본 연구는 이러한 상호작용 특성을 기반으로, 로봇의 인터페이스와 대화 기능을 발달 행동 유도 및 관찰의 핵심 채널로 설계하고자 한다.
Ⅲ. 사례 분석
현존하는 디지털 기반 영유아 발달 지원 서비스의 구조적 특성과 한계를 도출하고, 서비스 설계 방향을 모색하고자 사례 분석을 진행하였다. 이를 위해 영유아와의 상호작용 방식과 피드백 구조를 중심으로 서비스 유형을 선정하였다. 이는 선행 이론 고찰에서 도출된 영유아 발달 지원의 핵심 요소가 놀이 기반 상호작용과 보호자 개입 구조에 의해 실질적으로 구현되기 때문이다. 먼저 서비스 유형을 가정용 로봇 기반 서비스와 모바일 앱 기반 발달 지원 서비스를 구분하고, 주요 기능을 표 1로 정리하였다. 앞선 조사를 바탕으로 영유아 발달 지원에 필요한 네 가지 요소(① 발달 관찰, ② 놀이 기반 상호작용, ③ 발달 관찰 데이터 기록, ④ 보호자 피드백 제공)와 발달 이상 발견 이후 후속 조치 과정에서 발생하는 정보 단절 문제를 고려하여, ⑤ 전문 기관 연계를 포함한 다섯 가지 핵심 요소를 도출하고 이를 기준으로 각 서비스의 기능적 특성을 3단계 척도(O, △, X)로 비교·분석하였다(표 2).

Types, key functions, and interaction structures of developmental support services
Analysis of core functional fulfillment in developmental support services
가정용 로봇 서비스는 놀이 맥락 속에서 영유아의 언어 및 행동 반응을 통해 발달 양상을 자연스럽게 관찰하는 경향을 보였다. ‘Woobo’는 AI 기반 감정 피드백과 보호자용 모바일 앱을 통해 콘텐츠 확인 및 루틴 설정 등 가족 단위의 상호작용을 지원한다. ‘Miko’는 영유아의 흥미와 감정 상태에 따라 맞춤형 대화와 학습 콘텐츠를 제공하며, 보호자용 앱에서 로봇의 설정 및 기본적인 제어 기능, 학습 목표 설정과 학습 진행 현황을 제공한다. ‘LiKU’는 표정, 음성, 몸짓 등을 활용한 정서적 교감과 놀이형 학습 콘텐츠를 제공하고, 모바일 앱에서 기본 설정 및 제어 기능을 제공한다.
반면, 모바일 앱 기반 서비스는 구조화된 과제 수행과 보호자 중심의 기록 기능에 중점을 둔다. ‘두부팡’은 보호자의 개입 없이 개인화된 발달 과제를 제공하며, ‘Otsimo’는 초기 온보딩 단계에서 발달 상태를 파악한 후 적합한 학습 과제를 제시한다. 보호자용 발달 체크리스트 앱인 '키우미'는 월령별 체크리스트를 제공하고, ‘BabyTime’은 발달 체크 외에도 식사, 수면 등 종합적인 양육 정보 관리 기능을 함께 제공한다.
분석 결과, 서비스 유형별로 강점과 한계가 뚜렷하게 구분되었다. 로봇 기반 서비스는 부모용 모바일 연동 구조를 기반으로 발달 관찰과 놀이 기반 상호작용 측면에서 강점을 보였다. 하지만 표준화된 발달 지표와 연계된 발달 단계별 콘텐츠, 장기 데이터 기반 발달 추이 및 월령 기반 변화 추이 제공, 신체 움직임을 발달 관찰 데이터로 수집하는 구조, 전문 기관 연계 기능은 미흡한 것으로 나타났다. 반면 모바일 앱 기반 서비스는 발달 데이터 기록과 보호자 피드백 측면에서는 강점을 보이나, 상호작용이 화면 기반 과제 수행에 제한되어 비언어적 행동을 포함한 지속적 발달 관찰에는 한계가 있다. 종합하면, 기존 서비스는 다섯 가지 핵심 요소 중 일부 기능에 특화되어 있으나, 발달 관찰의 연속성 확보, 발달 관찰 데이터의 통합적 관리 및 이해, 전문 기관 연계를 동시에 지원하는 통합적 구조는 부족한 것으로 나타났다. 이러한 한계는 발달 상태에 대한 보호자의 지속적인 이해와 관찰을 어렵게 하고, 조기 발견 및 개입으로의 연결을 지연시키는 요인으로 작용할 수 있다.
이에 본 연구는 로봇 기반의 지속적 상호작용을 통한 관찰과 모바일 기반의 데이터 해석 및 전문 기관 연계를 통합한 발달 지원 서비스 모델을 제안한다. 이는 발달 관련 데이터를 연속적으로 기록·시각화하여, 보호자의 이해와 관찰을 지원하고, 조기 지원 및 전문 기관 연계로 이어지는 통합적 지원 구조를 구현하기 위함이다.
Ⅳ. 사용자 조사 및 퍼소나 설정
4-1 설문조사 설계
영유아 보호자의 발달 관찰 및 판단 어려움과 발달 지원 서비스 요구사항을 파악하기 위해 설문조사를 실시하였다. 설문은 0~36개월 영유아 보호자 67명을 대상으로 온라인(Google Forms) 방식으로 진행하였으며, 온라인 육아 커뮤니티를 통해 모집하였다(표 3).
Survey period and demographic information of the population
선행 이론 고찰 및 사례 분석 결과, 기존 발달선별검사와 디지털 서비스는 보호자 응답의 주관성, 가정 내 관찰의 연속성 부족, 전문 기관 연계의 단절이라는 구조적 한계를 지니는 것으로 나타났다. 특히 생후 36개월까지는 조기 개입이 가장 중요한 시기임에도[29], 이 시기의 영유아는 언어 능력이 충분히 발달하지 않아 보호자가 36개월이 될 때까지 평가를 미루는 경향이 보고된다[30]. 이에 본 연구는 서비스 잠재 사용자까지 포함하여 0~36개월 보호자를 대상으로 조사 범위를 설정하였다.
설문은 발달에 대한 인식 및 관찰 방법, 발달 정보 접근 및 선호 형태, 정보 신뢰도 및 정보 탐색의 어려움, 서비스 수용 의향 및 고려 요인의 네 가지 범주로 구성하였다(표 4).
Survey questions for developmental support service design for infants and children
4-2 설문조사 결과
표 5의 설문 결과를 보면, 응답자의 대부분은 자녀 발달에 높은 관심을 보이지만, 관련 정보는 인터넷, 커뮤니티, SNS 등 비공식 매체에 의존하며, 정보의 신뢰성 부족을 주요 문제로 인식하고 있었다. 또한 정보 형태 선호에서는 영상, 카드뉴스, 그래프 등 시각 자료 중심의 정보 형식이 이해하기 쉽다는 응답이 우세하였다. 월령 기반 발달 지원 서비스에 대한 이용 의향은 높게 나타났으며, 서비스 선택 시 가장 중요한 기준은 ‘신뢰할 수 있는 전문적 근거’로 확인되었다.
Summary of caregiver survey on infants and children developmental support needs and perceptions
이러한 결과는 보호자의 높은 발달 정보 요구에도 불구하고, 현재의 정보 환경이 보호자의 발달 이해를 지원할 수 있는 신뢰성 있는 정보가 충분히 제공되지 못하고 있음을 시사한다. 따라서 본 연구는 가정 내 놀이 기반의 지속적 데이터 수집, 표준화된 발달 지표를 활용한 정보 시각화 제공, 전문 기관 연계까지 포괄하는 통합적 발달 지원 서비스 설계의 필요성을 재확인하였다.
4-3 심층 인터뷰 설계
보육 현장에서의 발달 관찰 방식과 이상 징후 발견 시 보호자 및 전문 기관으로 연계되는 과정의 구조적 한계와 요구사항을 파악하고자, 통합어린이집 종사자 6인을 대상으로 반구조화 형식의 심층 인터뷰를 실시하였다(표 6). 육아정책연구소의 정책 리포트에 따르면, 교사는 부모 다음으로 자녀의 발달 지연을 인지시키는 핵심 관찰자이다[31]. 이에 본 연구는 참여자를 발달 지연 영유아 관찰 경험과 보호자 소통 경험을 보유한 교사 및 원장으로 구성하였다. 인터뷰 문항은 발달 관찰 및 지원 현황, 부모의 인식과 태도, 관찰 및 정보 전달 과정의 어려움, 보조 도구 사용 경험의 네 가지 범주로 구성하여, 발달 이상 징후의 발견, 판단, 연계 과정을 심층적으로 탐색하였다.
Profile of in-depth interview participants
4-4 심층 인터뷰 결과
표 7의 심층 인터뷰 결과를 살펴보면 다음과 같다. 첫째, 발달 이상 징후 발견 상황과 관련하여 영유아의 발달 관찰은 자유 놀이, 식사 시간 등 정형화되지 않은 일상에서 가장 정확하게 이루어지는 것으로 나타났다. 이는 평가 중심의 단회적 검사보다, 발달 행동이 자연스럽게 발현되는 일상적 관찰 환경의 필요성을 시사한다. 둘째, 단기 관찰보다 장기 관찰 결과가 판단의 주요 근거로 활용되는 것으로 나타났다. 따라서 발달 변화 과정을 보다 지속적으로 이해하기 위해 누적된 발달 관찰 데이터를 시각화된 변화 추이로 제공해야 함을 확인하였다. 셋째, 정보 전달 및 인식과 관련하여 보호자들은 초기에는 발달 지연 가능성을 회피하거나 부정하는 경향을 보이나, 월령 평균과의 비교 수치 등 구체적인 데이터를 시각적으로 확인할 때 수용적 태도로 전환되었다. 이는 시각화된 발달 관찰 데이터 기반의 단계적 정보 전달 체계의 중요성을 보여준다. 넷째, 현장에서는 K-DST 등 표준화된 발달선별검사가 발달 이해와 관찰의 주요 참고 기준으로 활용되고 있으나, 교사의 권유가 전문 기관 연계로 반드시 이어지지는 않았다. 이는 보호자가 적절한 기관 정보를 얻지 못해 겪는 어려움을 시사하며, 관찰 데이터와 발달선별검사 결과를 연동하고 전문 기관 연계를 지원할 수 있는 발달 지원 통합 서비스의 필요성으로 이어진다. 다섯째, 발달 지연 영유아에게는 1:1 상호작용 놀이가 효과적인 것으로 나타났다. 선행 연구에서 영유아가 교육용 로봇을 상호작용 주체로 수용하는 경향이 보고된 점을 고려할 때, 소셜 로봇은 영유아의 1:1 놀이 상호작용을 유도하는 매개체로 활용될 가능성이 있다.
In-depth interview findings
종합하면, 보육 현장에서는 일상 기반의 장기 관찰 데이터를 공신력 있는 발달선별검사 기준과 연결하여 보호자의 수용도를 높이고 전문 기관 연계를 원활하게 지원하는 통합적 기록 공유 구조가 요구됨을 확인하였다.
4-5 페르소나(Persona) 정의
앞선 사용자 조사 결과를 바탕으로, 서비스 핵심 정보 요구 유형을 대표하는 두 명의 페르소나를 정의하였다. 이는 발달 정보를 확인하고 활용하는 과정에서 나타나는 보호자의 상이한 동기와 니즈를 서비스 설계에 구체적으로 반영하기 위함이다.
첫 번째 페르소나인 김은주는 자녀의 발달 상태를 주관적 판단이 아닌 표준화된 발달 기준을 기반으로 이해하고자 하며, 공신력 있는 근거를 바탕으로 일상 관찰과 발달선별검사, 전문 기관 연계가 자연스럽게 연결되는 정보 구조를 필요로 하는 보호자이다.
두 번째 페르소나인 박미영은 자녀의 발달을 특정 시점의 결과로 단정하기보다 일상적 놀이와 상호작용 속에서 나타나는 변화 추이로 이해하려는 보호자이다. 다만 관찰이 체계적으로 누적 및 정리되지 않으면, 발달 변화 과정을 파악하기 어렵고 지원 필요 시점 판단에도 어려움을 겪는다. 이에 관찰 기록의 구조화와 변화 추이를 시각화한 리포트가 필요하다.
이 두 페르소나는 각각 서비스의 ‘신뢰성’과 ‘체계성’, 그리고 ‘지속성’과 ‘맥락적 이해’ 요구를 대표하며, 본 연구의 로봇-모바일 통합 서비스 설계 방향을 도출하는 핵심 사용자 유형으로 활용되었다.
Ⅴ. 로봇-모바일 통합 서비스 설계
5-1 로봇 디바이스 설계
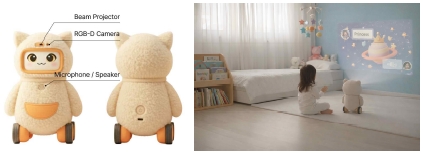
본 연구에서 제안하는 로봇은 소셜 로봇에 관한 이론적 고찰을 통해 도출한 상호작용을 유도하는 단서인 표정 변화와 시각적 반응, 대화 기능, 친숙한 외형과 크기 등을 바탕으로, 영유아의 일상 속 놀이 맥락에서 정서적 상호작용을 유도해 발달 행동의 자연스러운 발현을 촉진하는 상호작용 디바이스로 설계되었다(표 8). 주요 설계 요소는 다음과 같다.
Functional design overview of the robot
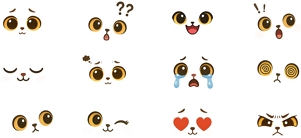
첫째, 정서적 상호작용 강화를 위한 비언어적 표현이다. 6.5인치 디스플레이를 통해 12종의 표정 변화를 제공하며, 언어 능력이 충분히 발달하지 않은 영유아와의 정서적 상호작용을 지원하는 핵심 요소로 기능한다. 또한 터치 센서와 틸팅 모션을 통해 쓰다듬기나 안기와 같은 애착 행동에 즉각적으로 반응하도록 설계하여 상호작용의 질을 높였다. 둘째, 발달 데이터 수집을 위한 다중 상호작용이다. RGB-D 카메라와 깊이 센서는 3D Point Cloud Tracking 및 Kalman Filter 기반으로 신체 움직임과 손동작을 추적하며, 표정 및 시선 추적 기술을 통해 사회성 발달 행동을 관찰한다. IR(적외선) 기반의 터치 인터랙션 기술을 활용한 빔 프로젝션은 공간적 놀이 활동으로 확장되어 대근육, 소근육 발달 행동 데이터를 수집한다. 또한 내장 마이크와 스피커, 딥러닝 기반 ASR(Automatic Speech Recognition) 기술을 활용한 대화 기능은 영유아의 자발적 참여를 유도하고 언어 발달 수준을 관찰하는 채널로 기능한다. 셋째, 심리적 안정감 및 접근성 확보를 위한 외형이다. 로봇은 둥근 실루엣과 패브릭 소재를 적용하여 인형과 유사한 촉감 경험을 제공함으로써 초기 접근 장벽을 낮추고 자발적 상호작용을 유도하도록 설계되었다. 약 40cm 높이는 영유아의 눈높이에 적합하며, 하단 휠 구조를 통해 공간 내 자율적 이동 및 추적형 상호작용을 가능하게 한다.
이와 같이 본 로봇은 감정 표현, 음성, 이동, 촉각 반응, 공간 인터랙션을 통합한 하드웨어 설계를 통해, 영유아의 일상에서 자연스러운 상호작용 환경을 조성하고 다차원적인 발달 데이터를 수집할 수 있도록 설계하였다.
5-2 콘텐츠 설계
서비스 콘텐츠는 앞선 이론적 고찰을 통해 도출한 영유아 발달 지원의 다섯 가지 핵심 요소(① 발달 관찰, ② 놀이 기반 상호작용, ③ 발달 관찰 데이터 기록, ④ 보호자 피드백 제공, ⑤ 전문 기관 연계)를 기반으로 설계하였다. 로봇은 주로 ①, ②, ③의 역할을, 모바일 앱은 ③, ④, ⑤의 역할을 수행하며 상호 보완적인 통합 서비스를 구성한다(표 9).
Content design based on the five core elements
로봇 콘텐츠의 핵심은 놀이 과정에서 나타나는 영유아의 반응과 행동을 발달 관찰 관점에서 기록하고 지원하는 것이다. 콘텐츠는 이론적 고찰에서 도출된 소셜 로봇의 비언어적·언어적 상호작용 특성과 심층 인터뷰에서 확인된 일상 기반 관찰 환경의 필요성을 반영하여 설계하였다. 특히 영유아가 자연스러운 놀이 맥락 속에서 발달 행동을 드러낼 수 있도록 스토리 기반 상호작용 구조를 적용하였다.
콘텐츠 설계에는 K-DST의 발달 영역과 관찰 요소를 참고하였다. 다만 본 연구는 표준화된 발달선별검사를 대체하거나 수행하는 것을 목적으로 하지 않으며, 보호자의 일상적 발달 관찰과 조기 발견을 지원하기 위한 놀이 기반 관찰 환경을 제안하는 데 목적이 있다. K-DST의 6개 발달 영역 중 자조 영역은 식사, 배변, 옷 입기 등 반복적인 생활 습관을 통해 형성되는 행동 특성이 강하여, 식사 자리 등 해당 행동이 발현되는 구체적인 상황이 갖춰져야 하기에, 로봇과의 놀이 상호작용 기반의 관찰 환경에서는 적합성이 낮다고 판단하였다. 이에 따라 본 연구에서는 자조 영역을 제외한 5개 발달 영역(대근육, 소근육, 인지, 언어, 사회성)의 관찰 요소를 중심으로 콘텐츠를 재구성하였다. 각 콘텐츠는 직접적인 지시나 평가 중심 방식이 아닌 스토리 기반 놀이 형태로 구성하여 영유아의 발달 행동이 자연스럽게 발현될 수 있도록 설계하였다. 또한 놀이 중 나타나는 각 행동 반응이 발달선별검사 지표를 참고하여 각 발달 영역의 관찰 요소와 연계될 수 있도록 구성하였다. 콘텐츠는 월령별 발달 특성에 맞추어 상이하게 구성되었으며, 보육 및 발달 전문가의 검토를 거쳐 타당성을 확보하였다. 본 연구에서 대표 사례로 대근육, 소근육, 인지, 사회성 영역의 경우 36~41개월로 설정하였으며, 언어 영역의 경우 언어 발달 특성 및 과제 구성의 난이도 차이를 고려하여 60~65개월을 대상으로 설계하였다.
콘텐츠는 로봇에 내장된 빔 프로젝터를 통해 송출되며, K-DST의 5개 발달 영역에 맞춰 구성된다(그림 1). 그림 ①의 대근육 영역은 스토리 기반 미션 형태로 제공하여 걷기, 점프, 균형 유지 등 전신 움직임을 놀이 맥락에서 유도하도록 하였다. ② 소근육 영역은 그림 그리기, 선 긋기 등의 활동을 놀이 맥락 속에 배치하여 협응 운동 및 사물 조작 능력을 관찰할 수 있도록 하였다. ③ 인지 영역은 분류, 선택, 순서 판단 등 개념 이해 기반의 선택형 미션을 통해 문제 해결 능력을 관찰하도록 설계하였다. ④ 사회성 영역은 역할 선택 기반의 규칙이 있는 놀이를 통해 사회적 단서 이해, 타인과의 상호작용 및 감정 파악 능력을 관찰할 수 있도록 하였다. 로봇은 빔 프로젝션으로 놀이 화면을 공간에 투사하고, 음성 안내와 간단한 표정 피드백을 통해 참여를 유도한다. ⑤ 언어 영역은 그림 기반 질문과 응답 상황을 제시하여 어휘 사용, 문장 구성, 표현 방식 등을 통해 말하기, 듣기 능력을 관찰할 수 있도록 설계하였다.
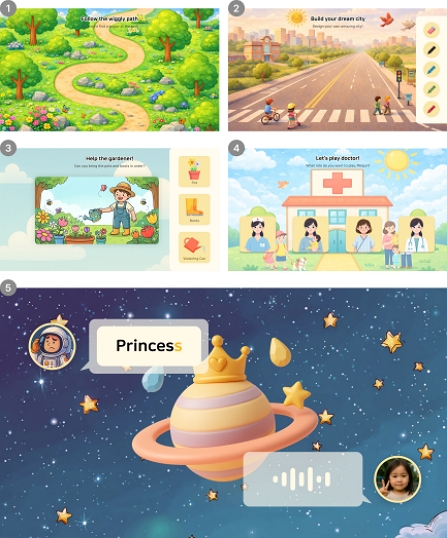
Robot beam projection content screens by K-DST developmental domain
모바일 콘텐츠는 보호자 설문조사와 통합어린이집 종사자 심층 인터뷰에서 도출된 요구사항 ‘신뢰성 있는 시각적 정보’와 ‘단절 없는 연계 체계’를 반영하여 설계되었다.
로봇이 수집한 5개 영역(대근육, 소근육, 인지, 사회성, 언어)의 행동 데이터와 보호자가 직접 입력한 자조 영역 데이터는 K-DST의 총 6개 발달 영역 기준에 따라 분류 및 정리되어 주간/월간 리포트 형식으로 제공된다(그림 2). 특히 보호자의 요구가 높았던 동일 월령 평균과의 비교 및 개인의 누적 변화 추이를 포함한 발달 리포트는 그래프 및 영상으로 시각화하여, 발달 맥락과 변화 추이를 확인할 수 있도록 한다. 이를 통해 또래 대비 발달 수준 및 단기적 변화와 장기적 성장 과정을 직관적으로 파악할 수 있도록 돕는다.
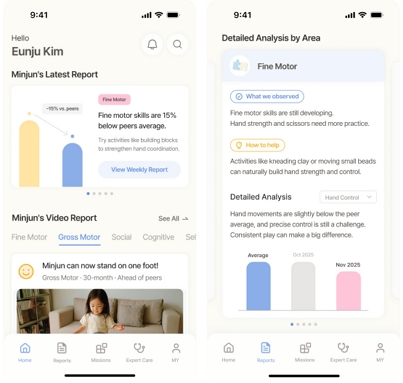
Home screen and developmental report interface
한편, 자조 영역을 포함하여 물리적인 한계로 로봇이 직접 수행하기 어려운 점검 항목(식사 중 행동, 또래와의 상호작용 양상 등)은 보호자가 모바일 앱에 직접 체크 또는 메모 방식으로 입력하여 데이터의 완전성을 높인다(그림 3). 로봇 기반 발달 관찰 데이터와 보호자의 수기 기록은 개인별 발달 이력으로 축적되어 통합 관리된다.
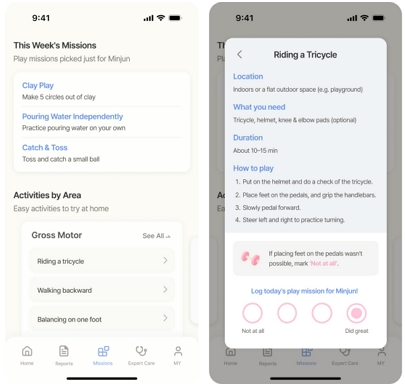
Caregiver manual input interface
영유아의 발달 관찰 데이터에서 발달 지연 징후가 확인될 경우, 상담에 활용 가능한 요약 자료를 자동으로 생성한다(그림 4). K-DST 영역별 세부 데이터의 요약, 연속적인 발달 추이 그래프가 포함된 이 자료는 보호자가 발달 관찰 데이터를 바탕으로 상담 및 이해에 활용할 수 있도록 지원한다. 또한 모바일 앱 내에서 전문 기관을 추천받고 상담 예약을 진행하는 기능을 포함하여, 가정 내 관찰이 전문적 조치로 원활하게 이어지도록 설계하였다.
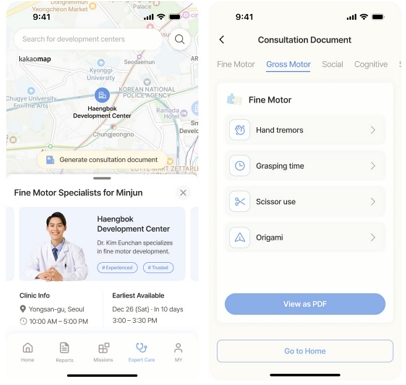
Professional referral booking and report generation interface
결론적으로, 본 서비스 콘텐츠는 로봇을 통해 일상적 발달 데이터를 수집하고, 이를 모바일에서 시각화하여 보호자의 이해를 돕는 동시에, 최종적으로 전문 기관 연계까지 지원하는 연속적 체계를 구축한다. 이는 진단을 대체하기 위한 것이 아니라, 조기 신호를 포착하고, 보호자의 합리적 의사결정을 보조하는 발달 지원 생태계를 조성하는 것을 목표로 한다.
Ⅵ. 플랫폼 평가
6-1 평가 설계
본 연구는 제안한 로봇-모바일 통합 서비스의 사용성과 서비스 적용 적합성을 검증하기 위해, 다면적 평가를 시행하였다. 평가는 ① 보호자용 모바일 화면에 대한 사용성 평가, ② 콘텐츠 및 데이터 시각화에 대한 보육, 발달 전문가 인터뷰, ③ 로봇 디자인 및 인터랙션에 대한 로봇 UX 전문가 세 가지 방식으로 구성되었다.
먼저, 모바일 사용성 평가는 일반 성인 7명을 대상으로, 화면 구성과 정보 흐름의 이해 가능성을 검증하는 데 초점을 맞추었다. 대면 환경에서 Maze 도구를 활용해 참여자가 표 10의 태스크를 수행하는 과정의 성공 여부, 오류 발생 단계, 소요 시간을 측정하였다.
Mobile app usability testing task list
둘째, 보육, 발달 전문가(유치원 교사 1인과 특수 보육교사 1인)의 심층 인터뷰를 통해서는 모바일의 데이터 시각화와 로봇 기반 놀이 콘텐츠를 평가하였다. 데이터 해석 가능성, 상담 자료로서의 활용성, 놀이의 현장 적용 가능성을 중심으로 질적 평가를 진행하였다.
셋째, 로봇 UX 전문가 2인을 대상으로 인터뷰를 실시하여, 제안된 로봇의 외형 디자인 및 인터랙션 방식이 영유아 대상 디바이스로서 적합한지 타당성을 검증하였다. 전문가 프로파일은 표 11과 같다.
Profile of expert interview participants
6-2 플랫폼 평가 결과 및 개선 방향
사용성 평가 결과(표 12), 참여자 대부분은 제시된 태스크를 큰 어려움 없이 수행하여 서비스의 주요 기능 접근성과 정보 흐름은 대체로 이해 가능한 수준임이 확인되었다. 다만 일부 태스크에서는 성공률이 낮거나 수행시간이 길게 나타나 개선이 필요한 요소가 확인되었다.
Mobile app usability testing task results
첫째, 상담 연계 과정의 흐름 개선이다. 상담 예약 완료 후 제시되는 ‘자료 정리’ 기능의 의미를 일부 참여자가 이해하지 못하고 잠시 멈추거나 이전 단계로 돌아가는 모습이 관찰되었다. 이는 사용자가 ‘자료 정리’를 ‘예약’의 선행 단계로 인식할 수 있음을 시사한다. 이에 최종 설계에서는 상담 예약 이전 단계에서도 자료 정리에 접근할 수 있도록 진입 구조를 재구성하여, 기능의 구조와 사용자 기대 흐름의 일치도를 높이는 방향으로 개선하였다.
둘째, 보호자 직접 입력 데이터의 신뢰도 향상이다. 놀이 후 평가를 입력하는 리커트 척도 화면에서, 선택 기준이 명확하지 않을 경우 응답이 사용자 주관에 과도하게 의존할 가능성이 지적되었다. 이에 각 선택 항목에 대한 구체적인 판단 기준을 함께 제시하도록 수정하여, 보호자가 보다 일관된 기준으로 응답할 수 있도록 보완하였다.
보육, 발달 전문가들은 제안된 서비스가 현장에서 실질적인 가치를 가질 수 있다는 점에서 긍정적으로 평가하였으며, 구체적인 의견은 다음과 같다.
• 데이터 리포트 및 시각화 평가
전문가들은 현재 리포트가 영유아의 발달 상태를 빠르게 파악하는 데 유용하며, 특히 사회성 및 대근육 영역의 행동 정보 등 기관에서 관찰하기 어려운 가정 내 행동 정보를 보완할 수 있어 상담 참고 자료로써 활용 가치가 높다고 평가되었다. 반면, 데이터 표현의 명확성과 신뢰성을 높이기 위해 ‘잘함’, ‘능숙함’, ‘매우’ 등의 주관적 표현을 시간, 횟수, 백분위 등 수치 기반 정보로 대체하고, 또래 평균 데이터의 출처를 명확히 표기할 필요성이 제기되었다. 또한, 월간 리포트의 오각형 그래프에 또래 평균값을 함께 표시하고, 주간 리포트에는 행동 발생 날짜, 완료 과제 수, 독립 수행 여부 등을 추가하여 발달 세부 맥락 정보를 보완할 것을 제안하였다.
• 놀이 콘텐츠 및 인터페이스 평가
로봇 기반 빔 프로젝션 놀이 콘텐츠는 시작–진행–종료의 전반적인 흐름이 자연스럽게 구성되었다는 평가를 받았다. 스토리와 캐릭터 기반 구성은 영유아의 흥미를 유도하는 데 효과적이며, 기존 유치원 활동과 유사한 놀이 유형이라는 점에서 자연스러운 참여가 가능할 것으로 평가되었다. 다만, 월령별 난이도를 고려한 충분한 음성 안내와 자폐 스펙트럼 등 발달 특성이 있는 영유아를 위한 짧고 명확한 감정 표현 방식이 필요하다는 의견이 제시되었다. 또한 주의 분산을 막기 위해 배경 그래픽을 핵심 오브젝트 중심으로 단순화하고 사용자 특성에 따른 수행 가능 범위를 설정하는 등 콘텐츠와 인터페이스의 정교화가 필요하다고 평가하였다.
로봇 UX 전문가들은 서비스의 기술적 실현 가능성과 로봇 기반 발달 관찰 구조에 대해 전반적으로 긍정적으로 평가하였으며, 주요 의견은 다음과 같다.
• 서비스 구조 및 사용자 경험 평가
현재의 기술 수준으로도 가정 내 구현이 충분히 가능하며, 부모의 개입을 최소화하면서 발달 데이터를 수집하는 구조가 서비스의 강점으로 평가되었다. 또한 성인 대상 소셜 로봇이 주를 이루는 현 시장에서 영유아 지원을 목적으로 한 소셜 로봇 서비스의 접근 방향 자체가 의미 있다는 의견이 제시되었다. 다만, 영유아가 로봇을 생명체로 인식할 가능성에 대한 윤리적 우려가 있었으며, 이를 고려한 상호작용 수준 설정과 서비스 경험의 시작과 종료에 대한 세심한 설계의 필요성이 제시되었다.
• 로봇 하드웨어 및 인터랙션 평가
패브릭 소재와 둥근 실루엣은 친밀감과 심리적 안정감 형성에 적합하며, 시청각적 상호작용 요소, 생성형 AI 기반의 자연스러운 대화, 6.5인치 디스플레이를 통한 표정 변화도 언어 발달이 완전하지 않은 영유아와의 정서적 상호작용 수단으로 적합하다는 점에서 긍정적으로 평가되었다. 반면, 빔 프로젝션 방식의 경우 대근육 발달 행동 유도에 유용하지만, 밝은 실내 환경에서의 가시성과 해상도에 대한 보완 필요성이 제시되었다. 또한 로봇 크기 축소, 터치 센서 외 물리적 인터랙션 요소의 추가, 휠 기반 이동 시 넘어졌을 때 스스로 일어날 수 없는 구조적 한계 및 안전성 확보 등 하드웨어 측면의 보완이 요구되었다.
본 프로토타입에 대한 다면적 평가 결과, 제안된 서비스는 발달 관찰, 데이터 기록 및 해석, 보호자 지원, 전문 기관 연계를 포괄하는 통합 구조 측면에서 실행 가능성과 구조적 타당성이 확인되었다. 또한 로봇 역시 영유아 발달 데이터 수집 매개체로서의 설계적 타당성이 확인되어, 서비스 전반의 실현 가능성을 뒷받침하였다.
다면적 평가 결과를 바탕으로 향후 개선 과제를 ① 데이터 표현의 명확성 강화, ② 대상을 고려한 시각 요소 단순화, ③ 안내 방식 구체화, ④ 사용자별 수행 가능 범위 설정, ⑤로봇 하드웨어 안전성 보완, ⑥ 인터랙션 고도화의 여섯 가지로 정리하였으며, 세부 개선 사항은 표 13에 제시하였다. 이러한 결과는 향후 로봇과 모바일을 결합한 통합적 발달 지원 서비스의 고도화를 위한 구체적인 설계 지침을 제공하며, 실제 가정 환경에서의 적용 가능성과 발전 방향을 제시한다.
Multi-perspective evaluation-based Improvements
Ⅶ. 결 론
7-1 연구 요약
본 연구는 영유아의 발달 관찰 과정에서 보호자가 겪는 정보의 단절, 판단 기준의 모호성, 관찰 기록의 분절성 문제를 해결하기 위해 로봇 기반 놀이 상호작용과 데이터 기반 모바일 시스템을 결합한 통합적 발달 관찰 지원 서비스를 제안하고 그 타당성을 검토하였다. 기존 발달선별검사 방식이 보호자의 주관적 관찰에 의존하거나, 일상 관찰과 분리되어 활용되는 한계를 극복하기 위해, K-DST 발달 기준을 참고한 놀이 과제와 기록 구조를 통해 일상적 상호작용 과정에서 발달 관련 행동 데이터를 축적 및 시각화하는 통합 구조 설계를 목표로 하였다.
사용자 조사 결과, 보호자들은 신뢰할 수 있는 시각적 정보에 대한 높은 수요를 보였으며, 보육 현장 전문가들은 일상 기반의 장기적 관찰 기록이 발달 판단의 핵심 근거임을 제시하였다. 이러한 요구사항을 바탕으로, 본 연구는 로봇과의 놀이 상호작용 과정에서 나타나는 행동을 K-DST의 발달 영역별 관찰 요소를 참고하여 기록하고, 이를 모바일 리포트로 시각화하며, 필요시 전문 기관 상담 자료로 연계하는 통합적 서비스 구조를 설계하였다. 설계안에 대한 다면적 평가 결과, 제안된 서비스는 전반적으로 긍정적인 평가를 받았다. 모바일 인터페이스는 사용 흐름의 직관성을 확보하였으며, 데이터 리포트와 놀이 콘텐츠는 보육, 발달 전문가로부터 현장 적용 가능성과 활용 가치를 인정받았다. 로봇 디자인 및 인터랙션 방식은 로봇 UX 전문가로부터 핵심 설계 요소가 영유아 대상 디바이스로서 적합하다는 평가를 받았다. 이 과정에서 데이터 기록 방식의 일관성 강화, 월령별 안내 방식 구체화, 인터페이스 흐름 최적화 등 서비스 고도화와 로봇의 크기 축소, 외형의 안정성 강화, 물리적 인터랙션 요소 추가 방안도 함께 도출되었다.
7-2 연구의 의의
본 연구의 학술적, 실용적 의의는 다음과 같다.
첫째, 관찰–기록–해석–연계’가 통합된 연속적 지원 모델을 구체화하였다. 단발성 검사 중심의 기존 체계를 넘어, 일상 맥락에서 놀이 기반의 지속적 상호작용을 통해 전체 발달 지원 주기를 연결하는 통합 서비스 구조를 제안했다는 점에서 차별성을 지닌다. 둘째, 표준화된 발달 지표와 놀이 기반 상호작용을 결합한 관찰 지원 방식을 제안하였다. 소셜 로봇의 상호작용을 매개로 영유아의 발달 행동을 자연스럽게 유도하고, 이를 K-DST 발달 영역과 연계된 놀이 구조로 설계함으로써 보호자의 주관적 관찰과 판단을 보완할 수 있는 발달 행동 기록 방식을 구체화하였다. 셋째, 실제적 요구에 기반한 설계안의 타당성을 다각적으로 검토하였다. 사용자, 보육, 발달 전문가, 로봇 UX 전문가의 다면적 평가를 통해 프로토타입의 활용 가능성과 개선 방향을 도출함으로써, 단순한 개념 제안을 넘어 실제 적용 가능성을 지닌 설계 기반을 마련하였다.
7-3 연구의 한계 및 제언
본 연구는 다음과 같은 한계를 지니며, 이를 바탕으로 후속 연구를 제언하고자 한다.
첫째, 장기적 효과성 검증의 부재이다. 본 연구는 프로토타입 단계의 사용성 검증에 국한되어, 실제 가정 환경에서 서비스의 반복적으로 사용하였을 때 나타나는 영유아의 장기적 발달 변화나 보호자의 인식 개선 효과까지는 검증하지 못하였다. 둘째, 물리적 로봇을 통한 실증적 검증의 한계이다. 로봇이 디지털 목업 형태로 구현됨에 따라, 실제 환경에서 로봇에 대한 영유아의 생생한 반응, 다양한 물리적 상호작용, 하드웨어 디자인 요소에 대한 심층적 검증이 이루어지지 않았다. 따라서 후속 연구에서는 본 연구에서 도출된 개선 사항을 반영하여 실물 로봇 프로토타입을 제작하고, 이를 실제 가정 환경에 적용하여 장기적인 데이터 수집 및 효과성 검증을 수행할 필요가 있다. 또한, 월령 및 발달 특성에 따른 콘텐츠를 보다 정교하게 세분화하고, 개인 맞춤형 인터페이스와 상호작용 구조를 설계하여, 서비스의 적용 가능성과 활용 범위를 확장할 필요가 있다.
종합하면, 본 연구는 로봇 기술과 데이터 기반 시스템을 융합하여 기존 영유아 발달 지원 체계의 한계를 보완할 수 있는 서비스 모델의 설계 가능성을 제시하였으며, 보호자가 일상 속에서 자녀의 발달 행동을 지속적으로 관찰하고 이해하며 지원할 수 있는 환경 구축의 기반을 제시하였다는 점에서 학술적, 실용적 가치를 갖는다.
References
-
S. Liu, M. Zhu, C. Yi, and D. Zeng, “Early Rehabilitation Interventions for Global Developmental Delay in Children: A Narrative Review,” Frontiers in Pediatrics, Vol. 13, 1576324, July 2025.
[https://doi.org/10.3389/fped.2025.1576324]

-
J. S. Jin, “Suggestions for Establishing an Early Detection and Support System for Young Children at Risk of Disabilities,” Journal of Creativity and Convergence, Vol. 4, No. 2, pp. 65-80, December 2024.
[https://doi.org/10.23021/JCC.2024.4.2.65]
-
M. Sung and J. Kim, “Development and Validation of a Parent-Child Play Interaction Scale to Support the Development of the Infants and Young Children,” Journal of Families and Better Life, Vol. 39, No. 2, pp. 121-140, June 2021.
[https://doi.org/10.7466/JFBL.2021.39.2.121]
-
C. Clabaugh, K. Mahajan, S. Jain, R. Pakkar, D. Becerra, Z. Shi, ... and M. Matarić, “Long-Term Personalization of an In-Home Socially Assistive Robot for Children with Autism Spectrum Disorders,” Frontiers in Robotics and AI, Vol. 6, 110, November 2019.
[https://doi.org/10.3389/frobt.2019.00110]
- D. David, A. Dobrean, S. Matu, R. Soflau, and A. Szentagotai, Tools for the Assessment of Child-Robot Interaction and Diagnostics, Babes Bolyai University, Cluj-Napoca, Romania, Technical Report D2.2.2, pp. 1-11, May 2019.
-
A. J. Romero-C. de Vaca, R. A. Melendez-Armenta, and H. Ponce, “Using Social Robotics to Identify Educational Behavior: A Survey,” Electronics, Vol. 13, No. 19, 3956, October 2024.
[https://doi.org/10.3390/electronics13193956]
-
S. Flatebø, V. Ngoc-Nha Tran, C. E. A. Wang, and L. A. Bongo, “Social Robots in Research on Social and Cognitive Development in Infants and Toddlers: A Scoping Review,” PLoS ONE, Vol. 19, No. 5, e0303704, May 2024.
[https://doi.org/10.1371/journal.pone.0303704]
-
WHO Multicentre Growth Reference Study Group, “WHO Motor Development Study: Windows of Achievement for Six Gross Motor Development Milestones,” Acta Paediatrica Supplementum, Vol. 450, pp. 86-95, April 2006.
[https://doi.org/10.1111/j.1651-2227.2006.tb02379.x]
- Design Council. The Double Diamond [Internet]. Available: https://www.designcouncil.org.uk/resources/the-double-diamond/, .
-
H. J. Chung, D. Yang, G.-H. Kim, S. K. Kim, S. W. Kim, Y. K. Kim, ... and B.-L. Eun, “Development of the Korean Developmental Screening Test for Infants and Children (K-DST),” Clinical and Experimental Pediatrics, Vol. 63, No. 11, pp. 438-446, November 2020.
[https://doi.org/10.3345/cep.2020.00640]
-
H. H. Kim, J. Y. Kim, B. K. Jang, J. H. Lee, J. H. Kim, D. H. Lee, ... and Y. R. Park, “Multiview Child Motor Development Dataset for AI-Driven Assessment of Child Development,” GigaScience, Vol. 12, giad039, May 2023.
[https://doi.org/10.1093/gigascience/giad039]
-
H. Balasubramanian, J. Ahmed, A. Ananthan, L. Srinivasan, and D. Mohanet, “Comparison of Parent or Caregiver-Completed Development Screening Tools with Bayley Scales of Infant Development: A Systematic Review and Meta-Analysis,” Archives of Disease in Childhood, Vol. 109, No. 9, pp. 759-766, August 2024.
[https://doi.org/10.1136/archdischild-2023-326771]
-
J. E. Jeong, Y. M. Kim, N. W. Lee, G. N. Kim, J. Bae, and J. K. Kim, “Instability of Revised Korean Developmental Screening Test Classification in First Year of Life,” Clinical and Experimental Pediatrics, Vol. 68, No. 1, pp. 97-103, January 2025.
[https://doi.org/10.3345/cep.2024.00619]
-
P. P. Filntisis, N. Efthymiou, P. Koutras, G. Potamianos, and P. Maragos, “Fusing Body Posture with Facial Expressions for Joint Recognition of Affect in Child-Robot Interaction,” IEEE Robotics and Automation Letters, Vol. 4, No. 4, pp. 4011-4018, October 2019.
[https://doi.org/10.1109/LRA.2019.2930434]
-
M. Rathod, C, Dalvi, K. Kaur, S. Patil, S. Gite, P. Kamat, ... and L. A. Gabralla, “Kids’ Emotion Recognition Using Various Deep-Learning Models with Explainable AI,” Sensors, Vol. 22, No. 20, 8066, October 2022.
[https://doi.org/10.3390/s22208066]
-
D.-Y. Kim, H. J. Lym, H. Lee, Y. J. Lee, J. Kim, M.-G. Kim, and Y. Baek, “Child-Centric Robot Dialogue Systems: Fine-Tuning Large Language Models for Better Utterance Understanding and Interaction,” Sensors, Vol. 24, No. 24, 7939, December 2024.
[https://doi.org/10.3390/s24247939]
-
R. Janssens, E. Verhelst, G. A. Abbo, Q. Ren, M. J. P. Bernal, and T. Belpaeme, “Child Speech Recognition in Human-Robot Interaction: Problem Solved?,” in Proceedings of the 16th international Conference on Social Robotics, Odense, Denmark, pp. 476-486, October 2024.
[https://doi.org/10.1007/978-981-96-3519-1_43]
-
L. Reinhart, A. C. Bischops, J.-L. Kerth, M. Hagemeister, B. Heinrichs, S. B. Eickhoff, ... and T. Meissner, “Artificial Intelligence in Child Development Monitoring: A Systematic Review on Usage, Outcomes and Acceptance,” Intelligence-Based Medicine, Vol. 9, 100134, February 2024.
[https://doi.org/10.1016/j.ibmed.2024.100134]
-
S. Saeedbakhsh, M. Mohammadi, S. Younesi, and M. Sattari, “Using Internet of Things for Child Care: A Systematic Review,” International Journal of Preventive Medicine, Vol. 16, 3, January 2025.
[https://doi.org/10.4103/ijpvm.ijpvm_191_23]
-
L. Fiorini, L. Coviello, A. Sorrentino, D. Sancarlo, F. Ciccone, G. D’Onofrio, ... and F. Cavallo, “User Profiling to Enhance Clinical Assessment and Human-Robot Interaction: A Feasibility Study,” International Journal of Social Robotics, Vol. 15, No. 3, pp. 501-516, July 2022.
[https://doi.org/10.1007/s12369-022-00901-1]
-
R. Algabri and M.-T. Choi, “Deep-Learning-Based Indoor Human Following of Mobile Robot Using Color Feature,” Sensors, Vol. 20, No. 9, 2699, May 2020.
[https://doi.org/10.3390/s20092699]
- H. K. Lee and H. Seo, “A Study on Social Interactions of Children with Robots,” Journal of Children’s Media & Education, Vol. 13, No. 1, pp. 25-49, 2014.
-
K. O. Lee and B. H. Lee, “The Influence of Educational Robot Experience on Children’s Robot Image and Relationship Recognition,” The Journal of Korea Robotics Society, Vol. 10, No. 2, pp. 70-78, April 2015.
[https://doi.org/10.7746/jkros.2015.10.2.099]
- S. Han, “Study on Play Types and Properties in Free-Choice Activities Mediated by the Robot,” Journal of Children’s Media & Education, Vol. 13, No. 3, pp. 271-298, December 2014.
- E. J. Hyun, H. K. Park, S. G. Jang, and H. M. Yeon, “The Usability of a Robot as an Educational Assistant in a Kindergarten and Young Children’s Perceptions of Their Relationship with the Robot,” Korean Journal of Child Studies, Vol. 31, No. 1, pp. 267-282, January 2010.
- E. J. Hyun, H. M. Yoon, and J. M. Kang, “Relationships Between Young Children’s Perceptions of and Experience with Education Robot,” Journal of Children’s Media & Education, Vol. 9, No. 1, pp. 189-205, March 2010.
- M. Y. Yoo, K. Kim, Y. Choi, and Y. J. Chang, “The Roles, Problems and Advantages of the Intelligent Educational Robot Irobi-Q in Young Children’s Classrooms,” The Journal of Korea Open Association for Early Childhood Education, Vol. 17, No. 1, pp. 117-138, February 2012.
-
J.-S. Lim and E.-Y. Jeong, “Awareness and Expectation of Social Robots Used for Treatment and Social Adaptation of Children with Developmental Disabilities: A Focused Group Interview Study Focusing on Parents,” Journal of the Korean Applied Science and Technology, Vol. 40, No. 4, pp. 868-880, August 2023.
[https://doi.org/10.12925/jkocs.2023.40.4.868]
-
Y. Shin, E. J. Park, and A. Lee, “Early Intervention for Children with Developmental Disabilities and Their Families via Telehealth: Systematic Review,” Journal of Medical Internet Research, Vol. 27, e66442, January 2025.
[https://doi.org/10.2196/66442]
-
J. E. Jeong, H. J. Lee, and J. K. Kim, “Developmental Profiles of Preschool Children with Delayed Language Development,” Korean Journal of Pediatrics, Vol. 57, No. 8, pp. 363-369, August 2014.
[https://doi.org/10.3345/kjp.2014.57.8.363]
- E. J. Kang, Systematic Support for Infants and Young Children with Developmental Delays Is Urgent, Korea Institute of Child Care and Education, Seoul, Policy Brief No. 103, September 2025.
저자소개
2023년~현 재: 홍익대학교 디자인컨버전스학부
※관심분야:UX/UI, HCI, 모바일 디자인 등
2021년~현 재: 홍익대학교 디자인컨버전스학부
※관심분야:UX/UI, HCI, 모바일 디자인 등
2022년~현 재: 홍익대학교 디자인컨버전스학부
※관심분야:UX/UI, HCI, 모바일 디자인 등
2011년:뉴욕대학교 대학원 (미술학석사)
2011년~2020년: 삼성전자 무선사업부 디자인팀
2019년~현 재: 서울대학교 대학원 (디자인 박사과정)
2020년~현 재: 홍익대학교 디자인컨버전스학부 조교수
※관심분야:디지털콘텐츠, UX/UI, 모바일, HCI 등