STORM-ARGOS 통합 체계를 활용한 소부대 지휘통제 설계 및 운용개념 연구
Copyright ⓒ 2026 The Digital Contents Society
This is an Open Access article distributed under the terms of the Creative Commons Attribution Non-CommercialLicense(http://creativecommons.org/licenses/by-nc/3.0/) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
초록
한국군의 지휘통제(Command and Control, C2) 체계는 대대급 이상에서는 비교적 높은 수준의 자동화를 달성하였으나, 참모가 부재한 중대급 이하 소부대에서는 여전히 음성 무전과 종이 지도에 의존하는 아날로그 방식이 주를 이룬다. 이러한 제대 간 비대칭성은 다영역작전(Multi-Domain Operations, MDO) 환경에서 결정적 취약 요인으로 작용한다. 본 연구는 차량형 이동식 지휘통제체계(STORM)와 전술증강글래스(ARGOS)를 통합 운용하는 새로운 소부대 지휘통제 패러다임을 제안하는 개념적 설계연구이다. 결과적으로 Endsley의 상황인식(SA) 3계층 모델, Boyd의 OODA 순환 이론, 임무형 지휘 철학을 이론적 기반으로 삼아 분산-허브 아키텍처를 설계하고, 제대별 차별화된 UI 패러다임과 소부대지휘절차(TLP) 8단계 연계 운용 방안을 도출하였다. 본 연구는 전술증강글래스와 연동되는 이동식 지휘통제체계의 체계공학적 개발 기준을 제시함으로써, 인구 감소 시대 한국군 소부대의 전투 효율 향상에 기여하고자 한다.
Abstract
The Republic of Korea Army’s command-and-control (C2) system has reached a relatively mature level of automation at the battalion echelon and above. By contrast, company-level and smaller units still rely heavily on analog methods, such as voice radio and paper maps, due to the absence of staff support. This asymmetry across echelons creates a critical vulnerability in multi-domain operations (MDO). This conceptual design study proposes a new small-unit C2 paradigm integrating the mobile command-and-control system “STORM” with the tactical augmented-reality glasses “ARGOS.” Grounded in Endsley’s three-level situation awareness (SA) model, Boyd’s OODA loop, and Mission Command philosophy, the study designed a distributed-hub architecture and derived role-differentiated UI paradigms along with TLP-integrated operational concepts. The proposed framework provides systems-engineering design criteria for tactical AR glasses and their integration with mobile C2 systems, thereby contributing to the improvement of small-unit combat effectiveness in the context of the Republic of Korea Army’s declining military manpower.
Keywords:
STORM-ARGOS, Command and Control, Tactical AR Glasses, Small Unit Operations, Multi-Domain Operations키워드:
지휘통제, 전술증강글래스, 소부대작전, 다영역작전Ⅰ. 서 론
현대 전장 환경은 불확실성의 증가, 변화의 속도, 경쟁의 심화, 그리고 지휘 권한의 분권화라는 거시적 추세에 의해 정의된다[1]. 군은 더 이상 위계적·중앙집권적 의사결정 구조만으로는 적의 결심 주기보다 빠르게 작전 템포를 유지할 수 없으며, 이는 Boyd가 제시한 관찰-판단-결심-행동(Observe-Orient-Decide-Act, OODA) 순환에서 적보다 빠른 사이클을 달성하는 능력을 소부대 지휘관에게 직접 요구한다[2]. 특히 센서-투-슈터(Sensor-to-Shooter) 체인의 완성이라는 관점에서, 소부대 수준의 디지털화 없이는 다영역 작전이 상정하는 화력 통합이 불가능하다[3].
한국군의 현행 지휘통제 자동화 수준은 제대별로 현저한 비대칭성을 보인다. 대대급 이상에서는 육군 전술지휘정보체계(Army Tactical Command Information System, ATCIS)나 합동지휘통제체계(Korea Joint Command and Control System, KJCCS) 기반 디지털 C2 체계가 비교적 성숙하게 구축되어 있으나, 중대급 이하에서는 아직도 음성 무전과 종이 지도에 의존하는 아날로그 방식이 작전의 근간을 이룬다. 한국 육군은 인구 감소에 따른 병력 축소를 첨단 과학기술로 보전하기 위해 ‘Army TIGER(Transformative Innovation of Ground forces Enhanced by the 4th industrial Revolution technology) 4.0’ 사업과 ‘워리어 플랫폼’ 사업을 추진하고 있으나[4], 소부대 지휘관의 결심을 직접 지원하는 통합 시각화·정보처리 체계는 아직 미완의 영역으로 남아 있다.
본 논문은 두 가지 독자 개발 체계의 통합 운용을 통한 소부대 지휘통제 능력 향상 방안을 제안한다. 첫째는 차량형 이동식 지휘통제체계 STORM(Small-unit Tactical Operation & Real-time Management system)으로서, 중대급 지휘관에게 기동 간 지휘 능력을 제공하고 자동화된 결심지원을 가능하게 하는 디지털 거점이다. 둘째는 국방 특화 전술증강글래스 ARGOS(Augmented Reality Glass for Operational Soldiers)로서, 미군 통합시각증강체계(Integrated Visual Augmentation System, IVAS) 사업의 운용시험 결과에서 도출된 인체공학적·사용자 수용성 측면의 실패 교훈을 반영하여 한국군 작전환경에 최적화된 독자 체계로 개발될 예정이다[5].
본 연구는 실험적 검증이나 시뮬레이션이 아닌 문헌 분석 및 시나리오 기반의 개념적 설계연구(conceptual design study)로서, 제안 체계의 체계공학적 아키텍처와 운용개념(Concept of Operations, CONOPS)을 정립하는 데 목적이 있다. 본 연구에서 제시하는 정량적 수치는 검증된 실측값이 아니라 선행 연구 및 유사 사례에 근거한 예상 효과이며, 이에 대한 실증적 검증은 향후 시제품 개발 및 운용시험을 통해 이루어져야 할 과제로 남긴다.
본 논문의 구성은 다음과 같다. 먼저 2장 이론적 배경에서는 상황인식(Situation Awareness, SA) 3계층 모델, 폐루프(closed-loop) AI(Artificial Intelligence) 에이전트 기반 OODA 순환, 인지부하 이론 등 연구의 이론적 기반을 정립하며, 3장에서는 미군 IVAS 사업의 실패 교훈과 국내외 기술 동향 및 한국군 표준과의 상호운용성을 분석한다. 4장에서는 엣지 컴퓨팅 허브인 STORM과 전술증강글래스 ARGOS의 세부 사양 및 분산-허브 통합 아키텍처를 설계하고, 5장에서는 제대별 임무에 최적화된 세 가지 UI(User Interface) 패러다임을 도출한다. 이어지는 6장에서는 소부대지휘절차(Troop Leading Procedures, TLP) 8단계와 연계한 구체적인 디지털 운용 방안을 제시하며, 7장에서는 체계 개발 및 전력화의 기준이 될 정량적 핵심 기술 작전요구성능(Required Operational Capability, ROC)을 정의한다. 8장에서는 도시지역 소탕 작전 시나리오를 통해 제안하는 체계의 전술적 효용성을 검토한다. 마지막으로 9장에서는 연구의 결론과 기여를 정리하며 향후 연구 방향을 제시한다.
Ⅱ. 이론적 배경: SA, OODA, 인지부하, 임무형 지휘
본 장은 STORM-ARGOS 통합 체계의 설계를 뒷받침하는 네 가지 이론적 기반을 제시한다. Endsley의 상황인식(SA) 3계층 모델은 ARGOS의 정보 표시 원칙을, Boyd의 데이터 중심 OODA 순환은 결심 가속화 메커니즘을, 인지부하 이론은 신경적응형 사용자 경험(Neuro-adaptive User eXperience, NUX) 기반 적응형 디클러터링 필요성을, 임무형 지휘 철학은 분산-허브 아키텍처의 교리적 근거를 각각 제공한다. 아래 그림 1은 SA 3계층 모델과 OODA 순환의 통합 개념도를 보여준다.
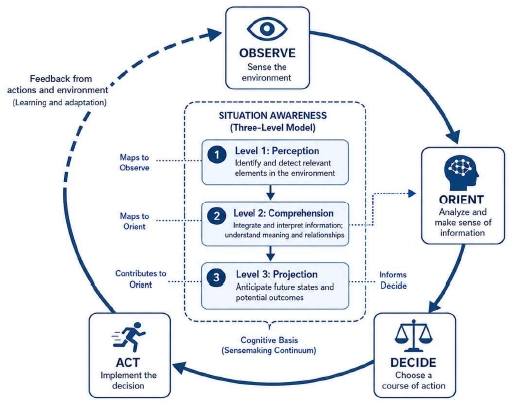
Conceptual integration of the SA three-level model and the OODA loop
2-1 상황인식(SA) 3계층 모델과 STORM-ARGOS 적용
Endsley가 제안한 SA 3계층 모델은 본 연구의 핵심 이론적 기반이다[6]. 이 모델은 SA를 (1) 환경 내 요소의 지각(Perception), (2) 현 상황의 이해(Comprehension), (3) 미래 상태의 투사(Projection)로 구분한다. Perception 레벨에서 ARGOS는 AR(Augmented Reality) 투사를 통해 지휘관의 시선이 전방에서 이탈하지 않도록 함으로써 현행 아날로그 체계의 근본적 병목을 해소한다[7].
완성도 높은 SA 지원을 위해서는 Level 2·3에서의 STORM 역할이 중요하다. Level 2(이해) 단계에서 STORM의 엣지 AI 서버는 개별 전투원의 ARGOS에서 수집된 생체·영상·음향 데이터를 융합하여 부대 전체의 전투력 효율 지표로 변환한다. Level 3(투사) 단계에서는 AI가 현재 상황을 분석하여 적의 예상 이동 경로, 화력 지원 도착예정시간(Estimated Time of Arrival, ETA), 예비대 투입 최적 시점 등을 사전 예측하여 지휘관의 선제적 결심을 지원한다[6], [8]. 이처럼 ARGOS는 Level 1의 지각 도구에 그치지 않고, STORM과 결합하여 3개 레벨 전체를 지원하는 통합 SA 플랫폼으로 기능한다.
2-2 폐루프(Closed-Loop) AI 에이전트 기반 OODA 순환
Boyd가 제안한 관찰(Observe)-상황판단(Orient)-결심(Decide)-행동(Act)의 OODA 순환은 적보다 빠른 결심 사이클을 통해 우위를 달성한다는 이론이다[2]. STORM-ARGOS 환경에서 OODA는 데이터 중심 OODA 루프를 넘어 폐루프 AI 에이전트 기반 OODA 루프로 확장된다[9]. ARGOS는 전장 데이터와 함께 전투원의 시선·생체신호·행동 패턴을 수집하고, STORM의 AI 엔진은 이를 임무 맥락 및 전장 상황과 융합하여 위협 우선순위와 사용자 인지부하를 분석한다. 폐루프 AI 에이전트는 분석 결과를 바탕으로 HUD(Head-Up Display) 정보량, 경고 강도, 권고 우선순위를 동적으로 조정하며, 지휘관의 결심 이후 전 제대 ARGOS로 명령을 배포한다. 이후 전투원의 반응과 임무 수행 결과는 다시 STORM으로 환류되어 다음 OODA 순환을 갱신한다. 다만 최종 결심과 책임은 인간 지휘관에게 있으며, 이는 ‘AI는 권고하고 인간이 결정한다’는 체계 설계 원칙을 구현한다.
2-3 인지부하 이론과 NUX 설계
증강현실 기반 지휘통제체계가 직면하는 역설적 위험은 ‘정보 과부하’이다. 미군 IVAS 1.0 운용시험에서 다수 전투원이 멀미·어지러움·시각 피로를 호소하였으며, NATO STO(Science and Technology Organization)의 다국적 공동연구는 두부장착형 디스플레이(Head-Mounted Display, HMD)가 생리적 스트레스를 유발하며 정보량이 인간 처리 한계를 초과할 때 급격히 악화된다고 보고하였다[10]. ARGOS는 이를 극복하기 위해 사용자 상태 인지 기반 폐루프 적응형 인터페이스를 핵심 설계 원칙으로 채택한다. 전투원의 심박변이도(Heart Rate Variability, HRV), 시선, 행동 변화 등을 실시간으로 분석하여 인지부하 증가가 감지될 경우 500ms 이내에 표시 모드를 전환하며(긴급 위협 경고는 200ms 이내, 7-3절 참조), Miller의 작업기억 연구[11]에 기반하여 전투 모드 시 표시 정보 요소를 제대별로 3∼8개로 엄격히 제한한다.
2-4 임무형 지휘와 분권화
미 육군 교리서(Army Doctrine Publication, ADP) 6-0의 임무형 지휘(Mission Command) 철학은 상급 지휘관이 ‘무엇’과 ‘왜’를 명확히 하고 ‘어떻게’는 예하 지휘관의 자율에 위임하는 것을 핵심으로 한다[1]. 이 철학의 기술적 전제조건은 모든 제대가 동일한 공통작전상황도(Common Operational Picture, COP)를 실시간으로 공유하는 것이다. ARGOS는 작전 그래픽 오버레이를 자동 동기화하고, STORM은 KVMF(Korean Variable Message Format) 표준을 준수하여 상급 부대의 ATCIS와 실시간 연동함으로써 소부대 수준의 디지털 지휘를 전군 지휘통제체계에 통합한다[6]. 이를 통해 소부대 지휘관의 결심이 상급 부대의 화력 자산·항공 지원과 즉각 결합되는 ‘Sensor-to-Shooter’ 체인의 최말단 노드가 완성된다[12].
Ⅲ. 국내외 동향 및 현행 한계 분석
본 장은 STORM-ARGOS 통합 체계의 설계 방향과 독자성을 뒷받침하는 국내외 기술 동향 및 현행 한계를 분석한다. 미군 IVAS 사업의 운용상 한계와 전환 과정은 ARGOS 설계의 주요 반면교사로 작용하며, 국내 전술증강글래스, 국방 5G, 엣지 컴퓨팅, 신뢰 기반 확장현실(Extended Reality, XR) 기술 연구는 ARGOS의 기술적 기반을 형성한다. 아울러 한국군 KVMF 표준 현황은 STORM이 상급 지휘통제체계와 실시간으로 연동되기 위한 상호운용성 설계의 근거를 제공한다.
3-1 미군 IVAS에서 Anduril EagleEye로의 패러다임 전환
미 육군의 IVAS 사업은 2018년 마이크로소프트와의 평가 계약으로 시작하여 2021년 최대 219억 달러 생산 계약으로 확대되었으나, 2022년 운용시험에서 전투원들은 미착용 시보다 성능이 저하되었다고 평가하였다[5]. 2025년 2월 마이크로소프트는 사업 주도권을 Anduril Industries에 이양하였으며, Anduril은 EagleEye라는 새 이름과 함께 헬멧 후면에 컴퓨팅 Puck을 배치하는 인체공학적 설계와 Lattice 기반 개방형 소프트웨어 플랫폼을 전면에 내세웠다[13],[14]. 이 전환의 핵심 시사점은 세 가지이다. 첫째, 범용 상용 하드웨어의 군용화 한계. 둘째, 하드웨어 종속 구조에서 MOSA(Modular Open Systems Approach) 기반 아키텍처로의 전환 필요성. 셋째, 사용자 수용성과 인체공학이 기술 사양에 선행한다는 사실이다. ARGOS는 이 세 교훈을 설계 철학의 출발점으로 삼는다. 그림 2는 미군 IVAS에서 EagleEye로의 사업 전환 타임라인을 보여준다.
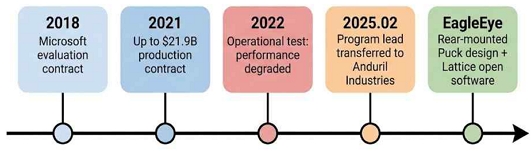
Timeline of the U.S. Army IVAS to EagleEye program transition
3-2 전술증강글래스 구현을 위한 핵심 기반 기술
국내에서도 전술증강글래스, 국방 5G, 엣지 컴퓨팅, 사용자 상태 인지 및 신뢰 기반 확장현실(XR) 기술에 대한 연구가 지속적으로 추진되고 있다[15]. 이러한 기술 흐름은 ARGOS가 단순한 정보 표시 장치를 넘어, 전투원의 시야·상태·임무 맥락을 실시간으로 반영하는 지능형 전술 인터페이스로 발전하기 위한 기반을 제공한다.
전술증강글래스는 전투원이 시선을 전방에서 이탈하지 않은 상태로 작전 정보, 항법 정보, 아군 위치, 위협 경고를 확인할 수 있도록 지원해야 한다. 이를 위해서는 경량 광학계, 저지연 디스플레이, 실외 고휘도 표시, 공간 정합, 착용 안정성, 저전력 컴퓨팅 기술이 통합되어야 한다[16]. 특히, 도시지역 작전(Military Operations on Urbanized Terrain, MOUT)과 복합 위협 환경에서는 정보 표시의 정확성뿐 아니라 전투원의 인지부하를 최소화하는 적응형 인터페이스 설계가 매우 중요하다[17].
신뢰 기반 XR 기술은 전술 AR 체계의 보안성과 운용 신뢰성을 높이는 핵심 요소이다. 아군, 민간인, 적군, 비식별 객체가 혼재하는 작전환경에서는 사용자 권한, 임무 단계, 보안 등급에 따라 AR 정보가 차등적으로 제공되어야 한다. 민감한 전술 정보를 비식별화하거나 제한적으로 표시하는 기능은 도시지역 작전에서 법적·윤리적 위험을 줄이는 데 기여할 수 있다. 또한, 국방 5G와 엣지 컴퓨팅 기술은 통신 단절·저하·간헐적·저대역폭(Denied, Degraded, Intermittent, Limited, DDIL) 환경[18]에서 ARGOS의 작전 지속성을 보장하기 위한 기반이 된다. ARGOS는 전투원 단말 수준에서 1차 인지와 표시를 수행하고, STORM은 차량 기반 엣지 허브로서 다수 전투원의 영상·위치·생체·상황 데이터를 융합하여 부대 단위 상황인식과 결심지원을 수행하는 구조가 요구된다. 여기에 사용자 상태 인지 기반 폐루프 AI 기술을 결합하면, ARGOS는 단순 착용형 디스플레이가 아니라 전투원의 상태와 임무 맥락에 적응하는 전술 AI 에이전트 인터페이스로 확장될 수 있다.
최근 우크라이나-러시아 전쟁 및 중동 분쟁에서 관측되는 드론전(drone warfare) 양상은 통신·항법 신호에 대한 전자전(Electronic Warfare, EW) 재밍이 전술 네트워크의 상시적 위협임을 보여준다. 이에 따라 ARGOS-STORM 통신 체계는 지상 기반 5G/TVWS/MANET 다계층 링크에 더하여 저궤도(Low Earth Orbit, LEO) 위성통신 백업 링크를 포함하는 것을 전제로 하며, 재밍 상황에서의 주파수 도약(frequency hopping) 및 항재밍(anti-jam) 성능을 7장의 네트워크 ROC에 반영하였다.
3-3 한국군 KVMF 표준 및 STORM의 상호운용성
STORM-ARGOS가 생성하는 디지털 메시지가 진정한 효과를 발휘하려면 상급 부대의 ATCIS와 실시간으로 연동되어야 한다. 실제로 미 육군이 2026년 보병분대전투차량(Infantry Squad Vehicle, ISV)에 C2 체계를 통합하는 사업을 발주한 것은 차량 기반 분산형 지휘통제 노드의 전술적 가치를 국제적으로 인정한 사례로서[19], STORM의 개념과 정확히 부합한다. 이러한 흐름에서 STORM은 한국군 표준 메시지 규격인 KVMF 표준을 준수함으로써[4] 상급 부대 ATCIS와의 실시간 연동을 구현하며, 소부대의 표적 정보가 상급 부대의 화력 자산으로 즉각 연결되는 ‘Sensor-to-Shooter’ 체인의 완성을 지향한다[20].
Ⅳ. STORM-ARGOS 통합 체계 아키텍처
본 장은 STORM과 ARGOS가 어떻게 유기적 체계를 형성하는지를 아키텍처 관점에서 기술한다. 본 논문에서는 다섯 가지 설계 원칙을 제안하고, 각 구성 체계의 사양을 정의한 뒤, 분산-허브 통합 아키텍처와 열악한 전술 통신 환경인 DDIL 환경에서의 자율 회복 메커니즘을 제안한다.
4-1 설계 원칙
STORM-ARGOS는 다섯 가지 원칙에 기반하여 설계된다. ① 계층적 책임 분담: 개별 전투원의 ARGOS, 차량 기반 STORM, 상급 C2 체계의 세 계층이 명확히 분리된 정보처리 책임을 진다. ② 엣지 컴퓨팅 우선: DDIL 환경에서도 차량 단위에서 핵심 결심지원이 가능해야 한다. ③ 임무형 지휘의 구조화: 상급 지휘관의 의도가 KVMF 포맷으로 모든 ARGOS에 자동 배포된다. ④ 사용자 상태 인지 기반 인지부하 최소화: 전투원의 생리적 스트레스, 피로도, 시선, 행동 변화에 따라 정보량과 표시 방식이 동적으로 조정된다[9]. ⑤ MOSA 기반 점진적 전력화: 특정 하드웨어나 단일 플랫폼에 종속되지 않도록 모듈식 개방형 아키텍처를 채택한다[10]. 이를 통해 광학계, 센서, 통신 모듈, AI 추론 엔진, 보안 모듈, 사용자 인터페이스를 독립적으로 성능개량하고, 기술 성숙도와 작전 요구 변화에 따라 단계적으로 확장될 수 있도록 한다.
4-2 차량형 이동식 지휘통제체계 STORM
STORM은 중대장 전술차량(K-808/K-153 계열)에 탑재되는 이동식 디지털 지휘소이다[18]. 핵심 구성은 (1) 다중 사용자 협업 대형 터치스크린 COP 디스플레이, (2) 신경망처리장치(Neural Processing Unit, NPU) 탑재 엣지 AI 서버(100 TOPS 이상), (3) 국방 5G 특화망 및 TV 유휴대역(TV White Space, TVWS) 연동 다중대역 통신 라우터, (4) 무인기·무인지상차량(Unmanned Ground Vehicle, UGV) 통제 콘솔, (5) 72시간 이상의 자체 전력 운용 모듈로 구성된다. STORM이 단순한 ‘차량’이 아닌 ‘엣지 컴퓨팅 허브’로서 기능한다는 점이 핵심이다. 예하 부대의 ARGOS에서 수집된 생체·영상 데이터가 STORM에서 1차 융합·필터링되어 SA Level 2·3 수준의 종합 상황도로 제시되며, 지휘관의 결심이 KVMF 형식으로 자동 분해되어 재분배된다. 그림 3은 이동식 디지털 지휘소 역할을 수행하는 STORM의 개념도를 보여준다.
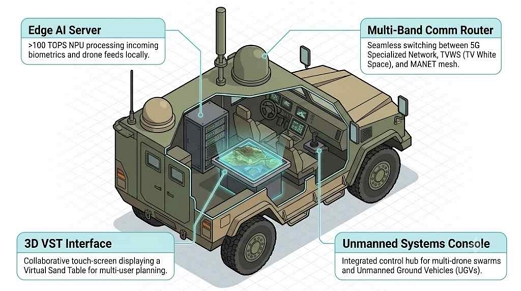
Conceptual design of STORM
4-3 전술증강글래스 ARGOS
ARGOS는 소부대 전투원이 전방 주시 상태를 유지하면서 전장 정보, 임무 맥락, 아군 위치, 위협 경고 및 지휘 명령을 실시간으로 확인할 수 있도록 지원하는 국방 특화 전술증강글래스이다. ARGOS는 단순한 HUD형 정보 표시 장치가 아니라, 전투원의 시야·상태·행동과 전장 상황을 통합적으로 인지하고, 임무 단계와 인지부하 수준에 따라 정보 제공 방식을 조절하는 사용자 상태 인지 기반 폐루프 AI 인터페이스를 지향한다.
ARGOS의 핵심 구성은 저지연 AR 표시 모듈, 멀티모달 센서 모듈, 온디바이스 AI 처리 모듈, STORM 연동 전술 통신 인터페이스, 보안 모듈로 구성된다. AR 표시 모듈은 항법, 표적, 아군 위치, 위험 경고 등 핵심 정보를 전투원의 시야에 중첩하고, 멀티모달 센서 모듈은 시선·영상·음향·관성 정보 및 생체신호를 수집하여 사용자 상태와 주변 상황을 추정한다. 온디바이스 AI 처리 모듈은 긴급 위협 탐지, 표시 정보 선별, 인지부하 추정 등 1차 추론을 수행하며, STORM은 다수 ARGOS에서 수집된 정보를 융합하여 부대 단위 상황인식과 결심지원을 수행한다.
특히 ARGOS는 고강도 교전이나 임무 복잡도 증가로 전투원의 인지부하가 높아질 경우, 디스플레이의 정보량을 자동으로 축소하고 생존성·임무 수행에 필수적인 정보만 우선 표시하도록 설계된다. 이를 통해 IVAS와 같은 기존의 전술 AR 체계에서 지적된 멀미, 시각 피로, 정보 과부하 문제를 완화하고, STORM-ARGOS 통합 체계의 최말단 사용자 접점이자 폐루프 AI 에이전트의 현장 실행 인터페이스로 기능할 수 있다. 그림 4는 ARGOS의 개념도를 보여준다.
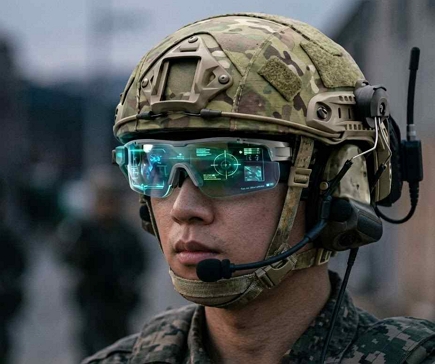
Conceptual diagram of ARGOS
4-4 분산-허브 아키텍처 및 자율 회복
STORM-ARGOS의 분산-허브 모델에서 ARGOS는 분산된 센서·표시 노드로, STORM은 중앙 허브로 기능한다. DDIL 환경에서 통신 단절 시 자동으로 분산 모드로 전환되어 각 ARGOS가 단말간 직접(Peer-to-Peer, P2P) 메시 네트워크를 자율 구성하는 자율 회복(graceful degradation) 특성이 작전 지속성을 보장한다[20]. 이 구조는 KVMF 표준 메시지 체계를 통해 상급 부대 ATCIS와 수직으로 연동되어, 중대장의 전술 결심이 실시간으로 상급 화력 체계에 반영되는 센서-투-슈터(Sensor-to-Shooter) 체인을 완성한다[20]. 그림 5는 STORM-ARGOS의 분산-허브 네트워크 아키텍처를 보여준다.
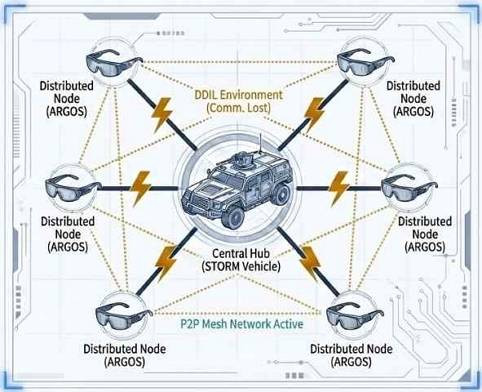
The distributed-hub network architecture
Ⅴ. 제대별 정보 가시화 요소 및 UI 패러다임 설계
본 장은 ARGOS HUD에 표시되는 정보가 제대별로 어떻게 차별화되어야 하는지를 설계한다. 개인전투원·분대장·소대장·중대장의 네 제대는 의사결정 책임과 인지부하 특성이 다르므로, 동일한 ARGOS 하드웨어 위에서 Action UI·Spatial UI·Dashboard UI의 세 패러다임이 소프트웨어적으로 구분 구현된다. ARGOS는 2026년 공간 컴퓨팅 및 Liquid Glass 디자인 트렌드를 반영하여 정보가 고정 창이 아닌 전장 맥락에 유동적으로 적응하는 ‘초맥락적 내비게이션’ 형태로 설계된다.
5-1 개인전투원: 생존성·치명성 중심 Action UI
개인전투원을 위한 ‘Action UI’ 패러다임은 전투원의 치명성과 생존성 향상에 직결되는 핵심 정보만을 선별하여 투사하는 것을 설계 목적으로 한다. 구체적인 기능적 특징은 다음과 같다. 첫째, 지면에 형광색 AR 화살표를 투영하는 정밀 AR 항법을 통해 기존의 종이 지도나 단말기 확인 시 발생하는 시선 분리 문제를 해소하고 전방 주시 능력을 유지한다. 둘째, X-Ray 기반의 아군 식별(Blue Force Tracking, BFT) 기술을 적용하여 벽 너머에 위치한 아군의 실루엣을 가상으로 시각화함으로써, 시거리가 제한되는 근접 전투(Close Quarters Battle, CQB) 상황에서의 오인 사격 위험을 획기적으로 방지한다[17]. 셋째, 화기 조준경 영상과 HUD를 실시간 동기화하는 신속표적획득(Rapid Target Acquisition, RTA) 기능을 통해 전투원이 엄폐를 유지한 상태에서도 정밀한 타격이 가능하도록 지원한다. 마지막으로, 360도 음향 위협 알람을 통해 총성 및 엔진음의 발원지를 시각적 지시선으로 표시하여 전방위 위협 탐지 능력을 강화한다. 특히, 고강도 교전 상황이 감지될 경우, 신경적응형 사용자 경험(NUX) 기술이 비핵심 정보를 자동으로 제거(Adaptive Decluttering)하고 적 위치, 아군 식별, 조준점이라는 3대 핵심 요소만을 노출함으로써 전투원의 인지부하를 최소화한다. 이러한 UI는 전장 상황과 맥락에 따라 유동적으로 적응하며 전투원의 시야 간섭을 방지하는 초맥락적(Ultra-contextual) 구조를 견지한다. 그림 6은 생존성 및 치명성 중심의 개인전투원 Action UI를 보여준다.
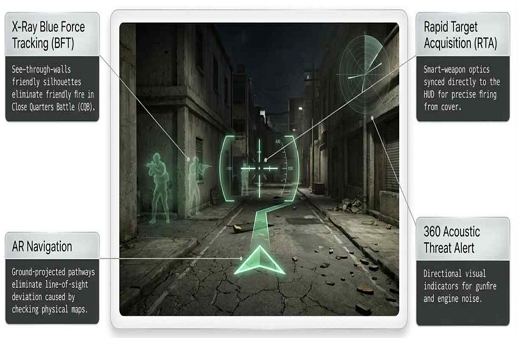
Lethality and survivability-centric action UI for individual soldiers
5-2 분대장·소대장: 공간 통제 중심 Spatial UI
분대장 및 소대장을 위한 ‘Spatial UI’는 공간 통제와 지휘 능력 증강에 초점을 맞춘다. 분대장이 손가락으로 가리킨 지점에 디지털 표적 마커를 찍으면, 해당 좌표가 즉시 분대원 전체의 HUD와 STORM 허브로 공유되어 음성 무전 없이도 즉각적인 화력 집중이 가능해진다[2]. 또한, 가용 무인기(Unmanned Aerial Vehicle, UAV)의 영상을 HUD 주변부에 PIP(Picture-in-Picture) 창으로 띄워 적의 매복을 미리 감지할 수 있도록 하며, 분대원들의 LACE(액체, 탄약, 사상자, 장비; Liquid, Ammunition, Casualties, Equipment) 상태를 실시간 아이콘으로 모니터링하여 적시에 보급이나 후송 결심을 내릴 수 있도록 지원한다. 그림 7은 공간 통제와 지휘 능력 증강 중심의 분대장 및 소대장 Spatial UI를 보여준다.
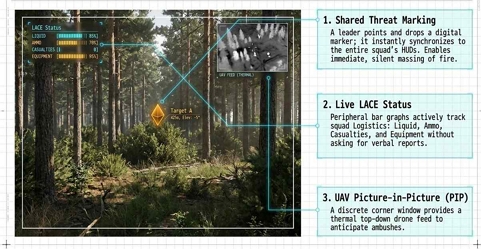
Space control and command-centric spatial UI for squad and platoon leaders
5-3 중대장: 폐루프 AI 기반 지휘지원 Dashboard UI
중대장을 위한 Dashboard UI는 STORM 차량 내부의 대형 스크린과 ARGOS를 병행 활용하여 중대 단위 상황인식과 결심지원을 제공하는 지휘관용 인터페이스이다. 본 연구에서 제안하는 Dashboard UI는 단순한 작전 상황 시각화를 넘어, 전장 상황, 예하 제대의 임무 수행 상태, 전투원의 사용자 상태정보를 함께 분석하여 지휘관의 결심을 지원하는 폐루프 AI 기반 지휘지원 인터페이스를 지향한다[5].
STORM의 AI 엔진은 각 ARGOS에서 수집되는 위치, 시야, 임무 수행 데이터와 생체신호, 피로도, 인지부하 등 사용자 상태정보를 융합하여 중대 전체의 전투 효율, 위험 노출 수준, 임무 진행 상태를 추정한다. 이를 바탕으로 AI는 복수의 방책(Course of Action, COA)에 대해 예상 효과와 위험 요인을 제시하고, 설명 가능 인공지능(Explainable Artificial Intelligence, XAI)을 통해 권고 근거를 함께 제공한다. 예를 들어 특정 경로를 우회로로 추천할 경우, 적 위협 분포, 예하 제대의 피로 누적, 부상자 발생 가능성, 화력 지원 도착 시간, 통신 안정성 등을 종합 근거로 제시함으로써 지휘관이 AI 권고를 비판적으로 검토할 수 있도록 한다.
중대장용 Dashboard UI의 세부 구성 요소는 그림 8에 명시된 바와 같이 (1) 중대 전투력 효율도 그래프, (2) XAI 방책 비교 패널, (3) 분대장 및 소대장 1인칭 시점(Point of View, POV) 모니터링, (4) 화력 지원 ETA, (5) 생체 이상 알람 등의 핵심 정보처리 모듈로 구체화된다. 이러한 인터페이스 설계는 “AI는 권고하고 인간이 결정한다”는 본 체계의 핵심 운용 원칙을 기술적으로 형상화한 것이며, 이는 Boyd의 OODA 순환 중 상황판단(Orient) 단계에서 인간의 직관과 도덕적 판단이 가지는 인지적 우위[2]를 보장하는 동시에, 하급 지휘관의 자율적 의사결정을 존중하는 임무형 지휘 철학을 실질적으로 구현하는 기술적 기반이 된다.
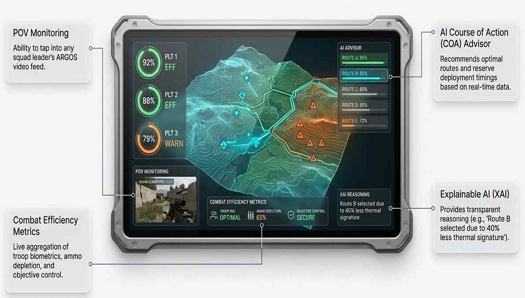
XAI-driven decision support dashboard UI for company commanders
Ⅵ. 소부대지휘절차(TLP) 연계 운용 방안
소부대지휘절차(Troop Leading Procedures, TLP)는 미 육군 야전교범 FM(Field Manual) 5-0 및 FM 3-21.8에 명시된 8단계의 동적 의사결정 모델로서, 참모 조직이 부재한 소부대 지휘관이 임무를 분석하고 작전을 계획·준비하는 표준 방법론으로 정의된다[20],[21]. 본 장에서는 STORM-ARGOS 통합 체계가 TLP의 각 단계별로 수행되어야 하는 디지털 지휘 지원 및 정보처리 최적화 방안을 구체적으로 고찰한다. 본 체계는 병행 계획(Parallel Planning) 메커니즘을 지원함으로써 전체 TLP 주기를 획기적으로 단축하며, KVMF 표준 기반의 상급 부대 연동을 통해 소부대 지휘관의 전술적 결심이 실시간 화력 통합으로 직결되는 ‘센서-투-슈터(Sensor-to-Shooter)’ 체인의 기술적 완성을 지향한다. 그림 9는 STORM-ARGOS 통합 체계를 통한 TLP 각 단계별 디지털 지휘 지원 및 정보처리 최적화 방안을 보여준다.
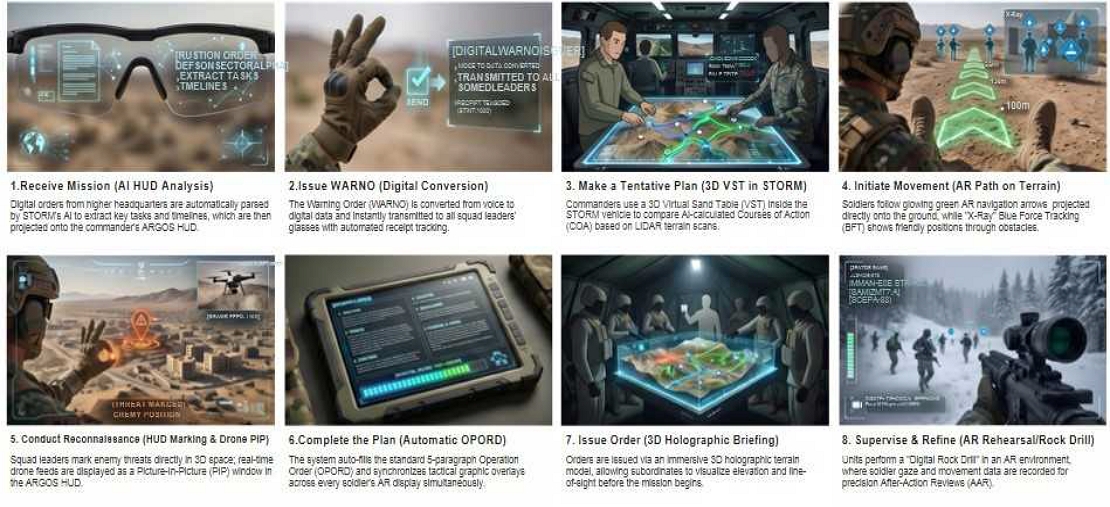
Digital command support and information processing optimization for each TLP stage via the STORM-ARGOS integrated system
6-1 제1단계 - 임무 수령(Receive the Mission)
상급 부대의 경고명령(Warning Order, WARNO) 또는 작전명령(Operation Order, OPORD)이 디지털 텍스트로 STORM에 도착하면, AI는 자동으로 핵심 과업, 가용 시간, 그리고 핵심 자원 변수를 추출하여 중대장 ARGOS HUD에 요약 형태로 투영한다. 이때 ‘1/3-2/3 원칙(가용 시간의 1/3은 지휘관 계획에, 2/3는 예하 부대 준비에 할당)’에 따른 타임라인이 자동 생성되어 시각화된다[20], [21]. 이는 기존에 종이 메모와 시계 점검에 의존하던 시간 분석을 자동화함으로써, 결심 사이클의 첫 단계에서부터 수십 분의 시간 절약을 가능하게 한다.
6-2 제2단계 - 경고명령 하달(Issue a WARNO)
중대장이 구두로 하달하는 경고명령은 음성 인식을 통해 디지털 데이터로 변환되어 예하 분대장·소대장의 ARGOS에 즉시 전송된다. 수신 확인은 자동 집계되며, 미수신 인원이 있을 경우 시각적·청각적 알람이 발생한다. 이는 종래 무전 호출과 응답 확인에 소요되던 시간이 거의 0에 수렴함으로써, 병행 계획의 조기 시작이 가능해진다.
6-3 제3단계 - 예비 계획 수립(Make a Tentative Plan)
이 단계에서 통합 체계의 가치가 가장 극적으로 발현된다. STORM 내부에서 중대장과 소대장은 3D 가상 샌드테이블(Virtual Sand Table, VST)을 활용하여 작전 계획을 수립한다. LiDAR(Light Detection and Ranging) 또는 정찰 무인기로 사전 스캔된 작전 지역의 3D 모델 위에서, 지휘관들은 적·아군 부대 비율(Planning Ratios), 사거리, 시간-공간 도표를 자동으로 제공받으면서 다수의 방책(COA)을 신속히 비교 평가할 수 있다[21]. 이는 종래 모래 위에 막대기로 그리던 전술 도해를 디지털화한 것을 넘어, AI 기반 정량적 평가를 가능하게 한다는 점에서 질적인 도약이라 할 수 있다.
6-4 제4단계 - 필요한 이동 실시(Initiate Movement)
계획 수립과 병행하여, 중대장은 일부 분대를 유리한 위치로 이동시킬 수 있다. 이때 ARGOS의 AR 이동 경로 표시는 야간이나 험지에서도 부대의 정렬을 유지하도록 도우며, 이동 중인 부대의 위치는 STORM의 종합 상황도에 실시간으로 반영된다.
6-5 제5단계 - 정찰 실시(Conduct Reconnaissance)
정찰 분대가 발견한 적의 활동 지점은 ARGOS HUD 상에서 마킹되며, 이는 즉시 STORM의 종합 상황도에 업데이트된다. 정찰 무인기의 실시간 영상은 STORM에서 융합되어 공통작전상황도(COP)에 통합되며, 필요시 1인칭 시점(POV) 영상도 다른 지휘관들에게 공유될 수 있다.
6-6 제6단계 - 계획 완료(Complete the Plan)
정찰 결과를 반영하여 중대장은 최종 작전명령(OPORD)과 작전 그래픽 오버레이(Overlay)를 완성한다. 통합 체계는 작전명령(OPORD) 5개항(상황, 임무, 실시, 지속지원, 지휘 및 통신)의 표준 양식을 자동으로 채워 넣으며, 그래픽 오버레이는 모든 제대의 ARGOS에 동기화 배포된다.
6-7 제7단계 - 명령 하달(Issue the Order)
명령 하달 단계에서는 3D 가상 지형 모델 위에서 입체적 브리핑이 진행된다. 분대장·소대장은 자신들이 기동할 경로와 목표 지점을 가상 공간에서 미리 체험함으로써 임무 이해도가 비약적으로 향상된다. 미군의 IVAS 1.0 사용자 평가에서 가장 긍정적이었던 영역이 바로 이러한 ‘몰입형 임무 계획·리허설’ 환경이었다는 점은 중요한 시사점을 제공한다[13].
6-8 제8단계 - 감독 및 정밀화(Supervise and Refine)
마지막 단계에서는 AR 기반 리허설(Rock Drill)이 실시된다. 가상의 위상선(Phase Lines)을 넘는 연습을 통해 기동의 선후 관계를 맞추고, 최종 장비 상태를 점검한다. 이러한 가상 훈련은 별도의 훈련장 없이도 실시 가능하며, 사후 검토(After Action Review, AAR)에서는 각 전투원의 시선과 이동 궤적이 데이터로 보존되어 정밀한 분석이 가능하다.
Ⅶ. 핵심 기술 요구성능(ROC)
본 장에서는 STORM과 ARGOS의 개발 방향을 구체화하기 위한 핵심 기술 요구성능(ROC)을 (1) 디스플레이·광학, (2) 네트워크·컴퓨팅, (3) 환경·신뢰성 및 인체공학, (4) 사이버보안의 네 영역으로 제시한다.
본 장의 ROC 수치는 국제 표준, 선행 연구, 유사 전술 AR 체계의 운용 요구 및 한국군 소부대 작전환경을 종합적으로 고려하여 설정한 목표 성능(target performance)으로, 실측 검증값이 아니다. 각 수치는 향후 시제품 개발과 운용시험을 통해 검증·조정되어야 할 잠정 개발 기준이며, 단계적 성능개량을 위한 체계공학적 기준으로 활용될 수 있다.
7-1 디스플레이 및 광학
ARGOS의 동작 응답 지연시간(Motion-to-Photon Latency)은 16ms 이하(최적 목표 5~7ms)를 충족해야 한다. 이는 인간의 전정기관과 시각 정보의 불일치가 20ms 이상 지속될 때 심각한 멀미가 발생한다는 생체역학 연구에 기반한다[10]. 시야각(Field of View, FOV)은 수평 60도 이상으로, 이는 주변부 인식을 유지하면서도 이미지 왜곡을 최소화하는 균형점이다[16]. 휘도는 대낮 설원·사막 등 극한의 광 환경에서도 가독성을 보장하기 위해 3,000∼10,000nit가 요구되며, 가상 객체 정합 정확도(Spatial Registration)는 0.6mm 이내를 목표로 한다.
7-2 네트워크 및 컴퓨팅
ARGOS 분산형 메시 네트워크는 국방 5G 특화망-상용망 신뢰연동 기술을 기반으로 하되, 극한의 전장 환경에서 통신 생존성을 극대화하기 위해 TVWS(TV White Space)와 MANET (Mobile Ad-hoc Network)을 결합한 다계층(Multi-layer) 통신 체계를 운용한다. 이러한 통합 네트워크 구조는 통신 단절·저하·간헐적·저대역폭 환경인 DDIL 환경에서도 최소 3.72Mbps 이상의 상향 링크 속도를 보장함으로써 실시간 데이터 공유의 신뢰성을 확보해야 한다[16].
아울러 지상 네트워크가 완전히 두절되는 최악의 DDIL 상황에 대비하여, 다계층 통신 체계는 저궤도(LEO) 위성통신을 3차 백업 링크로 포함하는 것을 전제로 한다. 또한, 최근 드론전에서 관측되는 바와 같이 GPS 재밍 및 통신 교란이 상시적 위협으로 대두됨에 따라, ARGOS-STORM 통신 모듈은 주파수 도약 및 스펙트럼 회피 기반의 항재밍(anti-jam) 기능을 네트워크 ROC의 필수 항목으로 포함한다. 이 항목의 구체적 목표 수치(재밍 환경에서의 링크 유지율 등)는 향후 국방 5G 특화망 시험평가와 연계하여 확정할 필요가 있다[12].
하드웨어 사양 측면에서 ARGOS Puck은 초당 30프레임 이상의 영상 처리가 가능한 고성능 NPU를 탑재하며, STORM 엣지 AI 서버는 100 TOPS 이상의 추론 성능을 보유하여 복잡한 전장 상황을 실시간으로 분석할 수 있어야 한다. 에너지 효율의 경우, 전투원의 지속적인 임무 수행을 위해 ARGOS는 18시간 이상, STORM은 72시간 이상의 자체 전력 운용 능력을 유지하는 것이 요구된다[17].
7-3 환경·신뢰성 및 인체공학
한반도의 뚜렷한 사계절 기후에 대응하기 위해 영하 30도∼영상 50도 극한 환경에서 성능 저하 없이 작동해야 하며, ARGOS의 방수·방진 등급은 IP67 이상을 충족해야 한다. 인체공학적 설계는 MIL-STD(Military Standard)-1472H 기준을 준수하며, 글래스 본체는 30g 이내, 전체 헤드 시스템은 1.3kg 이하를 목표로 한다. 이와 함께 사용자 상태 인지 기반 폐루프 인터페이스는 전투원의 심박변이도(HRV), 시선, 행동 변화 등으로부터 인지부하 증가를 감지하고, 500ms 이내에 HUD 표시 정보량과 경고 방식을 자동 조정하는 것을 목표로 한다. 긴급 위협 경고는 200ms 이내에 표시되어야 하며, 인지부하 과부하 상태 추정 성능은 AUC(Area Under the Curve) 0.85 이상, 고위험 상태 탐지 재현율은 0.85 이상을 목표 성능으로 설정한다. 또한, 고강도 교전 상황에서는 HUD 표시 정보 요소를 3∼5개 이내로 제한하고, 지휘·상황관리 모드에서는 5∼8개 이내로 제한함으로써 정보 과부하와 주의 분산을 완화한다[9].
7-4 사이버보안: Zero Trust Architecture 기반
ARGOS의 사이버보안 체계는 무조건적 신뢰 배제와 지속적인 검증을 원칙으로 하는 제로 트러스트 아키텍처(Zero Trust Architecture, ZTA)를 기반으로 설계된다. 체계의 보안 신뢰성을 확보하기 위한 필수 요구성능(ROC)은 다음과 같은 네 가지 핵심 요소로 구체화된다. 첫째, 하드웨어 보안 모듈(Hardware Security Module, HSM) 탑재를 통해 데이터 전송 전 구간에 걸친 종단간 암호화(End-to-End Encryption)를 구현함으로써 정보의 기밀성을 보장한다. 둘째, 생체 인식 기반 기기 인증 및 잠금 메커니즘을 적용하여 장비 탈취 시 적군에 의한 역이용 가능성을 원천 차단한다. 셋째, 지휘통제 채널과 연동된 원격 데이터 소거(Kill-switch) 기능을 통해 유사시 기기 내 전술 데이터를 즉각 무력화할 수 있는 통제력을 확보한다. 넷째, 권한 기반 정보 표시 및 비식별화 기능을 적용하여 사용자 권한, 임무 단계, 보안 등급에 따라 전술 정보를 차등 제공하고 민감 정보의 불필요한 노출을 최소화한다. 이러한 다중 보안 설계는 DDIL 환경에서도 데이터의 기밀성·무결성·가용성을 유지하고, 소부대 작전의 보안성과 운용 신뢰성을 향상시키는 기술적 기반이 된다.
Ⅷ. 운용 시나리오: 도시지역 소탕 작전
본 장에서는 1개 보병중대가 적이 점령한 도시지역 5층 건물을 소탕하는 가상 시나리오를 통해 STORM-ARGOS의 효용을 분석한다. 특히 기존 아날로그 방식과의 정성적·정량적 비교를 통해 OODA 사이클 단축과 전투 효율 향상의 예상 효과를 구체화하며, 미 육군의 연구[8] 및 도시전투 사상자 데이터와의 상관관계를 통해 기대 효과를 논리적으로 도출한다. 표 1은 도시지역 소탕 작전에서 기존 방식 대비 STORM-ARGOS 통합 방식을 활용할 때 예상되는 기대 효과를 보여준다. 이때 표 1의 수치는 실험 또는 시뮬레이션을 통해 검증된 값이 아니라, 선행연구(미 육군의 연구[8], NATO STO 보고서[12] 등) 및 유사 도시전투 사례에 근거하여 ① 아날로그 대비 기준 설정 → ② 선행연구 기반 효과 추정 → ③ 시나리오 적용 단계를 거쳐 저자들이 도출한 예상·가설적(hypothetical) 효과이다. 특히, ‘목표획득 및 공유시간 최대 80% 감소’는 무전 호출-응답 확인 절차(평균 수 분 소요로 보고됨)를 디지털 동시 배포(수 초 이내)로 대체할 경우의 이론적 상한치이며, 향후 실제 부대 운용시험을 통한 검증이 필요하다.

Expected effects of the STORM-ARGOS integrated method vs. conventional methods in urban clearing operations
8-1 계획 및 진입 단계
작전 개시 90분 전, 중대장은 STORM에 연동된 정찰 무인기를 투입하여 목표 건물 일대를 LiDAR로 스캔한다. 스캔 데이터는 STORM에서 3D 건물 모델로 변환되어 즉시 모든 소대장의 ARGOS에 동기화된다. STORM VST에서 AI는 두 방책 — (1) 정면 진입 후 옥상 점령, (2) 동측 우회 후 측방 진입 — 에 대해 예상 사상자율·소요 시간·화력 효율을 정량 계산하고, XAI가 권고 근거를 제시한다. 중대장의 결심에 따라 작전명령(OPORD)이 KVMF 포맷으로 자동 생성되어 전 제대 ARGOS와 상급 ATCIS에 동시 배포된다. 진입 직전, 분대원들은 ARGOS HUD에 표시된 가상 가이드라인을 따라 이동하며, 건물 진입 시 X-Ray 아군 위치 추적 기능으로 서로의 등 뒤를 경계한다.
8-2 교전 및 상황 처리 단계
도시지역 교전 상황에서 STORM-ARGOS 통합 체계는 전투원이 전방 주시 상태를 유지한 채 작전 지역의 핵심 정보를 확인할 수 있도록 지원한다. ARGOS는 전투원의 위치, 시야 방향, 이동 경로, 아군 위치, 위협 징후 등 현장 데이터를 수집하고, STORM은 이를 정찰 자산, 작전 그래픽, 상급 지휘통제 정보와 융합하여 임무 맥락에 따라 필요한 정보를 선별 제공한다. 이를 통해 전투원은 복잡한 실내·도시지역 환경에서도 지도 확인이나 반복적인 음성 무전에 의존하지 않고 이동 방향, 위험 구역, 아군 위치, 임무 목표를 직관적으로 파악할 수 있다.
분대장 또는 소대장이 식별한 위협 지점, 진입로, 통제선, 위험 건물 등은 ARGOS를 통해 디지털 마커로 표시되고, STORM을 거쳐 인접 제대와 공유된다. 이 과정에서 폐루프 AI 에이전트는 각 전투원의 임무, 위치, 시야, 교전 상태, 인지부하 수준을 고려하여 정보 표시 우선순위를 조정한다. 개인 전투원에게는 이동 경로, 아군 식별, 즉시 위협 정보를 우선 제공하고, 분대장에게는 분대원 위치와 위험 지점을, 중대장에게는 예하 제대의 임무 진행 상태와 위험 누적 정보를 중심으로 제공함으로써 소부대의 상황인식과 협동 행동 속도를 높인다.
고강도 교전이나 시야 제한 상황에서 전투원의 인지부하가 증가할 경우, 사용자 상태 인지 기반 폐루프 인터페이스는 HUD 상의 비핵심 정보를 자동으로 축소하고 생존성 및 임무 수행에 필수적인 정보만 우선 표시한다. ARGOS는 심박변이도(HRV), 시선 변화, 움직임 패턴, 임무 수행 맥락 등을 활용하여 과부하 가능성을 추정하며, 아군 식별, 위험 방향, 이동 경로, 임무 목표, 긴급 경고를 중심으로 정보를 재구성한다. 이러한 적응형 정보 제공 방식은 도시지역 교전 중 정보 과부하로 인한 판단 지연과 주의 분산을 완화하고, 전투원의 상황인식과 지휘관의 OODA 순환을 동시에 지원한다.
8-3 부상자 발생 및 철수 단계
전투 중 한 분대원이 부상을 입으면, 헬멧 내 생체센서가 심박수 저하와 과다 출혈 신호를 감지하여 즉시 분대장과 소대장 ARGOS에 사상자 발생 알람을 표시한다. AI는 최단거리의 안전한 의무후송 경로를 계산하여 안내하고, 동시에 중대장 대시보드에는 해당 제대의 전투 효율도 저하가 그래프로 반영된다. 중대장은 AI의 권고를 검토한 후 예비대 투입을 결심한다. 철수 단계에서 STORM은 적의 추격 가능성을 평가하여 경로 옵션을 제시하며, 모든 차량 및 도보 이동 부대의 위치가 실시간으로 통합 표시된다.
8-4 사후 검토(AAR) 단계
작전 종료 후, 통합 체계에 보존된 모든 전투원의 시선·위치·통신 데이터가 자동으로 통합되어 3D 시뮬레이션 형태의 사후 검토 자료가 생성된다. 이는 개별 인터뷰와 주관적 회고에 의존하던 기존의 사후 검토의 한계를 근본적으로 극복하는 대안이 될 수 있다.
Ⅸ. 결론 및 향후 연구
본 논문은 차량형 이동식 지휘통제체계인 STORM과 전술증강글래스 ARGOS의 통합 운용을 통해 한국군 소부대의 지휘통제 능력을 획기적으로 향상할 수 있는 개념적 설계 방안을 도출하였다. 본 논문은 Endsley의 SA 3계층 모델과 Boyd의 OODA 순환, 그리고 임무형 지휘 철학을 아우르는 이론적 설계 원칙을 확립하였으며, 미 육군 IVAS의 실패 사례를 교훈 삼아 정보 과부하와 인지부하를 완화하기 위한 사용자 상태 인지 기반 폐루프 인터페이스 설계 방향을 제시하였다. 또한, 한국군 부대 편성에 특화된 제대별 UI 패러다임과 소부대지휘절차(TLP) 8단계 연계 운용 방안을 구체화하고, XAI 기반 결심지원 및 ZTA 기반 사이버보안을 포함한 목표 ROC를 정의함으로써 KVMF 표준 연동을 통한 실전적 ‘센서-투-슈터(Sensor-to-Shooter)’ 체인의 기술적 완성 가능성을 제시하였다.
다만 본 연구는 모의 시나리오와 문헌 분석에 기반한 개념적 설계 연구로서 향후 실제 부대 운용시험을 통한 실증적 검증이 필수적으로 요구된다. 우선 전투원의 생체신호, 시선, 행동 데이터 등 사용자 상태정보의 수집·처리·보호 기준을 명확히 하고, AI 권고가 지휘관의 판단에 미치는 영향과 책임 소재를 규명하기 위한 인간-AI 협업 윤리 가이드라인이 마련되어야 한다. 또한, 전자전(EW) 및 사이버 공격 상황에서의 메시 네트워크 안정성과 AI 모델 보호를 위한 회복 탄력성 연구가 병행되어야 한다. 아울러 STORM이 수십 대의 드론 군집 및 UGV를 동시에 통제하는 ‘마더십(Mothership)’으로 기능을 확장하는 연구를 지속함으로써, ‘Army TIGER 4.0’이 지향하는 초연결·초지능 소부대 전투 체계의 청사진을 구체화할 필요가 있다.
Acknowledgments
이 논문은 한국전자통신연구원 연구운영비지원사업(기본사업) 개인 AI 에이전트를 위한 AI-인글라스 기술 개발과제(2710108680), 산업통상부 및 방위사업청 재원으로 민군협력진흥원에서 수행하는 민·군기술협력사업(23-CM-AI-15), 그리고 산업통상부 재원으로 한국산업기술기획평가원에서 수행하는 AI응용제품신속상용화지원사업(RS-2026-25561688)의 연구비 지원으로 수행되었음.
References
- Headquarters, Department of the Army, Mission Command - Command and Control of Army Forces, Washington, DC, ADP 6-0, July 2019. https://www.scribd.com/document/525120793/ADP-6-0-Mission-Command
-
J. R. Boyd, The Essence of Winning and Losing, Unpublished Briefing Slides, June 1995. Reprinted in F. Osinga, Science, Strategy and War: The Strategic Theory of John Boyd, New York, NY: Routledge, 2007.
[https://doi.org/10.4324/9780203088869]

- U.S. Army Training and Doctrine Command (TRADOC), The U.S. Army in Multi-Domain Operations 2028, Washington, DC, TRADOC Pamphlet 525-3-1, December 2018. https://publicintelligence.net/usarmy-multidomain-ops-2028
- Republic of Korea Army. “Army TIGER 4.0 & Warrior Platform Project [Internet]. Available: https://m.blog.naver.com/mnd9090/222613614106, .
- K. M. Sayler, Army’s Integrated Visual Augmentation System (IVAS)/Soldier Borne Mission Command (SBMC), Congressional Research Service, Washington, DC, CRS Report IF13022, September 2025. https://www.congress.gov/crs-product/IF13022
-
M. R. Endsley, “Toward a Theory of Situation Awareness in Dynamic Systems,” Human Factors: The Journal of the Human Factors and Ergonomics Society, Vol. 37, No. 1, pp. 32-64, 1995.
[https://doi.org/10.1518/001872095779049543]
- National Research Council, Tactical Display for Soldiers: Human Factors Considerations, Washington, DC: National Academies Press, 1997.
- J. Y. C. Chen, K. Procci, M. Boyce, J. L. Wright, A. Garcia, and M. J. Barnes, Situation Awareness-Based Agent Transparency, U.S. Army Research Laboratory, Aberdeen Proving Ground: MD, Technical Report, ARL-TR-6905, April 2014. https://apps.dtic.mil/sti/tr/pdf/ADA600351.pdf
-
J. Johnson, “Automating the OODA Loop in the Age of Intelligent Machines: Reaffirming the Role of Humans in Command-and-Control Decision-Making in the Digital Age,” Defence Studies, Vol. 23, No. 1, pp. 43-67, 2023.
[https://doi.org/10.1080/14702436.2022.2102486]
- J. Hollands, J. Albentosa, O. Binsch, N. Bourguignon, L. Cahill, F. Darses, ... and T. Witte, Measuring the Cognitive Load on the Soldier, Final Report of NATO STO Human Factors and Medicine Panel Activity HFM-319, STO Technical Report, STO-TR-HFM-319, 2025. https://www.sto.nato.int/document/measuring-the-cognitive-load-on-the-soldier-2/
-
G. A. Miller, “The Magical Number Seven, Plus or Minus Two: Some Limits on Our Capacity for Processing Information,” Psychological Review, Vol. 63, No. 2, pp. 81-97, 1956.
[https://doi.org/10.1037/h0043158]
- T. Hawkins and K. Chan, “Causes and Effects of Communications Network Discontinuity in a Tactical Environment,” STO Concept Paper, October 2025. https://www.researchgate.net/publication/392662736_Causes_and_Effects_of_Communications_Network_Discontinuity_in_a_Tactical_Environment
- Anduril Industries. Anduril Awarded Contract to Redefine the Future of Mixed Reality [Internet]. Available: https://www.anduril.com/news/anduril-awarded-contract-to-redefine-the-future-of-mixed-reality, .
- J. Kallberg, V. Beitelman, V. Mitsuoka, J. Pittman, M. W. Boyce, and T. W. Arnold, “The Tactical Considerations of Augmented and Mixed Reality Implementation,” Military Review, May-June 2022. https://www.armyupress.army.mil/Journals/Military-Review/English-Edition-Archives/May-June-2022/Kallberg/
- Electronics and Telecommunications Research Institute (ETRI), Defense Technology White Paper 2026, Daejeon, ETRI, February 2026. https://www.etri.re.kr/korcon/sub3/sub3_0407.etri
-
Y. Wu, Y. He, N. Li, G. Wang, L. Zhang, F. Zhang, and Y. Zhu, “A Review of Intelligent Vision Enhancement Technology for Battlefield,” Wireless Communications and Mobile Computing, Vol. 2023, 6733262, 2023.
[https://doi.org/10.1155/2023/6733262]
- M. A. Livingston, L. J. Rosenblum, and S. J. Julier, “An Augmented Reality System for Military Operations in Urban Terrain,” in Proceedings of the Interservice/Industry Training, Simulation, & Education Conference (I/ITSEC ’02), Orlando: FL, December, 2002. https://apps.dtic.mil/sti/tr/pdf/ADA499032.pdf
- Small Wars Journal. The Mobile Command Post: Allowing the Commander to Command [Internet]. Available: https://smallwarsjournal.com/2025/09/15/the-mobile-command-post-allowing-the-commander-to-command/, .
- DefenseScoop. Army Looking to Add Mobile C2 Capabilities onto Infantry Squad Vehicles [Internet]. Available: https://defensescoop.com/2026/03/27/army-c2-infantry-squad-vehicle-isv/, .
- U.S. Department of the Army, The Operations Process, Headquarters, Department of the Army, Washington, DC, FM 5-0, March 2010. https://irp.fas.org/doddir/army/fm5-0.pdf
- U.S. Department of the Army, Infantry Rifle Platoon and Squad, Headquarters, Department of the Army, Washington, DC, ATP 3-21.8, 2024. https://www.tamucc.edu/education/departments/rotc/files/cadet-resources-atp_3-21.8.pdf
저자소개
1996년:육군사관학교 전산학과 (학사)
2000년:한국과학기술원 전산학과 (석사)
2009년:NCSU (박사)
2009년~현 재: 육군사관학교 컴퓨터과학과 교수
※관심분야:분산시스템, 네트워크, 확장현실(XR), 지능형 지휘통제체계
2000년:성균관대학교 전기전자및컴퓨터 (학사)
2002년:성균관대학교 전기전자및컴퓨터 (석사)
2006년:성균관대학교 전기전자및컴퓨터 Computer Vision Lab (박사)
2006년~현 재: 한국전자통신연구원 책임연구원
※관심분야:컴퓨터비전, 인간 행동 이해, 멀티모달 사용자 상태 인식, 인간-AI 상호작용