자율주행차 혼재상황 대응 차량 상호작용 기반 교통 위험지수 모델 설계 및 해석: TTC 기반 위험 정의와 디지털 활용 가능성
Copyright ⓒ 2026 The Digital Contents Society
This is an Open Access article distributed under the terms of the Creative Commons Attribution Non-CommercialLicense(http://creativecommons.org/licenses/by-nc/3.0/) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
초록
본 연구는 자율주행차 상용화 시 이기종 차량 간 발생할 수 있는 교통 위험을 디지털 환경에서 활용 가능한 위험지수 형태로 재구성하는 것을 목적으로 한다. 기존 TTC(Time-to-Collision) 기반 접근은 임계값 중심의 이분적 판단 구조로 인해 연속적인 위험 표현에 한계가 있다. 이에 본 연구에서는 TTC를 위험 상태 정의에 활용하되 모델 입력 변수에서는 제외하고, 상대속도(ΔS), 제동 부족 상태(BrakeInsuff), 그리고 두 변수의 상호작용 항을 기반으로 Risk Index를 설계하였다. 분석 결과, TTC 포함 기준 모델이 가장 높은 분류 성능을 보였으나, TTC 제외 제안 모델도 ROC-AUC 0.790, F1-score 0.736 수준의 위험 분류 성능을 확보하였다. 본 연구에서 제안된 위험지수(Risk Index)는 교통위험의 수준을 정량화하는 동시에 주요 위험 요인을 식별함으로써, 지능형교통시스템(ITS)을 위한 설명 가능한 교통 위험 정보의 제공이 가능하다.
Abstract
This study proposes a digital Risk Index to quantify traffic risk arising from interactions among heterogeneous vehicles in mixed traffic with autonomous vehicles. Conventional Time-to-Collision (TTC)-based approaches rely on binary threshold-based decisions, limiting their ability to represent continuous risk levels. To address this limitation, TTC was used only to define risk states and was excluded as an input variable. Instead, the proposed model estimates traffic risk using relative speed (ΔS), braking insufficiency (BrakeInsuff), and their interaction term. Although the reference model including TTC achieved the highest classification performance, the proposed TTC-free model demonstrated reliable predictive performance, achieving an ROC-AUC of 0.790 and an F1-score of 0.736. The proposed Risk Index quantifies traffic risk severity and identifies key contributing factors, providing explainable traffic risk information for intelligent transportation systems.
Keywords:
Explainable Artificial Intelligence, Surrogate Safety Measures, Mixed Autonomous Vehicle Environment, Traffic Risk Index, Vehicle Interaction키워드:
설명 가능한 인공지능, 대리안전지표, 자율주행차 혼재 교통, 교통 위험지수, 차량 상호작용Ⅰ. 서 론
최근 디지털 기술의 발전과 자율주행차 상용화로 인해 교통 환경은 단순한 물리적 이동 시스템을 넘어 실시간 데이터가 생성·가공·활용되는 디지털 서비스 환경으로 전환되고 있다. 특히 서로 다른 수준(Level 3~5)의 자율주행차와 운전자 차량이 함께 주행하는 혼재 교통 환경에서는 차량 간 상호작용으로 발생하는 잠재적 위험을 사전에 인지하고 대응할 수 있는 체계가 중요해지고 있다.
교통 위험을 정량적으로 평가하기 위한 대표적 방법으로 TTC(Time-to-Collision), PET(Post Encroachment Time) 등 대리안전지표 기반 접근이 주요 분석 방법으로 자리 잡았다. TTC는 차량 간 충돌까지 남은 시간을 기준으로 위험을 평가할 수 있다는 점에서 널리 사용되었으며[1], TTC와 PET를 포함한 다양한 대리안전지표는 시뮬레이션 기반 교통 안전성 평가에도 널리 적용되었다[2].
그러나, 이러한 접근은 특정 임계값을 통해 위험 상태를 직관적으로 판단할 수 있다는 장점이 있으나, 최종 결과가 위험과 비위험의 이분적 형태로 제시되는 경우 상대속도, 제동 반응 및 차량 간 상호작용에 따른 위험 수준의 연속적 변화를 충분히 표현하는 데 한계가 있다.
최근에는 교통 데이터를 활용한 위험 예측 연구가 확대되고 있다. 사고 빈도 데이터 분석 방법론에 대한 검토[5]와 실시간 교통 데이터를 활용한 사고 위험 예측 연구[6]는 교통 위험 분석을 사후 분석에서 사전 예측 중심으로 확장했다는 점에서 의의가 있다.
그러나 기존 데이터 기반 연구의 상당수는 예측 성능 향상에 초점을 두거나 TTC, PET와 같은 대리안전지표를 입력 변수 또는 평가 기준으로 직접 활용하는 경향이 있다.
그 결과, 위험을 구성하는 변수 간 상호작용 구조를 설명 가능한 형태로 재구성하고 이를 디지털 서비스 환경에서 활용 가능한 위험 정보 콘텐츠로 전환하는 논의는 아직 제한적이다.
이에 본 논문은 자율주행차 혼재 환경에서 발생할 수 있는 차량 간 상호작용 위험을 디지털 환경에서 활용 가능한 Risk Index 형태로 재구성하는 것을 목적으로 한다. 이를 위해 TTC는 위험 상태를 정의하는 기준으로 활용하되 실제 모델 입력 변수에서는 제외하고, 상대속도(ΔS), 제동 부족 상태(BrakeInsuff), 그리고 두 변수의 상호작용 항을 기반으로 Risk Index를 설계하였다.
또한 Logistic Regression 기반 Risk Index를 산출하고, SHAP 및 부분 의존도 분석(PDP)을 통해 위험 결정 요인을 해석하였다.
본 연구의 기여는 다음과 같다. 첫째, TTC 기반 위험 개념을 유지하면서도 모델 입력 변수에서 TTC를 제외하여 차량 간 상호작용 변수만으로 위험 상태를 설명하는 구조를 제안하였다. 둘째, 상대속도와 제동 부족 상태의 결합 효과를 반영하여 교통 위험을 연속적인 Risk Index로 표현하였다. 셋째, SHAP 및 PDP 기반 해석을 통해 위험 발생 요인을 설명 가능한 형태로 제시하였다. 넷째, 제안된 Risk Index가 실시간 위험 경고, 자율주행 의사결정 지원, 교통 운영 시스템 등 디지털 교통 서비스에서 활용 가능한 위험 정보 콘텐츠로 확장될 수 있음을 제시하였다.
Ⅱ. 선행연구
2-1 대리안전지표 기반 교통 위험 분석
교통 안전성 분석에서는 실제 사고 데이터의 희소성과 불확실성을 보완하기 위해 TTC(Time-to-Collision), PET(Post Encroachment Time), DR(Deceleration Rate) 등 대리안전지표(SSM; Surrogate Safety Measures)가 주요 분석 지표로 사용되어 왔다. TTC는 두 차량이 현재 속도와 진행 방향을 유지하는 경우 충돌까지 남은 시간을 의미하며, 차량 간 근접 위험을 시간 기반으로 정량화할 수 있는 대표적 지표이다[1].
또한 Gettman and Head는 시뮬레이션 환경에서 TTC와 PET 등을 활용하여 잠재적 상충 위험을 평가하는 SSAM(Surrogate Safety Assessment Model)을 제안하였다[2].
자율주행차 및 혼재 교통 환경에서도 대리안전지표 기반 분석은 주요 연구 방법으로 사용되었다. Papadoulis et al.은 연결·자율주행차 도입이 고속도로 안전성에 미치는 영향을 분석하였으며[3], Morando et al.은 시뮬레이션 기반 대리안전지표를 활용하여 자율주행차 도입에 따른 안전 영향을 검토하였다[4]. 이러한 연구들은 자율주행차 비율과 교통 조건에 따라 안전성 변화가 달라질 수 있음을 보여주었다.
그러나 대리안전지표 기반 접근은 특정 임계값을 기준으로 위험 여부를 판단하는 경우가 많아 위험 수준을 연속적으로 표현하는 데 한계가 있다.
또한 단일 지표 중심의 위험 판단은 상대속도, 제동 반응, 차량 간 상호작용 효과와 같은 복합적인 위험 형성 요인을 충분히 반영하기 어렵다.
2-2 데이터 기반 교통 위험 분석
교통 데이터와 분석 기술의 발전에 따라 데이터 기반 교통 위험 예측 연구도 확대되고 있다. Lord and Mannering은 사고 빈도 데이터 분석에서 활용되는 통계적 방법론을 검토하고, 교통사고 데이터의 희소성, 과산포, 이질성 등을 고려한 분석의 중요성을 제시하였다[5]. Xu et al.은 실시간 고속도로 교통 데이터를 활용하여 사고 발생 가능성을 예측하는 유전 프로그래밍 기반 모델을 제안하였다[6].
이러한 데이터 기반 접근은 교통 위험 분석을 사고 이후의 사후 분석에서 사고 이전의 사전 예측으로 확장했다는 점에서 의미가 있다. 특히 Random Forest, Gradient Boosting, Neural Network 등 머신러닝 기법은 복잡한 교통 상황에서 사고 발생 가능성이나 위험 수준을 예측하는 데 활용될 수 있다.
그러나 기존 연구의 상당수는 예측 성능 향상에 초점을 두고 있으며, 위험을 구성하는 요인이 무엇인지, 각 요인이 위험 증가에 어떻게 기여하는지를 설명하는 데에는 한계가 있다.
또한 TTC, PET와 같은 대리안전지표를 입력 변수 또는 평가 기준으로 직접 활용하는 경우가 많아, 위험 구조를 새로운 설명형 정보로 재구성하는 논의는 제한적이다.
2-3 설명 가능한 인공지능 기반 위험 해석 연구
머신러닝 기반 예측 모델의 활용이 확대되면서 예측 결과의 해석 가능성을 확보하기 위한 설명 가능한 인공지능(XAI; Explainable Artificial Intelligence)의 중요성이 높아지고 있다. Lundberg and Lee는 SHAP(Shapley Additive Explanations)을 제안하여 복잡한 모델의 예측 결과를 변수별 기여도로 설명할 수 있는 방법론을 제시하였다[7]. Arrieta et al.은 설명 가능한 인공지능의 개념과 적용 가능성을 체계적으로 정리하면서 고위험 의사결정 분야에서 모델 투명성과 신뢰성이 중요함을 강조하였다[8]. Molnar는 변수 중요도, 부분 의존도 분석(PDP), 상호작용 해석 등이 모델 해석에 활용될 수 있음을 설명하였다[9].
교통 위험 분석에서도 SHAP과 PDP는 위험 판단에 영향을 미치는 주요 변수를 파악하고, 특정 변수가 모델 출력에 미치는 영향을 설명하는 데 활용될 수 있다.
그러나 기존 연구에서는 XAI가 주로 예측 모델의 사후 해석 도구로 활용되는 경우가 많으며, 위험 정보를 디지털 서비스 환경에서 활용 가능한 설명형 콘텐츠로 재구성하는 논의는 아직 충분하지 않다.
2-4 기존 연구의 한계 및 차별성
선행 연구를 종합하면, 기존 교통 위험 분석은 대리안전지표 기반 접근과 데이터 기반 예측 접근으로 구분된다. 대리안전지표 기반 연구는 TTC와 PET 등을 활용하여 잠재적 충돌 위험을 직관적으로 평가할 수 있다는 장점이 있으나, 임계값 의존성과 단일 지표 중심 구조라는 한계를 가진다[1],[2].
반면 데이터 기반 예측 연구는 사고 위험을 사전에 예측할 수 있는 가능성을 제시하였으나, 주로 예측 성능 향상에 초점을 두어 위험 형성 요인의 방향과 크기를 직관적으로 설명하는 데에는 한계가 있다[5],[6].
이에 본 연구는 다음과 같은 차별성을 가진다. 첫째, TTC를 위험 상태 정의에는 활용하되 모델 입력 변수에서는 제외함으로써 TTC 입력 의존성을 완화한 Risk Index 구조를 제안한다. 둘째, 상대속도(ΔS), 제동 부족 상태(BrakeInsuff), 그리고 두 변수의 상호작용 항을 중심으로 차량 간 상호작용 기반 위험 구조를 재구성한다. 셋째, Logistic Regression 기반 계수와 Odds Ratio를 통해 위험 증가 요인을 해석하고, SHAP 및 PDP를 활용하여 변수 중요도와 비선형적 영향 구조를 보완적으로 분석한다. 넷째, 산출된 Risk Index를 단순한 예측 결과가 아니라 디지털 교통 서비스에서 활용 가능한 설명형 위험 정보 콘텐츠로 확장한다.
Ⅲ. 연구 방법론
3-1 연구 설계 및 분석 절차
본 논문은 자율주행차 혼재 환경에서 발생할 수 있는 차량 간 상호작용 위험을 디지털 환경에서 활용 가능한 Risk Index로 재구성하기 위한 모델을 설계한다. 이를 위해 TTC는 위험 상태를 정의하는 기준으로 활용하되, 실제 모델 입력 변수에서는 제외하고 차량 간 상호작용 변수만을 활용하였다.
연구 절차는 다음과 같다. 첫째, 시뮬레이션 기반 교통 데이터를 수집하고 분석 변수를 전처리하였다. 둘째, TTC를 기준으로 위험 상태(RiskTarget)를 정의하였다. 셋째, TTC를 제외한 상대속도(ΔS), 제동 부족 상태(BrakeInsuff), 상호작용 항(ΔS × BrakeInsuff)을 기반으로 Risk Index를 설계하였다. 넷째, Logistic Regression과 Random Forest를 활용하여 모델 성능을 비교하였다. 다섯째, SHAP 및 PDP를 통해 위험 결정 요인을 해석하였다. 마지막으로 교통 시나리오별 Risk Index 분포 차이를 분석하였다. 연구 절차는 그림 1과 같다.
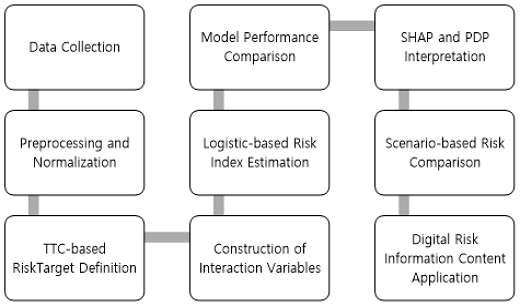
Research process flowchart
3-2 데이터 및 변수 정의
국토교통부 자율주행 모빌리티 리빙랩 도시인 화성시를 연구 대상으로 하였다. 분석 구간은 새솔동과 남양읍을 연결하는 국도 77호선의 송림교차로∼북양리 교차로를 포함한 1.4km 구간이다. 화성시에서 제공한 2024년 2월 VDS 교통량 자료와 TOD 신호정보를 VISSIM 2024의 입력자료로 활용하여 미시 교통 시뮬레이션 네트워크를 구축하였다.
시뮬레이션은 총 6,000초 동안 수행하였으며, 초기 편향을 제거하기 위해 900초의 웜업 시간을 적용하였다. VISSIM에서 생성된 차량 궤적자료(.trj)를 SSAM(Surrogate Safety Assessment Model)에 입력하여 상충 사례를 추출하였다. 최종 분석 자료는 HDV 100% 시나리오 299건과 HDV·AV 혼재 시나리오 194건으로 구성된 총 493건의 상충 사례이며, 주요 변수는 표 1과 같다. 차량 i와 차량 j의 속도를 각각 vi, vj라 할 때 상대속도는 ΔSij=|vi−vj|로 정의하며, 단위는 m/s이다.

Variable definitions
제동 행동을 반영하기 위해 DR을 수식 (1)과 같이 변환하였다.
| (1) |
여기서 DR은 차량의 종방향 감속률을 의미하며 단위는 m/s²이다. 원시 데이터에서 DR의 음수 값은 감속 상태를 나타내므로, DR < 0인 경우 감속이 발생한 것으로 간주하였다. 감속의 크기를 양수 값으로 표현하기 위해 –DR을 적용하여 제동 강도(BrakeMag)를 산출하였으며, BrakeMag의 단위도 m/s2이다. 제동이 충분할수록 위험은 감소하므로 제동 부족 상태를 표현하기 위해 역변환을 적용하고 수식 (2)와 같이 정의하였다.
| (2) |
정규화에는 전체 분석 데이터에서 산출된 BrakeMag의 최솟값과 최댓값을 사용하였으며, 동일한 기준을 모든 관측치에 적용하였다.
상대속도가 높고 제동이 부족한 상황에서 위험이 비선형적으로 증가하는 특성을 반영하기 위해 상호작용 항을 구성하였다. 변수 간 상호작용을 반영하기 위해 수식 (3)과 같이 결합 변수를 구성하였다.
| (3) |
모든 연속형 변수는 Min-Max 정규화를 통해 0~1 범위로 변환하였으며 변수 방향성은 “값이 클수록 위험 증가”하도록 통일하였다.
교통 상호작용에서 위험 발생에 직접적으로 영향을 미치는 핵심 변수로 상대속도와 제동 반응을 선정하였다.
3-3 위험 상태 정의(RiskTarget) 및 Risk Index 설계
TTC 기반 위험 개념을 유지하면서도 단일 임계값 의존 구조를 보완하기 위해 복합 조건 기반 위험 정의를 적용하였다. 위험 상태는 수식 (4)와 같이 정의된다.
| (4) |
각 조건은 수식 (5)와 같다.
| (5) |
여기서 ∧는 두 조건이 동시에 충족되는 AND 연산을 의미하며, ∨는 하나 이상의 조건이 충족되는 OR 연산을 의미한다.
여기서 ΔS는 차량 간 상대속도, BrakeMag는 감속이 발생한 경우의 제동 강도를 의미한다. 상대속도 임계값 θs는 6.0, 제동 강도 임계값 θb는 1.0으로 설정하였다.
즉, TTC가 1.0초 미만인 경우는 직접 위험 상태로 정의하였으며, TTC가 1.5초 미만이면서 상대속도가 6.0을 초과하는 경우는 시간·공간적 위험 상태로 정의하였다. 또한 상대속도가 6.0을 초과하면서 제동 강도가 1.0 미만인 경우는 충분한 제동 반응이 이루어지지 않은 행동적 위험 상태로 정의하였다.
이와 같이 정의된 RiskTarget은 연구에서 제안하는 Risk Index 모델의 학습 기준으로 활용되며 모델이 TTC 기반 위험 상태를 얼마나 효과적으로 설명할 수 있는지를 평가하는 기준으로 사용된다. 본 연구에서도 RiskTarget을 정의하기 위해 임계조건을 사용하였으나, 해당 임계조건은 모델 학습을 위한 위험 상태의 기준으로만 활용하였다. 최종 Risk Index는 위험 여부를 다시 이분적으로 판단하기 위한 것이 아니라, 정의된 위험 상태를 차량 간 상호작용 변수에 기반한 0과 1 사이의 연속값으로 재구성하기 위한 것이다. 따라서 본 모델은 TTC를 완전히 대체하는 것이 아니라 TTC로 정의된 위험 상태를 상호작용 변수 기반으로 근사하는 구조를 가진다.
다만 RiskTarget의 일부 조건에 상대속도와 제동 강도가 포함되고, 제안 모델의 입력 변수도 이들 변수에서 도출되므로 레이블 정의와 입력 변수 간에 부분적인 구조적 연관성이 존재한다. 따라서 본 연구의 모델 성능은 독립적인 외부 사고 위험에 대한 예측 성능이라기보다, 사전에 정의된 위험 상태를 차량 간 상호작용 변수로 어느 정도 재구성할 수 있는지를 나타내는 결과로 해석하였다.
분석 과정에서 TTC를 직접 입력 변수로 사용하지 않고 위험 상태를 설명할 수 있는 Risk Index를 설계하였다. Risk Index는 Logistic Regression을 기반으로 구성되며 입력 변수는 수식 (6)과 같다.
| (6) |
관측치 i의 입력변수 벡터는 Xi=[ΔSi, BIi, ΔSi×BIi]로 구성하였다. 여기서 BIi는 관측치 i의 제동 부족 상태(BrakeInsuff)를 의미한다. RiskTarget을 종속변수로 하는 로지스틱 회귀모형은 수식 (7)과 같다.
| (7) |
여기서 β0는 절편이며, β1부터 β3은 학습 데이터를 이용하여 추정된 회귀계수이다.
Logistic Regression을 기반으로 차량 간 상호작용 변수(ΔS, BrakeInsuff, ΔS × BrakeInsuff)를 입력으로 하여 위험 점수 Z를 산출하였으며 이는 수식 (8)과 같다.
| (8) |
이후 Z 값은 Min-Max 정규화를 통해 0과 1 사이의 범위로 변환되며 이를 최종 Risk Index로 정의하면 수식 (9)와 같다.
| (9) |
이렇게 산출된 Risk Index는 교통 상황에서의 상대적 위험 수준을 연속적인 값으로 표현하며 다양한 위험 수준을 유연하게 반영할 수 있는 지표로 활용된다.
제안된 Risk Index는 0과 1 사이의 연속값으로 산출되며, 본질적으로 교통 위험 수준을 연속적으로 표현하기 위한 지표이다. 다만 실제 교통 서비스 및 의사결정 환경에서의 활용성을 높이기 위해, 산출된 Risk Index를 Low, Medium, High의 세 가지 수준으로 구분하였다.
이 구간 설정은 외부 문헌의 고정 임계값을 적용한 것이 아니라, 분석 데이터에서 산출된 Risk Index의 분포를 기준으로 한 분위수 기반 구간화 방식이다. 구체적으로 Risk Index의 하위 33% 구간은 Low Risk, 33% 이상 67% 미만 구간은 Medium Risk, 상위 33% 구간은 High Risk로 정의하였다.
각 위험 구간은 디지털 교통 서비스에서 정상 주행, 주의 필요, 즉각 대응 필요 등 운영적 대응 수준과 연계될 수 있다.
본 연구에서 적용한 Min-Max 정규화와 분위수 기반 구간화는 분석 데이터의 상대적 위험 수준을 해석하기 위한 연구 단계의 기준이다. 실제 서비스 적용 시에는 학습 데이터에서 산출된 변수별 최소·최대값과 Risk Index 구간 기준을 고정하여 신규 관측치에 동일하게 적용할 수 있다. 신규 관측치가 학습 범위를 벗어나는 경우에는 0 미만은 0, 1 초과는 1로 제한하는 clipping 방식을 적용할 수 있다.
또한 로지스틱 회귀의 시그모이드 확률은 RiskTarget에 속할 확률을 나타내는 반면, 본 연구에서는 차량 간 상호작용에 따른 상대적 위험 수준을 연속형 지수로 표현하기 위해 선형예측값을 0∼1 범위로 정규화하였다. 따라서 본 연구의 Risk Index는 절대적 사고확률이 아니라 분석대상 내 상대적 위험 수준을 의미한다.
3-4 모델 학습, 성능 평가 및 해석 방법
Risk Index 모델의 성능을 검증하기 위해 Logistic Regression과 Random Forest를 활용하였다. Logistic Regression은 해석 가능한 Risk Index 산출을 위한 최종 모델로 사용하였으며, Random Forest는 비선형 관계를 반영한 성능 비교용 참조 모델로 활용하였다.
전체 493건 중 RiskTarget 기준 위험 상태는 329건(66.73%), 비위험 상태는 164건(33.27%)으로 구성되었다. 모델 학습과 평가는 클래스 비율이 유지되도록 층화 분할(stratified split)을 적용하여 학습 데이터와 테스트 데이터를 7:3으로 구분하였으며, random_state=42를 적용하였다.
성능 평가는 Accuracy, Precision, Recall, F1-score, ROC-AUC를 활용하였다. 또한 동일한 입력변수를 사용한 Random Forest 모델에 대해 StratifiedKFold 기반 5-fold 교차검증을 수행하였다.
모든 분석은 Python 3.14.3 환경에서 수행하였다. 데이터 처리에는 pandas 3.0.1과 numpy 2.4.3 모델 학습 및 성능 평가에는 scikit-learn 1.8.0, 통계분석에는 scipy 1.17.1 설명 가능한 인공지능 분석에는 shap 0.51.0을 활용하였다. 변수 정규화에는 MinMaxScaler를 적용하였으며, 분석 결과의 재현성을 확보하기 위해 데이터 분할과 모델 학습 과정에서 random_state=42를 설정하였다.
최종 Risk Index의 직접적인 해석은 Logistic Regression의 회귀계수와 Odds Ratio를 기준으로 수행하였다. SHAP과 PDP는 동일한 입력 변수를 사용한 Random Forest 참조 모델을 대상으로 적용하였으며, 변수 중요도와 비선형적 영향 패턴의 존재 여부를 보조적으로 탐색하는 데 활용하였다. 따라서 Random Forest 기반 SHAP 및 PDP 결과는 Logistic Regression 기반 Risk Index 자체의 작동 방식으로 해석하지 않았다.
PDP 분석은 동일한 3개 입력 변수를 사용한 Random Forest 참조 모델과 테스트 데이터 148건을 대상으로 수행하였다. scikit-learn의 PartialDependenceDisplay를 활용하였으며, 변수별 분석 구간은 기본 설정인 최대 100개의 그리드 포인트를 기준으로 산출하였다. PDP는 각 변수값 변화에 따른 평균 예측 확률의 변화를 확인하기 위한 보조 분석으로 활용하였다.
그림 2는 데이터 수집과 전처리, RiskTarget 정의, Risk Index 모델 학습, 모델 성능 비교, 해석 분석 및 시나리오 비교로 이어지는 본 연구의 전체 분석 절차를 나타낸다. 이는 연구 설계와 검증 과정을 개념적으로 제시한 프레임워크이다.
Research design framework for the traffic risk index model
3-5 디지털 위험 정보 콘텐츠 생성 및 시나리오 분석
본 연구는 Risk Index를 단순한 분석 결과가 아니라 디지털 환경에서 생성·유통·소비 가능한 위험 정보 콘텐츠(Risk Information Content)로 확장하는 구조를 제안한다.
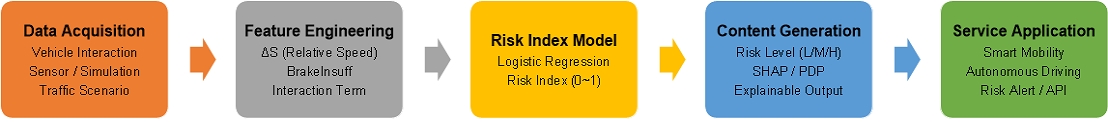
위험 정보 콘텐츠 생성 구조는 그림 3과 같이 Risk Quantification Layer, Risk Interpretation Layer, Explainable Content Generation Layer, Content Delivery Layer의 4단계로 구성된다.
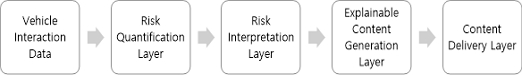
Structure of Digital risk information content generation
그림 3은 그림 2의 연구 분석 절차와 달리, Risk Index가 산출된 이후 위험 수준 해석, 설명형 콘텐츠 생성 및 서비스 전달로 이어지는 운영 수준의 정보 처리 구조를 나타낸다.
이 구조는 차량 간 상호작용 데이터를 입력으로 받아 Risk Index를 산출하고, 위험 수준 해석과 설명 가능한 정보 생성 과정을 거쳐 다양한 디지털 서비스 환경에 전달하는 흐름을 가진다.
이 단계에서는 차량 간 상호작용 변수(ΔS, BrakeInsuff, ΔS×BrakeInsuff)를 입력으로 하여 Logistic Regression 기반 Risk Index를 산출한다. 산출된 Risk Index는 0~1 범위의 연속값으로 표현되며, 이는 교통 상황의 상대적 위험 수준을 나타내는 기본 정보로 활용된다.
Risk Interpretation Layer에서는 3.3절에서 제시한 분위수 기반 구간화 기준에 따라 Risk Index를 Low, Medium, High 수준으로 변환한다. 이 구간화는 고정된 절대 임계값이 아니라, 분석 데이터에서 산출된 Risk Index의 분포를 기준으로 한 운영적 해석 방식이다.
Explainable Content Generation Layer에서는 SHAP 및 PDP 분석 결과를 활용하여 위험 발생 요인을 설명 가능한 정보로 변환한다. 이는 단순히 위험 수준을 제시하는 것을 넘어 위험이 발생한 이유를 함께 제공하는 설명형 콘텐츠(Explainable Content)를 생성하는 단계이다. 이와 같은 설명 정보는 자율주행 시스템의 의사결정 보조와 운전자에게 직관적인 위험 인지 정보를 제공하는 데 활용될 수 있다.
최종적으로 생성된 위험 정보 콘텐츠는 향후 학습 단계에서 확정된 정규화 기준과 위험 구간 기준을 적용할 경우 실시간 위험 경고, 차량 내 디스플레이, 자율주행 의사결정 지원, 교통 운영센터의 위험 모니터링 API 등으로 확장될 수 있다.
이와 같이 Risk Index는 단순한 분석 지표를 넘어 다양한 서비스 환경에서 재사용 가능한 디지털 콘텐츠로 활용될 수 있다. 제안하는 Risk Index는 단순한 위험 예측 모델이 아니라 교통 상황을 설명 가능한 형태로 재구성하고 이를 다양한 디지털 서비스에서 활용 가능한 콘텐츠로 변환하는 콘텐츠 생성 모델(content generation model)로서의 의미를 가진다.
교통 환경에 따른 위험 특성 차이를 분석하기 위해 두 가지 시나리오를 설정하였다. 시나리오 1은 HDV 100% 환경으로, 일반 HDV 50%와 공격적 HDV 50%로 구성하였다. 시나리오 2는 HDV 50%와 AV 50%의 혼재 환경으로, 일반 HDV 25%, 공격적 HDV 25%, 보수적 AV 25%, 공격적 AV 25%로 구성하였다.
차량 추종 모형은 HDV에 Wiedemann 74, AV에 Wiedemann 99를 적용하였다. 일반 HDV의 최대 전방·후방 주시거리는 각각 300m와 200m, 평균 정지거리는 3.0m로 설정하였으며, 공격적 HDV는 각각 150m, 50m, 1.0m로 설정하였다. 보수적 AV는 목표 속도 30km/h와 차두시간 계수 CC1 1.5초를 적용하였고, 공격적 AV는 목표 속도 60km/h와 CC1 0.6초를 적용하여 차량 간격과 가속 특성을 차별화하였다. 본 연구에서는 Level 3∼5를 각각 구분하거나 CACC 기능을 별도로 구현하지 않고, 보수적·공격적 AV의 운전행태 파라미터 차이를 통해 자율주행차의 주행 특성을 모사하였다.
최종 분석자료는 HDV 100% 시나리오 299건과 HDV·AV 혼재 시나리오 194건으로 구성되었다. 두 시나리오는 동일한 도로 구간, 신호 운영 조건, 상충 분석 절차 및 SSAM 판정 기준을 적용하였으며, 차량 구성비와 운전 행태 파라미터에 차이를 두었다. 각 시나리오에 대해 Risk Index 분포를 비교하고, 두 집단 간 차이를 검증하기 위해 독립표본 t-검정과 Mann–Whitney U 검정을 수행하였다. 이를 통해 교통 환경 변화에 따른 위험 수준 및 분포 특성을 분석하였다.
Ⅳ. 결과 및 분석
4-1 Risk Index 분포 특성
앞서 제안한 콘텐츠 생성 구조를 기반으로 Risk Index의 분포 및 성능을 분석하였다. Risk Index는 TTC를 입력 변수에서 제외한 상태에서 Logistic Regression 기반으로 산출되었으며 그 분포 특성은 그림 4와 같다.
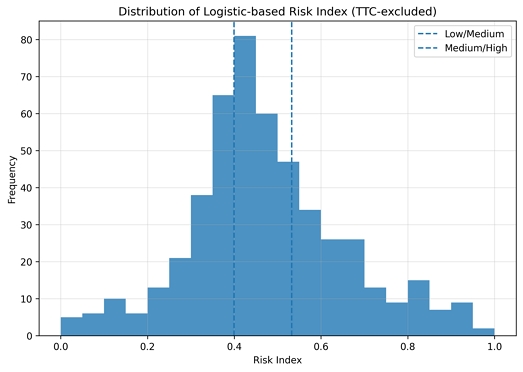
Distribution of the proposed risk index, showing a continuous risk spectrum without threshold-based discretization
분석 결과, Risk Index는 특정 구간에 과도하게 집중되지 않고 전반적으로 완만한 분포를 보였다. 특히 Risk Index 분포는 중간 수준의 위험 영역에서 상대적으로 높은 빈도를 보였으며, 이는 대부분의 상충 상황이 중간 위험 수준에 위치함을 의미한다. 이러한 분포는 기존 TTC 및 PET 기반 대리안전지표 접근이 특정 임계값을 중심으로 위험 여부를 판단해 온 구조와 대비되며[1],[2], 제안된 지표가 다양한 위험 수준을 구분하는 데 활용될 수 있음을 보여준다.
분위수 기준을 활용한 위험 구간 분류 결과, Low, Medium, High 구간이 비교적 균형적으로 분포하는 것으로 나타났다. 이는 Risk Index가 특정 임계값에 의존하지 않고 다양한 위험 수준을 유연하게 반영할 수 있는 구조를 가진다는 점에서 기존 SSM 기반 접근 대비 구조적 확장성을 가진다. 이러한 연속적 분포 특성은 위험 정보를 다양한 수준으로 표현할 수 있다는 점에서 콘텐츠 생성 관점에서 중요한 의미를 가진다.
4-2 시나리오별 Risk Index 비교
자율주행차량과 운전자의 혼재 환경 간 위험 수준 차이를 분석하기 위해 Risk Index 분포를 비교하였다. 비교 결과는 그림 5와 같다.
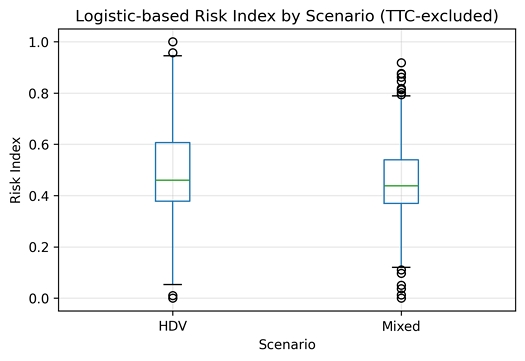
Comparison of risk index distribution between autonomous vehicle operation environments and mixed operation environments
그림 5에서 나타난 바와 같이 두 시나리오의 중앙값은 약 0.45 수준으로 유사하게 나타났으며 전체적인 분포 형태에서도 큰 차이는 관찰되지 않았다. 시나리오별 통계적 검정 결과는 표 2와 같다.
Statistical test results for scenario comparison
HDV 100% 시나리오의 평균 Risk Index는 0.490, 혼재 시나리오의 평균 Risk Index는 0.453으로 나타났다. 독립표본 t-검정에서는 두 집단의 평균 차이가 통계적으로 유의하였으나(p=0.0219), Mann–Whitney U 검정에서는 전체 분포의 차이가 통계적으로 유의하지 않았다(p=0.0627).
효과 크기는 Cohen’s d=0.206, rank-biserial correlation=0.099로 나타나 두 시나리오 간 차이의 실질적 크기는 작은 수준으로 평가되었다. 따라서 혼재 환경이 위험 수준을 일관되게 증가시키거나 감소시킨다고 단정하기보다는, 평균 수준에서 제한적인 차이가 관찰되었으나 전체 분포의 차이는 명확하지 않은 것으로 해석하였다.
4-3 Risk Index 모델 성능 분석
TTC 포함 기준 모델과 TTC 제외 제안 모델의 성능을 비교하였다. TTC 포함 기준 모델은 TTC_inv, 상대속도(ΔS), 제동 부족 상태(BrakeInsuff), 상호작용 항(ΔS × BrakeInsuff)을 입력 변수로 사용하였으며, TTC 제외 제안 모델은 TTC_inv를 제외하고 차량 간 상호작용 변수만을 입력 변수로 사용하였다. 비교 결과는 표 3과 같다.
Performance comparison of logistic regression models with and without TTC
표 3의 분석 결과, TTC 포함 기준 모델은 ROC-AUC 0.991, F1-score 0.918로 매우 높은 성능을 보였다. 반면 TTC 제외 제안 모델은 ROC-AUC 0.790, F1-score 0.736으로 기준 모델보다 낮은 성능을 보였다. 이는 TTC가 RiskTarget 정의에 직접적으로 활용된 변수이므로, 이를 입력 변수로 포함할 경우 위험 상태 분류 성능이 크게 향상될 수 있음을 의미한다. 그러나 TTC 제외 제안 모델도 상대속도, 제동 부족 상태, 상호작용 항만으로 사전에 정의된 위험 상태를 일정 수준 재구성하였다. 다만 RiskTarget의 정의 조건과 입력 변수 간 부분적 연관성이 존재하므로, ROC-AUC 0.790을 독립적인 실제 사고 위험에 대한 예측 성능으로 해석하는 데에는 주의가 필요하다. 따라서 제안 모델의 의의는 TTC 포함 모델을 성능적으로 대체하는 데 있기보다, TTC 입력 의존성을 완화하고 차량 간 상호작용 기반의 설명 가능한 Risk Index 산출 구조를 제시했다는 점에 있다.
다음으로 TTC 제외 조건에서 모델 구조에 따른 성능 차이를 확인하기 위해 Logistic Regression 기반 Risk Index 모델과 Random Forest 모델의 성능을 동일한 입력 변수 기준으로 비교하였다. 두 모델 모두 상대속도(ΔS), 제동 부족 상태(BrakeInsuff), 상호작용 항(ΔS × BrakeInsuff)을 입력 변수로 사용하였으며, 성능 평가는 학습 데이터와 테스트 데이터를 7:3으로 분할한 단일 테스트셋 기준으로 수행하였다. 비교 결과는 표 4와 같다.
Model performance comparison based on the same input variables
표 4의 분석 결과, Random Forest는 ROC-AUC 0.822, F1-score 0.815로 Logistic Regression 기반 Risk Index 모델의 ROC-AUC 0.790, F1-score 0.736보다 높은 예측 성능을 보였다. 이는 Random Forest가 변수 간 비선형 관계와 복합적인 상호작용을 효과적으로 학습할 수 있기 때문으로 해석된다. 그러나 본 논문의 목적은 단순히 위험 상태를 가장 높은 정확도로 분류하는 데 있지 않고, 차량 간 상호작용 변수가 위험 증가에 어떻게 기여하는지를 설명 가능한 Risk Index로 구조화하는 데 있다. 이러한 관점에서 Logistic Regression은 각 변수의 계수와 Odds Ratio를 통해 상대속도, 제동 부족 상태, 상호작용 항이 위험 상태에 미치는 방향과 크기를 직접 해석할 수 있다는 장점을 가진다. 또한 산출된 선형 점수를 0~1 범위의 연속형 Risk Index로 변환하기 용이하다는 점에서 본 논문의 목적에 부합한다.
따라서 Random Forest는 예측 성능의 비교 기준이 되는 참조 모델로 활용하였으며, Logistic Regression은 설명 가능한 위험지수 생성을 위한 최종 산출 모델로 채택하였다. 이러한 모델 선택의 타당성은 표 5의 로지스틱 회귀 계수와 Odds Ratio를 통해 구체적으로 확인할 수 있다.
Logistic regression coefficients for risk index
동일한 3개 입력 변수인 상대속도(ΔS), 제동 부족 상태(BrakeInsuff), 상호작용 항(ΔS × BrakeInsuff)을 사용한 Random Forest 모델의 5-fold 교차검증 결과, fold별 ROC-AUC는 각각 0.781, 0.732, 0.848, 0.821, 0.852로 나타났으며, 평균 ROC-AUC는 0.807, 표준편차는 0.045였다.
표 5의 로지스틱 회귀분석 결과, 모든 변수는 양(+)의 계수를 보여 상대속도, 제동 부족 상태, 그리고 두 변수의 상호작용이 증가할수록 위험 상태에 속할 가능성이 높아지는 것으로 나타났다. Odds Ratio를 기준으로 살펴보면, 상대속도(ΔS)가 증가할 경우 위험 상태가 될 오즈는 약 8.01배 증가하며, 정규화된 제동 부족 상태(BrakeInsuff)가 1단위 증가할 경우 위험 상태에 속할 Odds Ratio는 약 10.11배 증가하는 것으로 나타났다. 또한 상대속도와 제동 부족의 상호작용 변수(ΔS × BrakeInsuff)의 Odds Ratio는 4.16으로 나타나, 속도 차이가 크고 제동이 충분하지 않은 상황에서 위험이 추가적으로 증폭될 수 있음을 의미한다. 따라서 Risk Index는 개별 변수의 영향뿐만 아니라 차량 간 상호작용에 따른 위험 증가 구조를 설명할 수 있는 모델로 해석된다.
따라서 제안한 Risk Index 모델은 TTC 포함 기준 모델보다 분류 성능은 낮지만, 차량 간 상호작용 변수만으로 설명 가능한 위험지수를 구성할 수 있다는 점에서 의의를 가진다.
4-4 SHAP 기반 변수 중요도 분석
그림 6과 표 6은 동일 입력 변수 기반 Random Forest 참조 모델을 대상으로 SHAP 분석을 수행한 결과이다. 본 분석은 최종 Risk Index를 산출하는 Logistic Regression 모델을 직접 설명하기 위한 것이 아니라, 동일 입력 변수 조건에서 Random Forest가 포착한 변수별 기여도와 비선형적 패턴을 보조적으로 확인하기 위해 수행하였다.
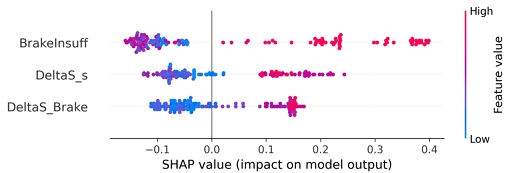
SHAP summary plot based on the same input variables
SHAP feature importance ranking based on the same input variables
분석 결과, BrakeInsuff가 가장 높은 평균 절대 SHAP 값을 보이는 핵심 변수로 확인되었으며, 이는 제동 부족 상태가 위험 판단에 가장 큰 영향을 미침을 의미한다. 또한 상대속도(ΔS)와 상호작용 변수(ΔS × BrakeInsuff)도 주요 변수로 나타났으며, 이는 차량 간 동적 상호작용이 위험 형성 과정에 중요한 영향을 미친다는 점을 보여준다.
다만 ΔS × BrakeInsuff는 독립적으로 측정된 변수가 아니라 상대속도와 제동 부족 상태를 곱하여 생성한 파생 변수이다. 따라서 세 입력 변수 간에는 구조적 연관성이 존재하며, SHAP 중요도에는 동일한 위험 기여가 여러 변수에 분산되어 나타날 수 있다. 이에 상호작용 항의 SHAP 값을 독립적인 상호작용 효과의 절대적 크기로 해석하지 않고, 변수 결합 구조가 Random Forest의 위험 판단에 관여한다는 보조적 결과로 제한하여 해석하였다.
4-5 PDP 기반 비선형 영향 분석
그림 7과 그림 8은 동일 입력 변수 기반 Random Forest 참조 모델을 대상으로 수행한 PDP 분석 결과이다. 해당 결과는 Logistic Regression 기반 Risk Index의 직접적인 변화 구조가 아니라, 동일 입력 변수 조건에서 Random Forest가 학습한 비선형적 영향 패턴을 보조적으로 보여준다.
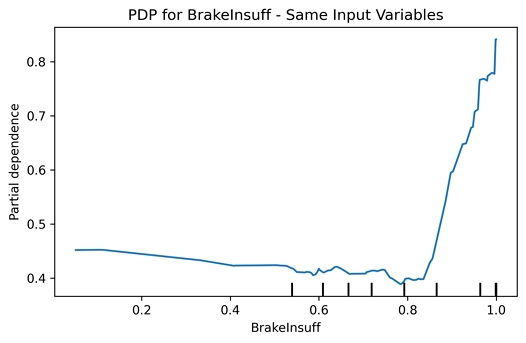
PDP for brake insufficiency (BrakeInsuff)
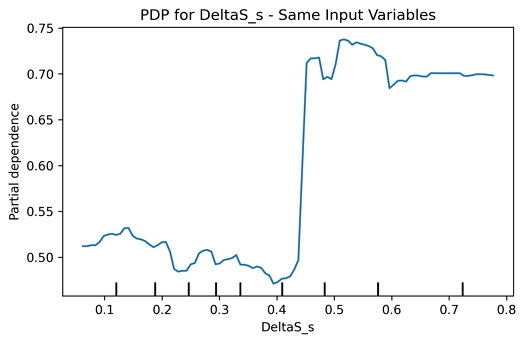
PDP for relative speed (ΔS)
Random Forest 참조 모델의 PDP 결과에서 BrakeInsuff는 약 0.85 부근 이후, ΔS는 약 0.45 부근 이후 위험 클래스 예측 확률이 증가하는 경향을 보였다. 다만 이 값은 통계적으로 추정된 절대적 임계값이 아니라, 테스트 데이터와 설정된 PDP 그리드에서 관찰된 근사적 구간이다. 따라서 해당 결과는 Logistic Regression 기반 Risk Index 자체의 임계점이 아니라 Random Forest 참조 모델에서 나타난 비선형적 패턴으로 해석하였다.
4-6 종합 해석
TTC를 입력 변수에서 제외한 Risk Index 모델은 TTC 포함 기준 모델에 비해 분류 성능은 낮았으나, 차량 간 상호작용 변수만으로도 일정 수준의 위험 분류 성능을 확보하였다. 특히 제동 부족 상태와 상대속도의 결합 효과가 위험 판단의 핵심 구조로 확인되었으며, 이는 기존 TTC 중심 단일 지표 기반 접근의 한계를 보완하는 결과로 해석된다[1],[2].
또한 Random Forest 참조 모델에 대한 SHAP 및 PDP 분석에서는 제동 부족 상태와 상대속도가 주요 변수로 나타났으며, 동일 입력 변수에서 비선형적 영향 패턴이 존재할 가능성을 보조적으로 확인하였다. 다만 이러한 결과는 Logistic Regression 기반 Risk Index의 직접적인 작동 방식이 아니라 참조 모델에서 관찰된 결과로 해석할 필요가 있다.
Ⅴ. 결 론
본 연구는 자율주행차와 운전자 차량이 혼재되는 교통 상황에서 차량 간 상호작용에 기반한 교통 위험을 설명 가능한 Risk Index로 재구성하였다. 이를 위해 TTC는 위험 상태를 정의하는 기준으로 활용하되, 실제 모델 입력 변수에서는 제외하였으며, 상대속도(ΔS), 제동 부족 상태(BrakeInsuff), 그리고 두 변수의 상호작용 항을 기반으로 Logistic Regression 기반 Risk Index를 설계하였다.
분석 결과, TTC를 입력 변수로 포함한 기준 모델이 가장 높은 분류 성능을 보였으나, TTC를 제외한 제안 모델도 상대속도, 제동 부족 상태, 상호작용 항만으로 ROC-AUC 0.790, F1-score 0.736 수준의 위험 분류 성능을 확보하였다. 이는 TTC가 위험 상태 정의에 중요한 기준 변수임을 보여주는 동시에, TTC 입력에 전적으로 의존하지 않고도 차량 간 상호작용 변수만으로 설명 가능한 위험지수를 구성할 수 있음을 시사한다. 또한 SHAP 및 PDP 분석 결과, 제동 부족 상태와 상대속도가 위험 판단의 주요 요인으로 확인되었으며, 두 변수의 결합 효과가 위험 수준 증가에 중요한 역할을 하는 것으로 나타났다.
본 연구의 핵심 기여는 교통 위험을 단순한 예측 결과가 아니라 디지털 환경에서 생성·해석·전달 가능한 정보 콘텐츠로 확장했다는 점에 있다. 제안된 Risk Index는 차량 단위의 위험 인지와 교통 운영 수준의 위험 모니터링을 연결하는 정보 단위로 활용될 수 있으며, 위험 수준뿐만 아니라 위험 발생 요인을 함께 제공할 수 있다는 점에서 설명 가능한 디지털 위험 정보 콘텐츠로서의 활용 가능성을 가진다. 특히, TTC 중심의 임계값 기반 위험 판단을 차량 간 상호작용 변수 기반의 설명 가능한 위험지수 구조로 재구성했다는 점에서 학술적 의의를 가진다. 이는 교통 위험을 단순한 분류 결과가 아니라, 위험 수준과 발생 요인을 함께 제공하는 해석 가능한 정보 단위로 확장했다는 점에서 기존 연구와 차별화된다.
다만 본 연구의 한계는 다음과 같다. 첫째, 분석 데이터가 시뮬레이션 기반 상충 사례에 의존하고 있어 실제 도로 환경에서 나타나는 운전자 반응, 교통류 변화, 기상 조건, 도로 기하구조의 영향을 충분히 반영하지 못하였다. 둘째, 분석 대상이 특정 구간과 제한된 시나리오에 기반하고 있어 다양한 도시부 도로, 교차로, 고속도로 환경으로 일반화하는 데 한계가 있다. 또한 자율주행차를 Level 3∼5로 세분화하거나 CACC 기능을 별도로 구현하지 않고, 보수적·공격적 운전 행태 파라미터로 단순화하였다는 한계가 있다. 셋째, 실도로 자율주행차 주행 데이터, V2X 기반 실시간 데이터, 교통 운영센터의 실제 관측 데이터를 활용한 검증을 수행하지 못하였다. 따라서 제안된 Risk Index의 실제 적용 가능성을 확인하기 위해서는 실도로 기반의 추가 검증이 필요하다. 넷째, RiskTarget의 일부 정의 조건에 상대속도와 제동 강도가 포함되고, 제안 모델의 입력 변수도 이들 변수에서 도출되므로 레이블 정의와 입력 변수 간 부분적인 구조적 연관성이 존재한다. 이에 본 연구의 분류 성능은 독립적인 실제 사고 위험 예측성능이라기보다, 정의된 위험 상태를 차량 상호작용 변수로 재구성한 결과로 해석할 필요가 있다. 향후에는 실사고·준사고 자료, 전문가 위험평가 또는 입력 변수와 독립적인 외부 안전 지표를 활용하여 제안된 Risk Index의 외적 타당성을 검증할 필요가 있다.
향후 연구에서는 실제 자율주행차 주행 데이터, V2X 통신 데이터, 실시간 교통 운영 데이터를 결합하여 Risk Index의 예측 성능과 적용 가능성을 검증할 필요가 있다. 또한 디지털 트윈 기반 교통 시뮬레이션 환경에서 자율주행차 혼재율, 교통량, 도로 조건, 기상 조건 등을 다양하게 반영한 시나리오 분석을 수행함으로써 제안 모델의 일반화 가능성을 높일 필요가 있다. 나아가 Risk Index를 실시간 위험 경고, 자율주행 의사결정 지원, 교통 운영센터의 위험 모니터링 API와 연계하는 실증 연구가 이루어진다면, 본 연구에서 제안한 위험지수는 향후 디지털 교통 안전 서비스의 핵심 정보 콘텐츠로 확장될 수 있을 것이다.
Acknowledgments
본 연구는 경찰청 및 과학치안진흥센터의 연구비 지원을 받아 수행하였다(RS-2023-00238253, 실도로 기반 Lv.4 자율주행차량 운전능력 평가기술 개발(2단계)).
References
- J. C. Hayward, “Near-Miss Determination Through Use of a Scale of Danger,” Highway Research Record, No. 384, pp. 24-35, 1972.
-
D. Gettman and L. Head, “Surrogate Safety Measures from Traffic Simulation Models,” Transportation Research Record, Vol. 1840, No. 1, pp. 104-115, 2003.
[https://doi.org/10.3141/1840-12]

-
A. Papadoulis, M. Quddus, and M. Imprialou, “Evaluating the Safety Impact of Connected and Autonomous Vehicles on Motorways,” Accident Analysis & Prevention, Vol. 124, pp. 12-22, 2019.
[https://doi.org/10.1016/j.aap.2018.12.019]
-
M. M. Morando, Q. Tian, L. T. Troung, and H. L. Vu, “Studying the Safety Impact of Autonomous Vehicles Using Simulation-Based Surrogate Safety Measures,” Journal of Advanced Transportation, Vol. 2018, 6135183, 2018.
[https://doi.org/10.1155/2018/6135183]
-
D. Lord and F. Mannering, “The Statistical Analysis of Crash-Frequency Data: A Review and Assessment of Methodological Alternatives,” Transportation Research Part A: Policy and Practice, Vol. 44, No. 5, pp. 291-305, 2010.
[https://doi.org/10.1016/j.tra.2010.02.001]
-
C. Xu, W. Wang, and P. Liu, “A Genetic Programming Model for Real-Time Crash Prediction on Freeways,” IEEE Transactions on Intelligent Transportation Systems, Vol. 14, No. 2, pp. 574-586, June 2013.
[https://doi.org/10.1109/TITS.2012.2226240]
-
S. Lundberg and S.-I. Lee, “A Unified Approach to Interpreting Model Predictions,” in Advances in Neural Information Processing Systems (NeurIPS), pp. 4765-4774, 2017.
[https://doi.org/10.48550/arXiv.1705.07874]
-
A. B. Arrieta, N. Díaz-Rodríguez, J. Del Ser, A. Bennetot, S. Tabik, A. Barbado, ... and F. Herrera, “Explainable Artificial Intelligence (XAI): Concepts, Taxonomies, Opportunities and Challenges toward Responsible AI,” Information Fusion, Vol. 58, pp. 82-115, 2020.
[https://doi.org/10.1016/j.inffus.2019.12.012]
- C. Molnar, Interpretable Machine Learning, 2nd Ed. Morrisville, NC: Lulu.com, 2022.
저자소개
2016년:아주대학교 교통·ITS 대학원 석사 (공학석사)
2014년~2016년: ㈜싸인텔레콤
2016년~2021년: ㈜한국정보기술
2021년~2023년: ㈜와이어블
2024년~현 재: ㈜오스코
2025년~현 재: 광운대학교 경영정보학과 박사과정
※관심분야:스마트시티, 설명가능한 인공지능, 데이터 분석 등
1997년:명지대학교 대학원 석사 (공학석사)
2023년:명지대학교 대학원 (교통공학과) (공학박사-대중교통계획)
2014년~2018년: ㈜혜인이엔씨
2018년~2023년: 경기도청
2023년~현 재: 명지대학교 첨단교통운영시스템연구센터 연구교수
※관심분야:스마트 모빌리티, 모빌리티 데이터 콘텐츠, 위험 예측 모델링 등
1999년:명지대학교 교통관광대학원 (공학석사)
2016년:명지대학교 대학원 (교통공학과) (공학박사-교통데이터분석)
2001년 3월~2004년 4월: 도로교통공단
2005년 12월~2011년 12월: 다수 ITS 관련 민간기업
2016년 9월~2018년 4월: (재)한국산업관계연구원 교통센터
2019년 3월~현 재: 명지대학교 첨단교통운영시스템연구센터 연구교수
※관심분야:가상현실(Virtual Reality), AI 기반 생성형 콘텐츠(AI-based Generative Content) 등