이동체 추정궤적 불확실성 감소를 위한 CCTV 추가 배치 최적화 기법
Copyright ⓒ 2026 The Digital Contents Society
This is an Open Access article distributed under the terms of the Creative Commons Attribution Non-CommercialLicense(http://creativecommons.org/licenses/by-nc/3.0/) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
초록
AI 기술의 발달로 CCTV 기반 이동체 위치 및 궤적 정보의 활용성이 스마트시티 및 도시 안전 분야에서 증가하고 있다. 특히 이동체 위치 및 궤적 정보는 이상행동 탐지, 군중 안전관리, 범죄 예방과 같은 관련 서비스의 핵심 데이터로 활용될 수 있기 때문에 이동체 궤적을 보다 정확하게 추적할 수 있는 감지 환경이 중요하다. 따라서 본 연구에서는 경로 모호도(Path Ambiguity)와 경로 단절도(Path Discontinuity)를 정의하고, 이를 동시에 최소화하는 Greedy 기반 CCTV 최적 배치 알고리즘을 제안하였다. 제안한 알고리즘은 Grid 네트워크, Sioux Falls 네트워크 및 실제 사례 지역인 인덕원 일대를 대상으로 평가하였다. 실험 결과, 제안한 방법은 테스트베드 지역에서 Random 및 MCLP 기반 방법 대비 경로 엔트로피 감소량 측면에서 소폭 개선되어 실제 환경에서도 이동체의 연속 감지 가능성 및 경로 불확실성 감소의 가능성을 확인하였다.
Abstract
With the advancement of AI technologies, CCTV-based collection of object location and trajectory information has become increasingly important in smart city and urban safety applications. Trajectory information can be utilized for abnormal behavior detection, crowd safety management, and crime prevention. Therefore, it is essential to construct an effective CCTV sensing environment. This study proposes a Greedy-based optimal CCTV placement algorithm that minimizes Path Ambiguity and Path Discontinuity to reduce trajectory uncertainty and improve sensing continuity. Simulation experiments were conducted on Grid and Sioux Falls networks as well as a real-world testbed in the Indeogwon area. Experimental results demonstrated that the proposed method slightly outperformed Random and MCLP-based approaches in terms of path entropy reduction in the testbed area, indicating its potential to enhance continuous object detection and reduce trajectory uncertainty in real-world environments.
Keywords:
CCTV Placement, Path Ambiguity, Path Discontinuity, K-Shortest Paths, Object Trajectory키워드:
CCTV 추가 배치, 경로 모호도, 경로 단절도, K-최단 경로, 이동체 궤적Ⅰ. 서 론
오늘날 CCTV는 단순 영상 감시 수준을 넘어 점차 데이터분석의 기반이 되는 센서로서 그 활용 범위가 확장되고 있다. 초기에는 CCTV 영상이 주로 범죄 예방 및 사후 확인을 위한 단순 감시 수단으로 활용되었으나 영상 내 객체를 인식하고 추적하는 AI 기술의 발전에 따라 CCTV는 단순한 통계 산출을 넘어 개체 단위의 위치 및 이동 경로(궤적) 정보의 범위까지 획득하는 공간 정보 수집의 도구로서 역할이 확장되었다. CCTV에서 추출된 이동체의 궤적은 도시 내 이동 흐름과 공간 활용 패턴을 분석할 수 있는 핵심 데이터로, 이상행동 탐지, 군중 안전관리, 범죄 예방, 위험 분석 등 도시 안전 및 스마트 관제를 위한 기초 데이터로 활용될 수 있어 그 중요도가 높아지고 있다.
이동체의 추정궤적은 CCTV에서 감지된 경로와 CCTV에서 감지하지 못한 구간에 대한 경로 추정을 기반으로 생성된다. 이동체는 CCTV 감지 영역 내에서만 이동하지 않기 때문에 CCTV 간 미감지구간에서는 감지된 경로를 기반으로 이동 경로를 추가적으로 추정해야 한다.
일반적으로 CCTV 설치 밀도가 높을수록 감지 가능한 영역이 증가하여 이동체 궤적을 추정하는 양이 적어지기 때문에 보다 안정적인 이동체 추정궤적 생성이 가능해질 수 있다. 그러나 CCTV는 비용과 프라이버시의 문제로 도시의 모든 곳에 설치되기 어려운 현실적 제약이 존재한다. 이에 따라 CCTV가 감지하지 못하는 미감지구간이 존재하게 되며, 이는 추정궤적의 정확도 저하 요인으로 작용할 수 있다.
특히, CCTV 미감지구간은 CCTV의 설치 위치에 의존하기 때문에 CCTV를 어디에 배치하느냐에 따라 이동체 추정궤적의 정확도가 달라질 수 있다. 따라서 이동체 추정궤적의 불확실성 감소를 위한 CCTV 위치 선정 문제에 대한 고려가 필요하다. 현실에서는 기존에 설치된 CCTV 인프라가 존재하는 상황에서 추가 배치를 결정해야 하는 경우가 일반적이므로, 이러한 환경에서도 적용할 수 있는 배치 방법론 또한 요구된다.
기존의 CCTV 위치 선정과 관련된 다수 선행 연구는 주로 방범, 교통 관리, 방재 및 환경 관리 목적의 CCTV 위치 선정에 대한 방법론을 제시하였으나 이동체의 추정궤적 불확실성 관점에서의 CCTV 배치 연구는 상대적으로 부족하였다. 이동체의 추정궤적과 관련된 센서 배치 연구는 차량번호 인식 센서(Plate Scanning)와 관련된 연구가 일부 존재하나, 이러한 연구들은 주로 특정 지점에서 이동체를 감지하거나 출발지-목적지(O-D) 통행량을 추정하고자 하였다. 이러한 연구들은 주로 특정 지점에서의 감지 여부 및 관측 효율성 향상에 초점을 두고 있어, 이동체가 실제로 어떤 경로를 통해 이동하였는지에 대한 연속적인 경로 복원이나 교차로에서 발생하는 경로 선택의 모호성 문제는 상대적으로 제한적으로 다루어졌다.
그러나 실제 이동체 추정궤적 생성에서는 CCTV 간 미감지구간이 존재하며, 해당 구간에서 이동체가 어떤 경로를 선택하였는지에 대한 불확실성이 발생할 수 있다. 특히 경로 분기점이 많은 도시 도로망 환경에서는 이러한 경로 선택의 모호성이 더욱 증가할 수 있으므로, 이동체의 연속적인 추적 가능성과 경로 불확실성을 함께 고려한 CCTV 위치 선정 방법이 필요하다.
따라서 본 연구는 이동체 추정궤적의 불확실성을 감소하기 위해 이동체의 경로 분기를 감지하고, 연속적인 이동체 감지 가능성을 고려하는 CCTV 위치 배치 기법을 제안한다. 이를 위해 경로 모호도와 경로 단절도 개념을 제시하고, 이를 기반으로 경로 모호도와 경로 단절도를 최소화하는 CCTV 배치 최적화 알고리즘을 제시한다. 따라서, 복수의 경로 후보 발생 가능성과 궤적을 연속적으로 감지하여 추정궤적 양을 감소시키는 알고리즘을 제안한다. 제안한 알고리즘은 특정 이동체 유형이나 CCTV 장비 특성에 종속되지 않는 CCTV 배치 방법론을 목표로 하며, 이동체 추정궤적 생성에 공통적으로 적용되는 도로 네트워크와 센서 배치 문제를 중심으로 설계되었다.
알고리즘의 성능은 교통 네트워크 벤치마크 시뮬레이션을 기반으로 검증한다. 나아가 기존 CCTV 인프라가 존재하는 실제 환경인 안양시 동안구 인덕원 일대에 적용하여, 제안 알고리즘이 추가 배치 상황에서도 이동체 추정궤적의 불확실성 감소에 활용될 가능성을 확인한다.
Ⅱ. 선행 연구 및 연구 필요성
2-1 CCTV 및 센서 배치 관련 선행 연구
선행 연구들은 주로 CCTV의 설치 목적에 따라 CCTV 설치 위치를 최적화하는 방법들에 관해 연구하였다. 그중에서도 방범 목적의 CCTV 배치에 관한 연구가 많이 이루어졌으며, 공간을 네트워크 모델로 치환하거나 격자로 치환하여 이진정수법, 머신러닝, MCLP(Maximal Covering Location Problem), 설문조사 등의 방법을 적용한 연구가 진행되었다.
Gaylon et al.은 방범 목적의 CCTV 배치를 위해 도로를 네트워크로 모델링한 후, 이진 정수계획법(Binary Integer Programming, BIP)을 활용하여 교차로 중 가능한 설치 후보 위치를 선정하고, 이후 제안 알고리즘을 통해 각 카메라의 최적 방향각을 결정하는 2단계 접근법을 적용하였다[1]. Choi et al.은 민원, CCTV 설치 지점, 범죄 발생 지점 등의 정보를 기반으로 머신러닝 기반 범죄 예측 모델과 MCLP 공간 최적화 모델을 기반으로 배치 결과를 비교하는 연구를 진행하였다[2]. Park et al.은 주민들에게 설문조사를 진행하고, 이를 기반으로 진주시 대학가 주변의 범죄 위험 구역을 분석하여 CPTED(Crime Prevention Through Environmental Design) 목적의 CCTV, 그림자 조명(고보라이트) 등 안전 시설물의 설치 위치를 제안하였다[3]. Boldt et al.은 범죄 예방 목적의 CCTV를 설치하기 위해 범죄 핫스팟을 분석하는 방법으로 범죄 핫스팟 간의 관계를 그래프 구조로 모델링하고, 이를 기반으로 공간적 패턴을 분석하는 GraphTrace를 제시하였다[4]. Moon은 전문가 설문을 기반으로 CCTV 설치 고려 기준에 대한 설문을 진행하고, 예상도주로(교차로, 전철역 등)를 포함한 23개의 세부 항목들에 대한 상대적 중요도를 비교하였으며, Cho et al.은 선행연구 및 전문가 설문을 기반으로 방범 CCTV 설치위치를 평가하는 지표를 개발하였다[5],[6].
교통관리 목적의 CCTV 설치 위치 최적화 모델은 네트워크 모델을 기반으로 출발지에서 목적지로의 이동체의 교통량을 추정하기 위해 출발지-목적지(Origin-Destination, O-D) 기반 다목적 최적화 방법을 활용하였다.
Lu et al.은 Logit 모델 기반 다량의 차량 교통량 데이터를 수집할 수 있는 CCTV 위치 선정 알고리즘을 제안하였다[7]. 해당 논문은 교차로를 CCTV 설치 위치 후보로 선정하고 출발지-목적지(O-D)의 k-Shortest path를 생성, Logit 모델을 이용하여 짧은 거리일수록 차량이 선택할 확률을 높이고 이를 점수화하여 CCTV 위치를 선정하였다. Li et al.은 교통 단속 및 관리 목적의 카메라 배치를 다목적 최적화 문제를 교차로를 설치 후보군 위치로 선정하여 연구를 수행하였다[8]. 해당 연구는 주요 신호 교차로, 사고 다발 지점, 교통위반 다발 지점을 배치 후보로 고려하며, 평균 교통량, 교통사고 빈도, 교통위반 빈도를 반영한 감시 커버리지를 극대화하는 모델을 제안하였다.
방재·환경관리 목적 CCTV 위치 선정은 최근에 연구가 시작된 주제로, 방재 및 환경관리를 위한 감시 및 데이터 수집 목적의 CCTV 위치 선정을 진행하였다.
Shi et al.은 산불 감시를 위해 화재 위험도 맵(WHP), 지형 고도(DEM), 인구 밀도 기반 화재 위험 최소화를 목적으로 이진 정수 계획법을 이용하여 CCTV 위치를 선정하는 CCTV 위치 선정 알고리즘을 개발하였다[9]. Choi and Cheong은 미세먼지 감지를 위한 최적의 CCTV 위치를 선정하기 위해 Fuzzy AHP를 활용하여 전문가들로 하여금 CCTV 위치 선정에 필요한 변수들의 상대적 중요도를 평가받고 이를 이용하여 CCTV의 위치를 선정하였다[10].
이동체 추정궤적과 관련된 CCTV 위치 선정 연구는 다른 목적의 CCTV 배치 연구에 비해 상대적으로 제한적으로 이어져 왔다. 이동체 추정궤적과 관련된 센서 위치 선정 연구의 경우, 차량번호 인식 센서(Plate Scanning)과 관련된 연구가 일부 존재하며 네트워크 및 출발지-목적지(O-D)를 이용하여 이동체 추정궤적 생성이 가능한 차량번호 인식판 위치 선정에 관심을 두었다.
Chiou et al.은 유전 알고리즘 기반 출발지-목적지(O-D)의 추정 정확도를 향상시키기 위해 차량번호 인식 범위와 경로 상에서의 차량 인식 확률을 고려하는 차량번호 인식 센서의 배치 방법을 제안하였다[11]. 또한 Gör and Karakaya는 도로 네트워크 모델 기반 자동 차량번호 인식 시스템의 배치 방법을 제안하였으며, 차량 재식별 가능성과 도로 감시율을 향상을 목표로 실제 도시 사례에 적용하여 그 효과를 분석하였다[12].
앞선 선행연구들은 각 목적에 맞추어 감지 범위를 최대화하거나 감지량을 최대화하는 등의 목적으로 CCTV 배치를 최적화하였으며, 이동체 추정궤적 생성 및 연속 추적 관점에서의 CCTV 배치 연구는 제한적으로 이루어졌다.
2-2 경로 선택 및 이동체 추적 관련 선행 연구
기존의 경로 선택 연구들에서는 주로 보행자, 자전거 운전자와 같은 이동체의 경로 선택 방법에 대해 연구하였다. 이들 연구들은 경로 선택에 영향을 미치는 요인으로 회전, 경로 길이, 경로의 안전성, 편안함 등의 여러 요인이 복합적으로 작용한다는 점을 밝혔다. 그 중에서도 일부 이동체 경로 선택 연구에서는 교차로에서의 회전 및 방향 선택이 이동체의 경로 선택과 밀접한 연관을 가질 수 있음을 언급하였다.
Sevtsuk and Basu은 이동체의 경로 선택에 있어 경로 길이와 회전, 즉 교차로에서의 경로 선택 방향이 영향을 미친다는 점을 샌프란시스코 GPS 궤적을 통해 규명하였다[13]. Ti et al.은 보행자의 경로 선택 연구를 진행하며, 다른 경로와의 상대적 길이 및 교차로의 수 및 진행 방향 변경 등의 요소가 경로 선택에 영향을 미침을 확인하였다[14].
카메라 기반 이동체 추적 관련 선행 연구에서는 다수의 카메라 기반 이동체 추적 관련 논문에서는 카메라 간의 연속 추적이 가능할수록 이동체 추적에 기반이 되는 동일객체 식별에 도움을 줄 수 있음을 제시하였다. 그러나 이러한 연구들은 주로 이동체 추적 및 동일객체 식별 문제 자체에 초점을 두고 있으며, 이를 고려한 CCTV 배치 연구로까지는 상대적으로 제한적으로 확장되었다.
이동체 궤적 추정 예측과 관련한 다수 논문들은 카메라의 위치의 중요성 및 카메라 간의 토폴로지가 이동체 추적에 있어 중요하다는 점을 시사하였다[15]-[18]. Huang et al., Mendes et al., Jiangl et al., Nam et al. 모두 이동체가 카메라에서 감지된 이동체의 최초 감지 시간 및 최후 감지 시간을 기반으로 다른 카메라의 이동체의 최초 감지 시간 및 최후 감지 시간과 연계하여 동일객체 식별률을 높이는 연구를 진행하였다. 이러한 카메라 간 위상 관계는 카메라의 실제 설치 위치에 의해 결정되므로, 카메라의 공간적 배치 구조는 이동체 추적 성능과 밀접한 관련을 가질 가능성을 시사한다.
이와 같이 기존 연구들은 교차로에서의 경로 분기와 카메라 간 연속 감지가 각각 이동체의 경로 선택 및 추적 성능과 관련됨을 제시하였다. 그러나 이러한 연구들은 주로 경로 선택 또는 이동체 추적 문제를 개별적으로 다루고 있으며, CCTV 기반 이동체 추정궤적 생성 과정에서 발생하는 경로 추정 불확실성과 연계하여 통합적으로 분석한 연구는 상대적으로 제한적이었다.
2-3 연구 필요성
기존의 CCTV 위치 선정 연구는 방범, 교통 관리, 방재 및 환경 관리 등 다양한 목적에 따라 연구되었다. 그러나 이러한 연구들은 목적의 차이에도 불구하고, 대부분 감시 범위 확대 또는 감지효율성 향상을 중심으로 CCTV 배치를 수행하였다.
그러나 이동체 추정궤적 생성 관점에서는 단순히 이동체를 많이 감지하는 것만으로는 실제 이동 경로를 추정하는데 한계가 존재할 수 있다. 커버리지 기반 센서 배치 방법에서 동일한 감시 범위를 확보하더라도, 교차로와 같은 분기 구간에서의 감지 여부에 따라 이동체의 실제 경로를 추정할 수 있는 경우가 크게 달라지기 때문이다. 특히 CCTV 간 미감지구간이 존재하는 환경에서는 이동체의 경로 선택에 대한 불확실성이 발생할 수 있으며, 이러한 불확실성은 이동체 추정궤적의 정확도를 저하시키는 요인으로 작용할 수 있다. 따라서, 이동체의 경로 선택 가능성과 연속적인 감지 가능성을 함께 고려한 CCTV 배치 환경이 필요하다.
본 연구에서 다루는 이동체 추정궤적은 CCTV에서 감지된 이동체 궤적을 기반으로 CCTV가 감지하지 못하는 미감지 구간의 궤적을 추정하여 생성한다. 이러한 과정에서 추정궤적의 불확실성은 교차로에서 발생하는 경로 분기와 카메라 간 장시간 미감지 구간으로 인해 증가할 수 있다. 교차로에서는 동일한 감지 결과에 대해 복수의 후보 경로가 생성될 수 있으며, 장시간의 미감지 구간은 이동체의 연속적인 추적 및 동일객체 식별을 어렵게 만들 수 있다. 이에 본 연구에서는 교차로에서의 경로 분기 가능성과 카메라 간 감지 연속성에 주목하였고, 이를 각각 경로 모호도와 경로 단절도로 정의하였다. 따라서 본 연구에서는 이러한 두 가지 불확실성 발생 메커니즘을 기반으로 CCTV 배치 최적화를 수행하고자 한다.
이동체 추정궤적과 관련된 연구로 차량번호 인식 센서를 이용한 일부 논문들이 존재하나 해당 논문들은 특정 지점에서의 이동체 감지 및 통행량 추정에 초점을 두고 있어 이동체의 연속적인 경로 감지나 교차로에서 발생하는 경로 선택의 모호성 문제는 상대적으로 제한적으로 고려되었다.
이에 본 연구에서는 이동체 추정궤적의 불확실성을 고려한 새로운 CCTV 위치 선정 방법을 제안함으로써, 기존 연구의 한계를 보완하고자 한다. 또한, 실제 도로 환경 및 기존 CCTV 설치 환경에서의 알고리즘을 적용함으로써 이론적 환경 뿐 아니라 현실에서의 적용 가능성을 확인하고자 한다.
Ⅲ. 알고리즘
본 연구에서는 도로를 그래프로 모델링하여 경로 모호도와 경로 단절도를 최소화하는 CCTV 위치 최적화 알고리즘을 제안한다. 이를 위해 도로를 네트워크 모델로 변환하는 과정이 필요하다. 도로 네트워크는 도로 구간과 여러 개의 도로 구간이 모인 교차로의 중심점으로 구성되며, 도로 네트워크(G)는 다음과 같이 표현할 수 있다: G=(V, E). 여기서 V는 교차로 집합, E는 도로 구간(엣지) 집합을 의미한다. 각 엣지 (i,j)∈E에는 길이를 나타내는 가중치 wi,j가 부여된다. 본 연구에서는 단순화를 위해 격자 네트워크에서는 모든 엣지의 가중치를 동일하게 설정하였으며, Sioux Falls 네트워크에서는 노드 간 좌표 기반 유클리드 거리를 가중치로 사용하였다. 사례 지역(Testbed)에서는 실제 도로 엣지의 실제 길이로 설정하였다.
본 연구에서는 CCTV가 설치될 수 있는 위치를 교차로 노드로 제한하여 배치를 진행한다. 다수의 교통 및 감시 목적 CCTV 배치 연구들은 교차로를 주요 설치 후보군으로 수행하였다[1],[5],[6]. 또한, 행정안전부에서 배포한 CCTV 분야의 빅데이터 분석 활용 가이드[19]에서도 CCTV의 설치 위치를 교차로로 지정하여 분석을 진행하는 방법을 제시하였다. 이는 교차로가 차량 및 보행 이동이 집중되고 다양한 이동 방향이 발생하는 공간적 결절점(Spatial Node)이기 때문이다. 본 연구에서는 이러한 교차로의 특성과 실제 CCTV 설치 및 분석 사례를 고려하여 교차로를 CCTV 설치 후보 위치로 설정하였다.
또한 제안한 알고리즘은 보행자, 차량 등 이동체 종류와 무관하게 적용할 수 있는 알고리즘이 목적으로 한다. 따라서 차량, 보행자 등 이동체 유형별 행태 특성이나 CCTV의 화각(Field of View), 방향성(Directionality), 해상도와 같은 물리적 제약은 고려하지 않고, 다양한 환경에서 공통적으로 적용 가능한 도로 네트워크 기반의 추상화된 센서 배치 문제로 모델링하였다.
CCTV는 설치된 후 전방향으로 감지할 수 있음을 가정한다. 알고리즘 초기에는 설치된 CCTV 센서의 수는 0개로 시작하며, 기존 센서 집합을 초기값으로 받아 추가 배치를 최적화하는 구조로 확장 적용 가능하다. 설치된 CCTV 집합은 S로 정의하며, S는 교차로 노드에서만 설치될 수 있기 때문에 V에 포함된다. 설치되는 센서의 개수는 CCTV를 설치하는 n개의 개수와 같기 때문에 S의 절대값은 n과 같다고 할 수 있으며, 이를 식으로 나타내면 다음과 같다.
| (1) |
이동체의 추정궤적은 실제로 이동체가 움직인 경로 위에서 추정이 되는 것이기 때문에 경로 모호도와 경로 단절도 모두 이동체가 네트워크 상에서 움직일 수 있는 모든 O-D 간의 경로 위에서 계산한다. 이동체의 이동은 그래프 위에서 움직이며, 출발지와 목적지를 이루는 출발지-목적지(O-D)로 표현할 수 있다. 출발지-목적지(O-D)의 집합은 교차로에서의 선택에 따라 경로가 달라짐으로, 출발지-목적지의 집합을 Ω로 표현할 때 Ω ⊆ V × V를 통해 정의된다. 즉, 모든 이동은 그래프의 노드 집합 V 상에서 정의된 두 지점 간의 이동으로 표현된다. 결과적으로, 본 연구에서 고려하는 이동체의 궤적은 그래프 G 상의 경로 P로 표현되며, 이는 특정 O-D(o, d)에 대한 후보 경로 집합 POD에 속하는 경로로 정의된다. 각 경로 P는 노드들의 순서열(v₁, v₂, …, vₙ)로 나타난다. 교차로에서 감지가 이루어지지 않을 경우,이동체는 연결된 여러 도로 중 어느 경로를 선택했는지 명확히 구분되지 않는다. 이러한 분기점이 누적될수록 가능한 경로 조합 수가 증가하게 되며, 이는 이동체의 추정궤적의 불확실성을 증가시키는 요인이 된다.
이동체의 경로는 앞서 정의된 네트워크의 출발지-목적지(O-D)에 의해 정의되며, 각 O-D에 대해 k-Shortest path를 이용하여 경로 집합 P를 생성한다. 각 경로 P∈POD는 다음과 같이 표현된다. P=(v1,v2,...,vn). k-Shortest path는 출발지-목적지(O-D) 간의 최단 경로를 k개 선정하는 방법으로, 본 논문에서는 k=3으로 설정하여 각 O-D 간의 최단 경로 상위 3개를 각각 선택한다. 이는 경로 모호도 및 경로 단절도의 출발지-목적지(O-D)의 값을 구할 때 활용된다.
경로 모호도(Path Ambiguity)는 이동체가 교차로에서 어떤 방향으로 이동했는지 알 수 없는 경우이다. 즉, 경로 모호도는 경로 상에서의 누적 불확실성으로 정의할 수 있다. 따라서, 이동체가 특정 경로를 따라 이동할 때, CCTV에 의해 감지되지 않은 교차로에서 발생하는 분기 선택의 경우의 수를 누적하여 경로 모호도를 정의한다. 경로 모호도는 노드 단위, 출발지-목적지 단위, 전체 네트워크 단위에서의 경로 모호도로 순차적으로 계산된다.
따라서, CCTV 미설치 노드에서는 교차로에서의 분기 수(degree)에 따라 모호도가 증가하며, CCTV가 설치된 경우 해당 교차로에서는 이동 방향이 결정되므로 모호도가 제거되는 구조를 가진다. 결과적으로, 경로 상에서 CCTV가 배치되지 않은 고차수 교차로가 많을수록 이동체의 궤적 추정 불확실성이 증가하게 된다. 노드 v에 CCTV가 설치되지 않은 경우, 이동체는 교차로의 분기 수인 deg(v)개의 인접 노드 중 하나로 이동할 수 있으며, 그 이후의 교차로에서도 CCTV가 미설치되었을 경우, 가능한 경로 조합 수는 교차로의 분기 수에 따라 연속적으로 증가하게 된다. 여기서 중요한 점은, 교차로 별로 가능한 경로는 합산이 아닌 곱으로 이루어진다는 점이다. 합산이 아닌 곱으로 이루어지는 이유는 합산으로 진행할 경우, 경로 모호도가 과소 추정될 위험이 있기 때문이다. 예를 들어 삼거리와 이어진 오거리 간의 경로 모호도를 합산으로 계산할 경우 3+5 = 8로 계산되지만, 그 안에서 실제 가능한 경로의 수는 3*5 = 15로 큰 차이를 보이게 되며, 합산으로 계산될 시 실제 경로에서 발생하는 경로 모호도를 전부 반영하지 못한다. 이에 따라 노드 v에서의 모호도는 다음과 같이 정의되며, deg(v)는 노드 v의 차수(연결된 도로 수), O(v;S)는 감지 여부(센서가 설치되면 1, 아니면 0)를 의미한다. 가능한 경로 조합 수는 교차로 수에 따라 기하급수적으로 증가할 수 있으므로, 이를 안정적으로 표현하기 위해 로그 변환을 적용하였다. 여기서 deg(v)는 노드 v에 연결된 도로(링크)의 수를 의미한다. 본 연구에서는 교차로 및 분기점을 노드로 정의하였기 때문에 모든 노드는 최소 1개 이상의 링크와 연결되어 있으며, 따라서 deg(v)=0, 즉 log(0)인 경우는 발생하지 않는다.
| (2) |
출발지-목적지 의 경로 모호도는 노드 단위 경로 모호도를 기반으로 경로 안의 노드 단위 경로 모호도를 모두 누적하여 출발지-목적지의 경로 모호도를 계산한다. 이때 출발지-목적지별로 최단 경로 3개를 선택하여 해당 경로의 경로 모호도를 각각 계산하고 이를 평균한 값이 개별 출발지-목적지의 경로 모호도 값이다. 이때, 경로 모호도는 엣지가 3개 이상 연결되어있는 삼거리 이상부터 발생한다고 정의한다.
| (3) |
이러한 출발지-목적지(O-D)의 경로 모호도를 전체 합산한 값을 전체 네트워크의 경로 모호도로 계산하며 식은 아래와 같다.
| (4) |
출발지-목적지(O-D)의 경로 모호도를 합산한 값은 전체 네트워크의 경로 모호도가 된다. 본 알고리즘에서는 이러한 전체 네트워크에서의 경로 모호도를 최소화할 수 있는 센서의 위치를 계산한다.
| (5) |
경로 단절도(Path Discontinuity)는 CCTV 간의 불연속적인 배치로 인해 이동체가 감지되지 않는 구간이 발생하는 경우를 의미한다. CCTV를 통해 이동체가 특정 지점을 통과하였음을 확인할 수 있다고 하더라도, 센서 간의 간격이 넓을수록 해당 구간에서 이동체의 실제 이동 경로는 감지되지 않기 때문에 추정궤적의 불확실성이 증가한다. 즉, CCTV 간의 간격이 길어질수록 다양한 변수들, 예컨대 이동체의 건물 진입, 우회 이동으로 인해 추정궤적의 불확실성을 증가시키는 요인이 된다.
기존 연구에서는 특정 지점에서의 감지 여부를 중심으로 센서 배치를 수행하는 경우가 많았으나, 본 연구에서는 감지 지점 간의 연결 관계에 주목한다. 즉, 이동체가 두 감지 지점 사이에서 미감지 되는 구간을 경로 단절도로 정의한다. 본 연구에서는 단절도를 단순히 물리적 거리의 문제가 아니라 이동체 추적 궤적 정확도 저하에 영향을 미치는 주요 인자로 해석한다. 경로 단절도를 계산하기 위해서는 경로 상에서 이동체가 감지되는 기준점(Observation Point)가 필요하다. 경로 P는 v1, v2, ..., vn으로 구성되어 있으며, 시작점과 센서 노드, 종료점 및 CCTV 설치 노드를 기준점으로 설정한다. 이는 경로 P에 대한 v1, vn을 포함하는 집합형태로 나타낼 수 있으며, 이를 경로 순서대로 정렬하여 정렬된 감지 노드 집합을 (u1,u2,...,um)이라 할 때 다음과 같이 식을 나타낼 수 있다. P 상에서 센서가 설치된 노드 집합 및 감지점을 정렬하는 방법에 대한 수식 정의는 다음과 같다.
| (6) |
| (7) |
| (8) |
정렬된 감지점 간의 최대 미감지거리는 d로 계산되며, 이는 uk, uk+1간의 도로 네트워크 간의 최단 거리로 계산된다. 최대 미감지거리는 경로마다 계산되므로 이를 정의하면 다음과 같다.
| (9) |
| (10) |
이를 기반으로 출발지-목적지(O-D) 간의 위 3개의 최단 경로, 즉 출발지-목적지(O-D) 간의 이동 가능 경로 집합에 대해서 경로 상에서 CCTV에 의해 감지된 지점들을 기준으로 경로를 분할하고, CCTV에 의해 감지되지 않은 구간을 길이를 계산하여 각 경로별 최대 미감지 구간의 길이를 계산한다. 각 후보 경로에 대해 가장 긴 미감지 구간의 길이를 계산하며, 동일한 출발지-목적지(O-D)의 후보 경로들에 대해 이를 평균하여 해당 출발지-목적지(O-D)의 경로 단절도로 정의한다. 만약, CCTV가 하나도 설치되지 않은 초기 상황일 경우, 감지 노드 점을 시작점, 종료점을 포함하여 다음과 같이 계산한다.
| (11) |
출발지-목적지(O-D)의 평균 경로 단절도를 모두 합산한 것이 전체 네트워크의 경로 단절도가 되며 다음과 같이 표기할 수 있다.
| (12) |
따라서 본 연구에서는 전체 네트워크에서 가장 긴 미감지 구간을 최소화하는 방향으로 센서를 배치하며 이 중 가장 큰 감소를 유도하는 노드를 선택하여 S에 추가하는 과정을 반복한다. 이는 단순히 커버리지를 확장하는 것이 아니라, 이동체 궤적의 연속성을 확보하기 위한 배치 전략이라 할 수 있다.
본 연구에서는 경로 모호도와 경로 단절도를 동시에 최소화하는 것을 목표로 한다. α,(1-α)는 경로 모호도와 경로 단절도 간의 trade-off를 조절하는 가중치이다. 또한 경로 모호도와 경로 단절도는 값의 범위가 다르기 때문에 값의 범위를 맞춰주는 과정이 필요하며, 이는 baseline 대비 상대적 감소 효과를 평가하기 위해 상대 비율 형태로 스케일링을 진행하였다.
| (13) |
| (14) |
| (15) |
경로 모호도 및 경로 단절도를 최소화하는 문제는 도로 네트워크가 많을수록 그 계산량이 급격히 올라간다. 따라서 본 연구에서는 계산량이 많은 최적화 문제에서 주로 사용하는greedy heuristic 기반 알고리즘을 적용하여 CCTV의 최적 위치를 선정한다. 초기 상태 S = ∅에서 시작하여, 각 단계에서 CCTV 설치 후보 노드 v에 CCTV를 하나씩 추가해보며 목적함수 감소량 Δ(v)를 계산하는 방법으로, 다음과 같이 표현할 수 있다.
| (16) |
앞서 언급한 언급한 목적함수 감소량 Δ(v), 즉 노드 V에 CCTV를 추가하였을 때의 이득은 다음과 같이 정의된다.
| (17) |
전체 과정을 Pseudo code로 나타내면 다음과 같다.

Pseudo code of the proposed algorithm
Ⅳ. 실험 및 결과 분석
4-1 실험 목적 및 실험 환경
본 연구에서는 제안 알고리즘의 성능을 단계적으로 검증하기 위해 단순화된 네트워크 환경, 교통 네트워크 벤치마크 환경, 실제 도시 환경으로 실험 환경을 구성하였다. 먼저 알고리즘의 기본 동작 특성과 네트워크 구조 변화에 따른 적용 가능성을 확인하기 위해 격자(Grid) 네트워크와 Sioux Falls 네트워크를 활용하였다. 기본적인 도로망 구조인 격자(Grid)를 구성하여, 가장 단순하고 이론적인 환경에서 제안 알고리즘의 기본 동작 특성을 확인하였다.
또한, 실제 교통 분야에서 많이 사용하는 교통 네트워크 벤치마크인 Sioux Falls 모델을 재구성하여 사용하였다. 이동체는 생성된 도로 네트워크 위에서 움직이기 때문에, 실제 교통 공간을 모델링하여 그 특징을 일반화한 교통 네트워크의 벤치마크를 활용하였다. 이를 통해 단순 격자 환경보다 복잡한 연결 구조와 경로 분기 특성을 가지는 교통 네트워크 환경에서도 알고리즘이 유효하게 동작하는지를 분석하였다.
Grid의 경우, Python을 이용하여 생성하였으며, Sioux Falls의 네트워크 구조를 동일하게 Python으로 구현하여 사용하였다. 기존의 Sioux Falls 모델에는 교통량 흐름 추정 및 비용 추정을 위한 시간, 비용 등의 정보가 포함되어 있으나 본 연구에서는 이를 사용하지 않기 때문에 이를 제외한 네트워크 구조만을 활용하였다.
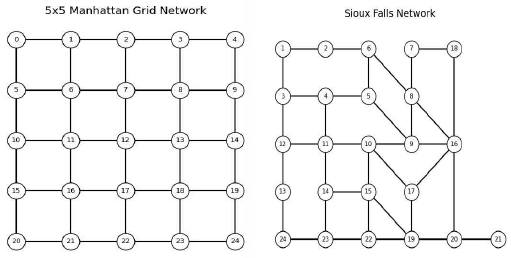
Experimental environment for algorithm evaluation: (left) 5×5 grid network, (right) reconstructed sioux falls network
실험에서 활용하는 파라미터는 설치하는 센서의 개수 n으로, 1~7개의 범위에서 변화시켜 센서 개수에 따른 경로 모호도 및 경로 단절도 감소 경향성을 분석한다. 경로 모호도와 경로 단절도 간의 가중치 α는 두 목적함수를 동등하게 반영하기 위해 0.5로 설정하였다. 또한 실제 이동체는 모든 가능한 경로를 동일하게 고려하기보다는 상대적으로 합리적인 일부 대안 경로를 중심으로 선택한다고 가정하여 k=3을 기본값으로 설정하였다. 이에 대한 영향은 4.3절에서 추가적인 민감도 분석을 통해 검토하였다.
Experimental setup and conditions
마지막으로, 안양시 인덕원역 일대를 사례 지역으로 하여 검증을 진행하여 실제 환경에서의 검증을 기반으로 알고리즘의 적용 가능성을 확인하고자 하였다. 이를 위해 도로 중심선과 CCTV 데이터를 활용하였다.
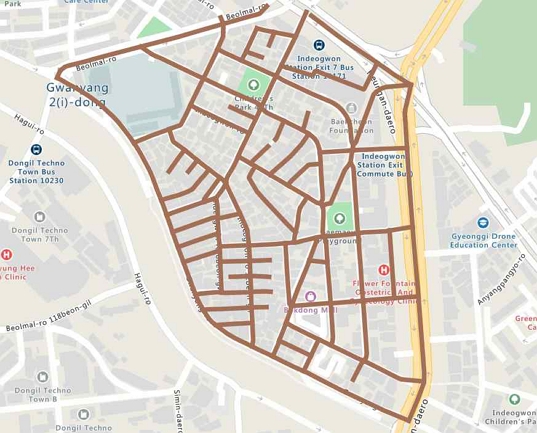
Testbed experimental environment for algorithm case study
도로중심선은 국토지리정보원의 도로중심선 데이터를 활용하였으며, 실제 도로망과 비교하여 일부 불일치 구간을 수정한 후 사용하였다. 또한, 그래프 연산을 위해 도로 중심선을 엣지 단위로 분할하여 사용하였다. CCTV는 안양시에서 제공받은 데이터를 이용하였으며, 동일 위치에 설치된 카메라들을 GIS 기반으로 통합하여 총 60개의 설치 위치를 구축하였다. 도로와 인접하지 않은 CCTV는 도로 기반 이동체 감지에 활용되기 어렵다고 판단하여 CCTV 반경 50m 이내에 도로 엣지가 존재하지 않는 CCTV는 제외하였다. 감지 범위는 행정안전부에서 배포한 CCTV 분야의 빅데이터 분석 활용 가이드[19]를 참조하여 설정하였다.
테스트베드 실험은 기존 CCTV 설치 환경에서 추가 CCTV의 배치 전략에 따라 이동체의 경로 모호도 및 경로 단절도 감소 효과의 차이를 분석하고, 제안 알고리즘의 실제 도시 환경에서의 적용 가능성을 확인하는 것을 목적으로 한다.
4-2 성능 평가 방법
본 연구에서는 이동체의 추정궤적 생성 과정에서 발생하는 경로 불확실성을 줄이고, 연속적으로 CCTV가 감지할 수 있는 것을 목적으로 한다. 이에 따라 성능 평가는 크게 경로 불확실성 감소와 연속감지 효과의 측면에서 수행하였다. 먼저, 경로 후보수 감소를 평가하기 위해 경로 엔트로피 감소량을 사용하였으며, CCTV의 연속적 추적으로 인해 실제 경로와 얼마나 유사한 궤적이 형성되는지를 평가하기 위해 경로 유사도(Path Similarity)를 사용한다. 또한, 이러한 경로 후보 감소 및 연속 감지 효과가 실제 이동 경로의 예측 가능성 향상 여부를 확인하기 위해 경로 정확도를 추가적으로 평가하였다.
Evaluation metrics
첫 번째로, 경로 엔트로피 감소량(Path Entropy Reduction)은 경로의 불확실성을 얼마나 감소시켰는지를 확인하는 지표로, 선택할 수 있는 경로의 수를 얼마나 감소시켰는지를 확인하는 지표이다. 경로 엔트로피 감소량은 CCTV 설치 전후 후보 경로 수의 엔트로피 차이를 설치 전 엔트로피로 나누어 정규화한 값으로 계산한다. 예를 들어 설치 전 가능한 경로가 10개, 설치 후 2개로 감소한 경우, (log(10)−log(2))/log(10)으로 계산된다. 1에 가까울수록 후보 경로 수가 줄어 경로 불확실성이 낮아진 상황을 의미한다.
두 번째로, 경로 유사도(Path Similarity)는 CCTV로 생성한 이동체의 추정궤적이 실제 경로와 부분적인 일치 정도를 평가하는 지표이다. 앞선 경로 엔트로피 감소량이 추정 가능한 후보를 얼마나 감소시켰는지에 비해, 경로 유사도는 실제경로와의 부분적인 일치 정도를 평가한다. 따라서 경로 유사도는 전체 경로 중 공통으로 중첩되는 엣지의 비율을 통해 계산된다.
마지막으로, 경로 정확도(Path Accuracy)는 실제 이동 경로가 추정 가능한 경로 후보군 내에 포함되는지를 평가하는 지표이다. 본 연구에서는 CCTV가 설치된 노드를 기준으로 경로를 분할한 후, 각 구간에서 가능한 최단 경로 상위 3개 중 실제 경로가 포함되었는지를 기준으로 계산된다. 즉, 추정된 경로 집합에 실제 경로가 포함되면 1, 아니면 0으로 판단한다. 경로 정확도는 각 구간별로 계산된 값을 평균하여 최종 경로 정확도로 사용한다. 즉, 본 연구에서의 경로 정확도는 단일 경로를 정확히 복원하는 성능이라기보다, 실제 경로가 추정 가능한 후보 경로 집합 내에 포함되는지를 평가하기 위한 지표이다.
본 연구에서는 CCTV 배치에 따른 이동체 추정궤적의 불확실성 감소를 평가하기 위해 가상 이동체 시뮬레이터를 구축하여 이동체 궤적 데이터를 생성하였다. 가상 이동체 시뮬레이터는 전체 출발지-목적지(O-D) 중 랜덤으로 20개의 을 선택한 후, 각 출발지-목적지(O-D)에 대한 k-Shortest path 기반의 경로 후보군을 생성한다. 이후 경로 선택 모델에 따라 이동체의 실제 경로가 선택되며, 이를 반복하여 1회당 100개의 이동체 궤적을 생성한다. 본 연구에서는 다양한 출발지-목적지(O-D) 쌍에 대한 경로 선택 특성이 반영될 수 있도록 1회 실험당 100개의 이동체를 생성하였다. 또한, 출발지-목적지(O-D)를 랜덤으로 선택하기 때문에 발생하는 무작위성의 영향을 완화하고, 통계적 결과의 안정성을 확보하기 위해 각 실험을 독립적으로 30회 수행하였다. 따라서 전체 이동체 경로는 경로 선택 시나리오 별로 총 30회를 수행해 각 3,000개의 이동체 궤적을 생성한다.
시뮬레이션에서 이동체의 경로 선택 특성을 반영하기 위해 두 가지 경로 선택 시나리오를 구성하였다. 첫 번째는 Logit 기반 경로 선택 시나리오로, 실제 이동체가 최단 경로를 선택할 확률이 가장 높지만, 최단 경로만을 선택하지 않는다는 점을 반영하였다. 이에 따라 경로 길이가 짧을수록 높은 경로 선택 확률을 부여하여 보다 거리 기반의 확률적 경로 선택 특성을 반영하고자 하였다.
Sample trajectory data of moving objects generated via scenario (sioux falls network)
두 번째는 경로 이탈(Path Deviation) 시나리오로, 일부 이동체가 최단 경로 이외의 경로를 선택할 수 있는 상황을 반영하기 위해 구성하였다. 이는 경로 선택에 따른 확률적 선택 보다는 일부 이동체의 우회 경로 선택 및 비최단 경로 선택 가능성을 고려하기 위한 것이다. 또한, 경로 이탈 시나리오는 일부 우회 경로 및 비최단 경로를 포함함에도 불구하고 전체적으로 최단 경로 선택 비율이 높게 선택되도록 하였기 때문에 확률 기반의 Logit 기반 경로 선택 시나리오에 비해 특정 후보 경로로의 집중도가 상대적으로 높게 나타날 수 있다.
제안한 알고리즘의 성능을 확인하기 위해서 비교 대상 방법으로 Random 방식과 MCLP을 이용하였다. Random 방식은 교차로 노드 중 무작위로 CCTV 위치를 선정하는 방식으로, 기본적인 기준점을 잡기 위해 선정하였다. Random 방식은 시행 횟수에 따라 그 편차가 극단적으로 나타날 수 있기 때문에, 평가 지표의 값은 랜덤 배치를 30회 수행하고 그 수치를 각 계산한 평균값을 이용하였다. MCLP는 CCTV 위치 선정 시 많이 이용하는 방법 중 하나로 앞선 선행연구들에서도 활용된 바가 있다. MCLP와의 비교를 추가함으로써, 실제 현재 CCTV 위치 선정에 제안되는 알고리즘의 이동체 추정궤적의 불확실성 감소 효과를 비교할 수 있기 때문에 비교 방법으로 선택하였다. MCLP의 감지 반경은 네트워크 내 노드 간 연결 구조를 고려하여 반경 2 이내 노드로 설정하였다.
4-3 실험 파라미터 설정
가중치 α와 k에 대한 민감도 분석을 수행하여 실제로 해당 파라미터들이 결과에 미치는 영향을 검토하여 실험에 사용할 파라미터를 선정하였다.
최단경로의 후보군 범위를 설정하는 k 값에 대한 민감도 분석을 진행하였다. k 값의 범위는 1~7로 설정하였다. 표 5의 k 값 변화에 따른 민감도 분석 결과에 따르면 Logit 및 Path Deviation 시나리오 모두에서 k가 증가할수록 경로 엔트로피 감소량, 경로 유사도 및 경로 정확도가 증가하는 경향을 보였다. 이는 더 많은 후보 경로를 고려함에 따라 실제 이동 경로가 후보 경로 집합에 포함될 가능성이 증가하기 때문으로 해석된다. 그러나 k는 성능 향상을 위한 파라미터가 아니라 이동체가 고려하는 대안 경로 집합의 범위를 나타내는 파라미터이다. 실제 이동체는 출발지와 목적지 사이의 모든 가능한 경로를 동일하게 고려하기보다는, 일부 유력한 대안 경로(choice set)를 중심으로 경로를 선택하는 것으로 알려져 있다. 또한, K-Shortest Paths의 후보 경로 수 k는 연구 목적에 따라 달라질 수 있으며 보편적인 최적값은 존재하지 않는다[20]. 따라서 본 연구에서는 후보 경로 집합의 크기를 결정하기 위한 단일 최적 k를 가정하기보다, 대표 대안 경로 집합을 구성하기 위한 실험 설정값으로 k=3을 사용하였다. 또한 민감도 분석 결과 k 값이 변화하더라도 제안 방법과 비교 방법 모두에 동일하게 적용되는 특성이며, 본 연구에서는 절대 성능보다 동일 k 조건에서의 상대 성능 차이에 초점을 두어 평가하였다.
Sensitivity analysis results of evaluation metrics with respect to the number of candidate shortest paths (k)(α = 0.5, Logit scenario, Grid and Sioux Falls networks)
가중치 α는 경로 모호도와 경로 단절도의 적용 비율을 고려하게 하는 요소이다. 해당 분석을 위해 α을 0.1에서부터 0.9까지 범위로 0.2 간격씩 측정하여, α값 변화에 따른 수치 변화를 비교하였다. 표 6에서 확인할 수 있듯이, α값 변화에 따라 경로 엔트로피 감소량, 경로 유사도, 경로 정확도가 크게 변하지 않는 것을 확인할 수 있다. 이는 Path Deviation 시뮬레이션에서도 동일하게 나타나며, 제안 알고리즘이 특정 가중치 설정에 과도하게 의존하지 않고 안정적으로 동작함을 의미한다. 따라서본 연구에서는 경로 모호도와 경로 단절도를 균형적으로 고려하기 위한 기준값으로 α값을 0.5로 설정하였다.
Variation of performance metrics with respect to weight α(k=3, Logit scenario)
4-4 실험 결과
앞서 언급한 환경 및 평가 지표로 실험 결과를 요약하였을 때는 다음과 같다. 표 7과 표 8은 시뮬레이션(Logit, Path Deviation)별로 n=3일 때 평가 지표에 대한 평균 및 표준편차를 계산한 표이다. 표 7, 8에서 확인할 수 있듯이 제안한 알고리즘이 경로 엔트로피 감소량, 경로 유사도, 경로 정확도에서 Random 및 MCLP 대비하였을 때, 특히 경로 엔트로피 감소량 측면에서 Random 및 MCLP 대비 일관된 성능 향상을 보였으며, 경로 유사도와 경로 정확도에서도 전반적으로 개선되는 경향이 나타났다. 이를 통해 제안 방법이 단순히 특정 조건에서만 성능이 향상되는 것이 아니며, 표준편차가 평균 대비 상대적으로 크지 않게 나타나 반복 실험 간 결과 변동성이 크지 않은 점에 근거하여 다양한 환경에서도 안정적인 성능을 보임을 확인할 수 있었다. 또한 모든 시나리오에서 제안 알고리즘이 단순히 최단 경로 기반 이동이나 확률적 이동 뿐 아니라 우회 경로 선택 및 비최단 경로 선택과 같이 다양한 경로 선택 특성 환경에서도 안정적으로 동작할 가능성을 보여준다.
Mean and standard deviation of object trajectory estimation evaluation metrics by CCTV placement method under the logit scenario(α = 0.5, n = 3)
Mean and standard deviation of object trajectory estimation evaluation metrics by CCTV placement method under the path deviation scenario(α = 0.5, n = 3)
또한 CCTV 위치 선정에서 많이 사용되는 MCLP 방법이 상대적으로 낮은 성능을 보였다는 점은 커버리지 혹은 감지 범위를 고려한 CCTV 배치는 이동체 추정궤적 정확도에는 큰 영향을 미치지 않는다는 것을 확인할 수 있다. MCLP의 경우, 기존의 CCTV 감지 범위를 최대화하는 것에 목적을 두기 때문에 기존의 CCTV 감지 범위와 중첩되는 영역에는 CCTV를 배치하지 않는 경향이 있다. 그러나 이동체의 추정궤적을 정확하게 생성하기 위해서는 단순히 넓은 공간을 감시하는 것보다 이동체가 실제로 이동할 가능성이 높은 후보 경로 상에서 감지 지점이 연속적으로 배치되는 것이 중요하다. MCLP는 노드 또는 수요 지점의 커버리지 확대에는 효과적이지만, O-D 간 후보 경로에서 발생하는 경로 모호도나 센서 간 미감지 구간을 직접 고려하지 않는다. 따라서 MCLP에 의해 선택된 센서 위치는 공간적으로는 넓은 범위를 덮을 수 있으나, 이동체가 두 감지 지점 사이에서 어떤 경로를 선택했는지를 판단하는 데 필요한 경로 연결성을 충분히 확보하지 못할 수 있다. 이러한 이유로 본 실험에서 제안 방법에 비해 낮은 경로 엔트로피 감소량, 경로 유사도, 경로 정확도를 보인 것으로 해석된다.
또한, Logit 시나리오보다 Path Deviation 시나리오에서 상대적으로 높은 성능을 보였다. 이는 두 경로 선택 시나리오의 후보 경로 분포 차이에서 기인한 것으로 판단된다. 제안 알고리즘은 K-Shortest Paths 기반의 후보 경로 구조를 활용하여 CCTV 위치를 최적화하기 때문에, 실제 이동 패턴 또한 최단 경로에 가까운 형태를 유지할수록 경로 후보의 불확실성이 상대적으로 작게 형성된다. 이에 따라 Path Deviation 환경에서 더 높은 성능이 나타난 것으로 확인된다. 그럼에도 불구하고 두 시뮬레이션 환경 모두에서 일관된 성능 향상이 확인되었다는 점은 제안 방법이 다양한 경로 선택 환경에서도 안정적으로 동작할 가능성을 보여준다.
제안 알고리즘이 실제로 MCLP보다 높은 성능을 보이는지 확인하기 위해 통계적 유의성 검정을 수행하였다. 통계적 유의성 검정에는 p-value를 사용하였으며, 다중 비교에 따른 제1종 오류를 보정하기 위해 Holm 방법을 적용하였다. 표 9와 표 10은 제안 알고리즘과 MCLP 간의 평가 지표별 성능 차이(mean difference)와 Holm 보정 p-value를 나타낸 것이다.
Statistical significance test results between the proposed algorithm and MCLP under the Logit scenario(α = 0.5, n = 3)
Statistical significance test results between the proposed algorithm and MCLP under the Path Deviation scenario(α = 0.5, n = 3)
추가 설치 수에 따른 전체 검정 결과, 추가 설치 수가 1개인 경우에는 제안 방법과 MCLP 간의 차이가 제한적으로 나타났다. 반면 추가 설치 수가 2개 이상인 경우에는 경로 엔트로피 감소(entropy reduction), 경로 정확도(path accuracy) 측면에서 통계적으로 유의한 개선 효과가 전반적으로 관찰되었다. 이는 센서가 1개만 추가되는 경우에는 배치 전략에 따른 차이가 충분히 나타나지 않지만, 일정 수준 이상의 센서가 추가되면 제안 방법의 경로 모호도 및 경로 단절도 감소 효과가 보다 뚜렷하게 반영되기 때문으로 해석된다.
따라서, 표 9와 표 10은 이러한 경향을 대표적으로 확인하기 위해 추가 설치 수 n=3 조건에서 수행한 통계적 유의성 검정 결과를 제시하였다. 표 9와 표 10에서 확인할 수 있듯이, Sioux Falls 네트워크에서는 모든 평가 지표에서 통계적으로 유의한 성능 향상(p<0.05)이 나타났다. 반면 Grid 네트워크에서는 대부분의 평가 지표에서 유의한 성능 향상이 확인되었으나, Path Deviation 시뮬레이션의 경로 엔트로피 감소량에서는 통계적으로 유의한 차이가 나타나지 않았다(p=0.083). 그러나 해당 지표 역시 평균적으로는 개선되는 경향을 보였다.
이러한 차이는 도로 네트워크의 구조적 특성에서 기인한 것으로 판단된다. Grid 네트워크는 구조가 규칙적이며 동일하거나 유사한 길이의 경로가 다수 존재하기 때문에 경로 간 구분에 활용할 수 있는 정보가 상대적으로 제한적이다. 따라서 CCTV 배치를 통해 경로 모호도를 감소시키더라도 성능 향상 폭이 제한적으로 나타날 수 있다. 반면 Sioux Falls 네트워크는 경로 길이와 구조의 다양성이 높아 경로 간 차이가 보다 명확하게 나타난다. 이에 따라 CCTV 배치를 통해 경로 모호도와 경로 단절도를 보다 효과적으로 감소시킬 수 있으며, 결과적으로 이동체 추정궤적 정확도가 통계적으로 유의하게 향상된 것으로 해석된다.
더 나아가 설치된 CCTV 개수에 따른 성능을 비교하기 위해 센서의 개수 n개에 따른 성능 변화를 분석하였다. 이를 통해 동일한 CCTV 개수 환경에서 제안 알고리즘이 Random과 MCLP 대비 상대적으로 높은 성능을 보이는지를 검증하고자 하였다. 그림 3, 4, 5에서 확인할 수 있듯이, 본 연구에서 제안한 알고리즘이 대부분의 경우에서 n 값의 변화와 무관하게 Random 방식과 MCLP 대비 더 높은 성능을 보임을 확인할 수 있다.
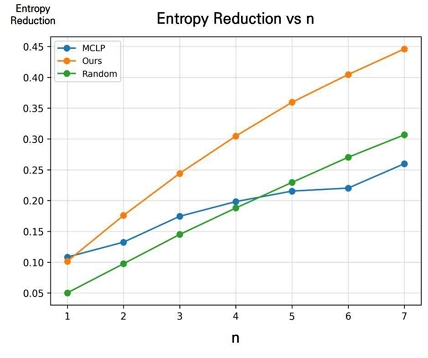
Path entropy reduction by number of Installed sensors(Logit, Sioux Falls)
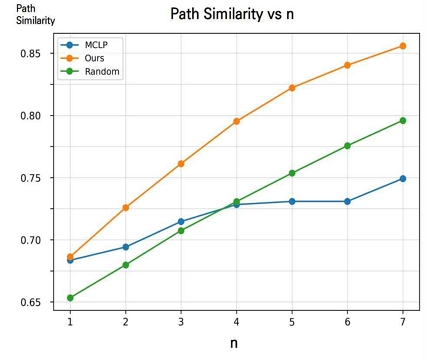
Path similarity by number of Installed sensors (Logit, Sioux Falls)
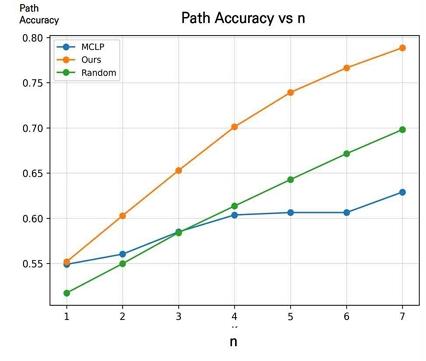
Path accuracy by number of Installed sensors (Logit)
다만, 경로 정확도 및 유사도에서 n=1일 때 Random 방식이 제안한 알고리즘보다 더 높은 경로 정확도와 유사도를 보이는 경우가 관찰되었다. 이는 CCTV가 하나일 때 확보되는 정보가 매우 제한적이기 때문에 특정 위치에 CCTV가 임의로 배치되더라도 우연히 주요 경로를 포함하는 경우 성능이 높게 나타날 수 있기 때문이다.
그러나 CCTV 설치 개수가 증가함에 따라 제안 알고리즘의 성능 폭이 점차 확대되며, n이 증가할수록 Random 및 MCLP 대비 뚜렷한 성능 우위를 보였다. 이는 CCTV 설치 개수가 증가할수록 본 연구에서 제안한 경로 모호도 및 경로 단절도를 최소화하고, 정보 획득을 극대화하는 방향으로 CCTV를 효율적으로 배치하기 때문에 경로 추정 성능을 효과적으로 향상시킬 수 있음을 보여준다. 이는 Grid 환경 및 Path Deviation 시뮬레이션 환경에서도 공통적으로 확인된 경향성으로 제안한 알고리즘이 일관되게 이동체의 경로를 추정하는데 있어 성능을 향상함을 제시할 수 있다.
마지막으로, 실제 환경에서 알고리즘의 적용 가능성을 평가하기 위해 안양시 동안구 인덕원역 일대를 사례 지역으로 선정하여 실험을 진행하였다. 인덕원역 일대는 사거리, 오거리 이상의 복잡한 교차로 구조를 가지며, 기존 CCTV가 다수 설치되어 있는 지역이라는 특징을 가진다.
이러한 환경은 이미 일정 수준 이상의 감지 체계가 구축되어 있기 때문에, 추가적인 CCTV 배치에 따른 성능 향상 폭이 제한되는 천장 효과(Ceiling Effect)가 발생할 수 있는 환경에 해당한다. 본 연구에서는 제한적 환경에서도 본 알고리즘을 이용한 CCTV 배치가 다른 배치에 비해 상대적으로 더 높은 이동체 추정궤적 불확실성 감소를 보이는지 확인하고자 했다.
표 11를 살펴보면 이미 기존 CCTV만으로도 경로 정확도와 경로 유사도가 이미 높은 수준으로 달성되어 있는 것을 확인할 수 있다. 이에 따라 CCTV 배치로 인한 추가적인 성능 향상 폭은 제한적으로 나타났다. 이는 기존 감시 체계가 이미 일정 수준 이상의 감지 성능을 확보하고 있는 것으로 해석할 수 있으며, 천장 효과(Ceiling Effect)가 발생한 상황으로 볼 수 있다.
Mean and standard deviation of object trajectory estimation evaluation metrics under the existing CCTV environment in the testbed
표 12는 Testbed에서의 시나리오별 CCTV 추가 설치에 따른 평가 지표 평균 및 표준편차를 제시한 표이다. 표 12에서 확인할 수 있듯이, Logit 시나리오에서는 모든 평가 지표에서 제안 알고리즘이 가장 높은 평균 성능을 나타냈다. 특히 경로 엔트로피 감소량은 0.636으로 MCLP(0.608)보다 높게 나타나, 추가 설치된 CCTV가 이동체의 후보 경로를 더욱 효과적으로 줄이는 데 기여한 것으로 판단된다. 반면 경로 유사도와 경로 정확도는 모든 방법에서 0.99 수준의 높은 값을 나타내어 방법 간 차이가 크지 않았다. 이는 실제 대상 지역에 이미 많은 CCTV가 설치되어 있어 추가 CCTV 설치에 따른 성능 향상 여지가 제한적이었기 때문으로 해석된다.
Mean and standard deviation of evaluation metrics for additional CCTV deployment scenarios in the Testbed(α = 0.5, n = 3)
표 13은 앞서 제시한 CCTV 추가 설치 평가지표에 대한 통계적 유의성을 검증한 표이다. Logit 시나리오에서는 경로 엔트로피 감소량에서만 통계적으로 유의한 차이가 나타난 반면, Path Deviation 시나리오에서는 모든 평가 지표에서 통계적으로 유의한 차이가 나타났다. 특히 경로 정확도의 평균 차이는 0.011로 Logit 시나리오(0.003)보다 크게 나타났다. 이는 이동체의 경로 선택 행태를 다르게 가정한 환경에서도 제안 알고리즘의 효과가 다양한 경로 선택 시나리오에서도 유지될 수 있음을 보여준다. 특히, 제안 알고리즘은 경로 모호도 및 경로 단절도를 감소시켜 이동체 궤적의 불확실성을 줄이는 것을 목적으로 설계되었기 때문에 제안 알고리즘의 효과는 경로 엔트로피 감소량 지표에서 가장 직접적으로 나타난 것으로 판단된다. 실제로 통계적 유의성 검정 결과, Logit 및 Path Deviation 시나리오 모두에서 경로 엔트로피 감소량은 통계적으로 유의한 향상을 보였다. 반면 경로 유사도와 경로 정확도는 대부분의 실험에서 이미 0.95 이상의 높은 값을 나타내고 있어 앞서 언급한 언급한 천장효과(Ceiling Effect)가 존재한 것으로 판단된다.
Statistical significance test results of evaluation metrics for additional CCTV deployment scenarios in the testbed(α = 0.5, n = 3)
이는 실제 센서 배치 결과 그림에서도 확인할 수 있다. 그림 6에서 확인할 수 있듯이 해당 출발점과 도착점에서는 최단 경로 후보로 3가지의 경로가 존재한다. 그러나 기존 CCTV(파란색 점)으로 인해 이미 경로가 하나로 제한된 상황이다. 다만, 기존 CCTV 간의 간격이 넓게 형성되어 있기 때문에, 이동체가 두 감지 지점 사이에서 어떤 세부 경로로 이동하였는지는 충분히 감지되지 않을 수 있다. 즉, 경로 모호도는 감소하였으나 경로 단절도는 여전히 존재하는 상황으로 해석할 수 있다.
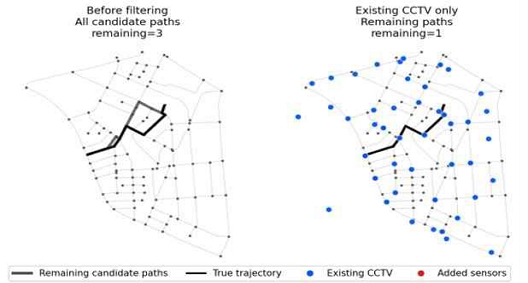
Effect of simulated routes and existing CCTV on moving object trajectory estimation in testbed (n=3)
그림 7은 이러한 상황에서 MCLP와 제안 알고리즘의 CCTV 배치 결과를 비교한 것이다. MCLP는 감시 영역 최대화를 목표로 하기 때문에 경로가 분기하는 지점이나 연속되는 지점보다도 넓은 영역을 커버할 수 있는 위치에 CCTV가 배치되는 경향을 보인다. 다만, MCLP 또한 노드를 CCTV 설치 후보군으로 선정하여 배치를 진행하였기 때문에 일부 주요 교차로에 CCTV가 배치된 것을 확인할 수 있다. 반면 제안한 알고리즘의 경우 경로 모호도와 경로 단절도를 동시에 감소시키는 것을 목표로 하기 때문에, 경로 분기가 많고 연속 감지가 가능한 지점 중심으로 CCTV가 배치되었다. 이에 따라 기존 CCTV 환경에서 경로 후보군 수 자체의 감소 폭은 제한적이었으나, CCTV 간 미감지 구간이 감소하는 경향을 확인할 수 있다. 이는 기존 CCTV 환경에서도 단순 커버리지 확대보다 경로 연결성과 연속 감지를 고려한 CCTV 배치가 이동체 경로 불확실성 감소에 효과적일 수 있음을 보여준다.
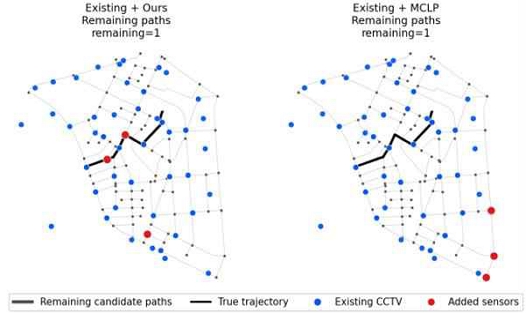
Effect of placement difference between proposed algorithm and MCLP on trajectory estimation based on existing CCTV (n=3)
실험 결과를 종합하였을 때 단순히 CCTV를 추가 설치하는 것만으로도 경로 불확실성은 일부 감소할 수 있다는 것을 확인하였다. 그러나 실험 결과, 동일한 수의 CCTV를 설치하더라도 배치 전략에 따라 경로 엔트로피 감소량에 차이가 발생하였으며, 제안 방법은 비교 방법보다 일관되게 높은 감소 효과를 보였다. 이는 단순 커버리지 확대만으로는 경로 불확실성을 충분히 감소시키기 어렵고, 경로 분기 및 감지 연속성을 고려한 배치 전략이 필요할 수 있음을 시사한다.
Ⅴ. 결 론
CCTV 영상의 활용 범위가 확대됨에 따라 CCTV 영상을 이용하여 다양한 서비스 및 정보들이 제공되고 있다. 특히, AI 기술의 발달로 인해 CCTV의 영상 정보를 분석할 수 있게 되면서 영상 속에 있는 객체의 위치 정보 및 궤적 정보의 중요성 및 활용성이 증대되고 있다.
따라서 본 연구에서는 이동체의 추정궤적 불확실성 감소를 위한 CCTV 추가 배치 최적화 방법을 제안하였다. 기존의 CCTV 위치 선정 연구가 주로 감시 범위 및 커버리지 확보에 초점을 두었던 것과 달리, 본 연구는 이동체의 경로 분기 선택의 불확실성 감소와 연속적인 감지 가능성 확보에 주목하였다. 이를 위해 이동체 추정궤적의 불확실성에 영향을 미치는 주요 요소를 경로 모호도와 경로 단절도로 정의하고, 출발지-목적지(O-D)의 k-Shortest path 기반 경로 구조를 활용하여 이를 계산하였다. 또한, 출발지-목적지(O-D) 간의 평균 경로 모호도 및 경로 단절도를 전체 네트워크 수준으로 확장하여 이를 최소화하는 목적함수를 Greedy 알고리즘으로 구현하여 제안하였다.
제안한 알고리즘의 성능을 평가하기 위해 Grid 네트워크와 Sioux Falls 네트워크를 활용한 시뮬레이션 실험을 수행하였으며, 경로 엔트로피 감소량, 경로 유사도, 경로 정확도 총 3가지 지표를 이용하여 Random 배치와 MCLP 방법과 비교하였다. 그 결과 제안한 알고리즘은 대부분의 실험 환경에서 경로 엔트로피 감소량을 효과적으로 향상시키는 경향을 보였으며, 경로 유사도 및 경로 정확도 측면에서도 Random 및 MCLP 대비 일관되게 상대적으로 향상된 성능을 나타냈다.
또한 실제 도시 환경에서의 적용 가능성을 검토하기 위해 안양시 동안구 인덕원역 일대를 사례지역으로 선정하여 기존 CCTV 환경에서 추가 배치 실험을 수행하였다. 실험 결과, 기존 CCTV만으로도 경로 정확도와 경로 유사도가 이미 높은 수준으로 확보되어 있어 추가적인 성능 향상 폭은 제한적으로 나타났다. 그럼에도 불구하고 제안한 알고리즘은 경로 엔트로피 감소량 측면에서 Random 및 MCLP 대비 상대적으로 높은 성능을 보였으며, 기존 CCTV 환경에서도 이동체 경로의 불확실성을 추가로 개선할 수 있는 가능성을 확인하였다.
본 연구는 이동체 추정궤적의 불확실성을 감소시키기 위한 CCTV 추가 배치 문제를 일반적인 네트워크 기반 센서 배치 문제로 정식화하는 것을 목표로 하였다. 이에 따라 CCTV의 화각(Field of View), 방향성(Directionality), 해상도와 같은 장비별 물리적 특성은 제외하고 다양한 환경에 공통적으로 적용 가능한 추상화된 모델을 이용하여 문제를 정의하였다. 또한 본 연구는 실제 경로를 단일 경로로 복원하는 문제보다는 CCTV 배치를 통해 후보 경로 집합의 불확실성을 얼마나 감소시킬 수 있는지에 초점을 두었기 때문에, 실제 경로가 후보 경로 집합 내에 포함되는 비율을 평가하는 경로 정확도를 사용하였다. 따라서 본 연구의 결과는 특정 장비 환경에서의 실제 복원 성능보다는 이동체 추정궤적의 불확실성 감소 효과를 평가하는 데 의미가 있으며, 향후 연구에서는 CCTV의 물리적 제약과 Top-1 Accuracy 또는 Path Recovery Accuracy와 같은 실제 경로 복원 성능 지표를 함께 반영하여 보다 현실적인 모델로 확장할 필요가 있다.
AI 기술의 발전과 함께 스마트 도시 서비스에서 이동체의 위치 및 궤적 정보의 활용 가치는 더욱 높아질 것으로 전망된다. 본 연구에서 제안한 경로 모호도와 경로 단절도 기반 CCTV 위치 선정 방법은 이러한 흐름에서 보다 정확한 궤적 데이터 확보를 위한 기반 방법론으로 활용될 수 있을 것으로 기대한다.
Acknowledgments
본 연구는 국토교통부 / 국토교통과학기술진흥원의 (디지털 국토정보 기술개발사업) 지원으로 수행되었음(과제번호 RS-2022-00143782).
References
-
R. V. G. Gaylon, R. A. Galapia, R. C. Mabborang, and A. G. Bansil, “A Proposed Optimization Algorithm for Solving CCTV Camera Placement,” European Journal of Information Technologies and Computer Science, Vol. 2, No. 6, pp. 1-18, November 2022.
[https://doi.org/10.24018/compute.2022.2.6.75]

-
B.-G. Choi, S.-W. Lee, and H.-J. Lim, “Determining Optimal Surveillance Camera Installation Locations for Crime Prevention,” IEEE Access, Vol. 13, pp. 212565-212576, December 2025.
[https://doi.org/10.1109/ACCESS.2025.3641443]
-
J.-H. Park, J.-Y. Kim, S.-H. Lim, and G.-W. Kim, “Crime Risk Analysis and Safety Facility Location Selection Exploiting GIS Based on CPTED,” Journal of Korean Institute of Information Technology, Vol. 23, No. 1, pp. 43-52, January 2025.
[https://doi.org/10.14801/jkiit.2025.23.1.43]
-
M. Boldt, K. Lewenhagen, A. Borg, K. Kronkvist, and M. Gerell, “GraphTrace: A Graph-Guided Hotspot Detection Method for CCTV Placement,” Journal of Quantitative Criminology, Vol. 42, pp. 245-276, July 2025.
[https://doi.org/10.1007/s10940-025-09623-9]
-
Y. Moon, “A Study on the Installation of CCTV for Crime Prevention-Focused on Busan Metropolitan City,” The Korean Journal of Local Government Studies, Vol. 20, No. 4, pp. 115-140, 2017.
[https://doi.org/10.20484/klog.20.4.6]
- M.-H. Cho, K.-H. Kim, Y.-J. Park, and J.-Y. Won, “The Development of CCTV Location Evaluation Index with Preceding Research Analysis,” in Proceedings of the Korean Society of Disaster Infromation Conference, Seoul, pp. 67-68, 2017.
-
X.-S. Lu, H.-J. Huang, and J. Long, “Camera Location Optimisation for Traffic Surveillance in Urban Road Networks with Multiple User Classes,” International Journal of Systems Science, Vol. 44, No. 12, pp. 2211-2222, 2013.
[https://doi.org/10.1080/00207721.2012.685776]
-
Y. Li, Z. Cheng, X. Yao, Z. Kong, Z. Wang, and M. Liu, “Multi-Objective Optimal Deployment of Road Traffic Monitoring Cameras: A Case Study in Wujiang, China,” Sustainability, Vol. 15, No. 15, 12011, 2023.
[https://doi.org/10.3390/su151512011]
-
J. Shi, W. Wang, Y. Gao, and N. Yu, “Optimal Placement and Intelligent Smoke Detection Algorithm for Wildfire-Monitoring Cameras,” IEEE Access, Vol. 8, pp. 72326-72339, 2020.
[https://doi.org/10.1109/ACCESS.2020.2987991]
-
W.-C. Choi and K.-S. Cheong, “A Study on Selection of Image Analyzing CCTV Location for Local Fine Dust Observation Based on Fuzzy AHP,” Journal of Korea Planning Association, Vol. 57, No. 3, pp. 150-160, June 2022.
[https://doi.org/10.17208/jkpa.2022.06.57.3.150]
-
Y.-C. Chiou, L. W. Lan, C.-M. Tseng, and C.-C. Fan, “Optimal Locations of License Plate Recognition to Enhance the Origin-Destination Matrix Estimation,” Asian Transport Studies, Vol. 2, No. 1, pp. 80-92, 2012.
[https://doi.org/10.11175/eastsats.2.80]
-
B. Gör and G. Karakaya, “Optimization of Plate Recognition Sensor Locations: A Case Study in Turkey,” Journal of Industrial Engineering, Vol. 32, No. 1, pp. 147-163, 2021.
[https://doi.org/10.46465/endustrimuhendisligi.837181]
-
A. Sevtsuk, R. Basu, X. Li, and R. Kalvo, “A Big Data Approach to Understanding Pedestrian Route Choice Preferences: Evidence from San Francisco,” Travel Behaviour and Society, Vol. 25, pp. 41-51, 2021.
[https://doi.org/10.1016/j.tbs.2021.05.010]
-
P. Ti, R. Dai, F. Wan, T. Xiong, H. Wu, and Z. Li, “Influencing Pedestrians’ Route Choice Using Route Shape Simplification,” ISPRS International Journal of Geo-Information, Vol. 12, No. 2, 66, February 2023.
[https://doi.org/10.3390/ijgi12020066]
-
H.-W. Huang, C.-Y. Yang, Z. Jiang, P.-K. Kim, K. Lee, K. Kim, ... and J.-N. Hwang, “Enhancing Multi-Camera People Tracking with Anchor-Guided Clustering and Spatio-Temporal Consistency ID Re-Assignment,” arXiv:2304.09471, , 2023.
[https://doi.org/10.48550/arXiv.2304.09471]
-
D. Mendes, S. Correia, P. Jorge, T. Brandão, P. Arriaga, and L. Nunes, “Multi-Camera Person Re-Identification Based on Trajectory Data,” Applied Sciences, Vol. 13, No. 20, 11578, 2023.
[https://doi.org/10.3390/app132011578]
-
N. Jiang, S. Bai, Y. Xu, C. Xing, Z. Zhou, and W. Wu, “Online Inter-Camera Trajectory Association Exploiting Person Re-Identification and Camera Topology,” in Proceedings of the 26th ACM International Conference on Multimedia, Seoul, pp. 1457-1465, 2018.
[https://doi.org/10.1145/3240508.3240663]
- Y. Nam, J. Ryu, Y.-J. Choi, and W. Cho, “Learning Spatio-Temporal Topology of a Multiple Cameras Network by Tracking Human Movement,” Journal of KIISE: Computing Practices and Letters, Vol. 13, No. 7, pp. 488-498, 2007.
- Data. Go. Kr. Public Bigdata Standard Analysis Model – CCTV Area [Internet]. Available: https://www.data.go.kr/bbs/rcr/selectRecsroom.do?pageIndex=1&originId=PDS_0000000000000249+++&atchFileId=FILE_000000001352472&searchCondition3=&searchCondition2=2&cndCtgryLaword=Y&cndCtgryEdc=Y&cndCtgryBigdata=Y&cndCtgryStd=Y&cndCtgryNews=Y&cndCtgryEtc=Y&, .
-
P. H. L. Bovy, “On Modelling Route Choice Sets in Transportation Networks: A Synthesis,” Transport Reviews, Vol. 29, No. 1, pp. 43-68, 2006.
[https://doi.org/10.1080/01441640802078673]
저자소개
2024년:건국대학교 (문학사)
2024년~현 재: ㈜웨이버스 담당
※관심분야:인공지능(AI), 궤적 예측(Trajectory Prediction), GIS 등
2010년:부산대학교 대학원 (공학석사-컴퓨터 공학)
2013년:부산대학교 대학원 (박사수료-컴퓨터 공학)
2009년~2013년: 국토연구원 위촉연구원
2013년~2015년: 공간정보산업진흥원 선임연구원
2016년~현 재: ㈜웨이버스 부장
※관심분야:디지털트윈, 동적 공간정보, 공간정보표준 등
2003년:경기대학교 (이학사)
2009년 1월~현 재: ㈜웨이버스 연구소장
※관심분야:GIS, IoT, 3D, 인공지능(AI) 등
2006년:상명대학교 (공학사)
2005년~현 재: ㈜웨이버스 부장
※관심분야:영상분석(Image Analysis), 데이터 연계(Data Integration) 등
1996년:건국대학교 (무역학사)
2003년~현 재: ㈜웨이버스 전무
※관심분야:AI, 융복합연구(Multidisciplinary Research) 등